1. PrepAración antes de la operación a alta velocidad
1.1 Inspección de la configuración de los interruptores giratorios en las tarjetas impresas
Asegúrese de que los interruptores giratorios del dispositivo de interacción hombre-máquina estén configurados según los valores especificados durante la depuración.
| Tabla 1 Instrucciones para el interruptor giratorio | ||
| Nombre | Valor configurado | Explicación |
| MON1 | 1 | Muestra el código de falla actual del elevador |
| MON0 | 0 | |
| SET1 | 0 | Evita entrar al modo SET debido a una operación incorrecta |
| SET0 | 8 | |
1.2 Prueba de la serie de operación a alta velocidad
①. Mueva los interruptores de eléctrico normal/emergencia y normal/mantenimiento del gabinete de control y del techo de la cabina hacia el lado normal.
El LED 60 del dispositivo de interacción hombre-máquina se encenderá.
El LED 60 del dispositivo de interacción hombre-máquina se apagará en el modo anormal.
②. El botón correspondiente de la caja de control dentro de la cabina se encenderá cuando se presione este botón.
1.3 Operación de prueba a alta velocidad
①. Confirme que la puerta de la cabina del elevador y la puerta de piso estén completamente cerradas (el LED 41 del dispositivo de interacción hombre-máquina se enciende);
②. Confirme que el interruptor de palanca DRSW/IND del dispositivo de interacción hombre-máquina esté en el lado DRSW para desconectar el operador de la puerta;
③. Gire el interruptor de eléctrico automático/emergencia del gabinete de control hacia el lado automático; el LED 60 del dispositivo de interacción hombre-máquina deberá encenderse;
④. Confirme que SET1/0 esté en la posición 0/8;
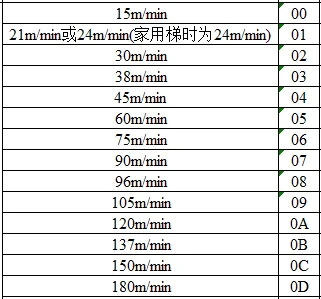
⑤. Presione el interruptor SW1 del dispositivo de interacción hombre-máquina hacia la posición superior o inferior, registre el comando de subida o bajada y permita que el elevador opere automáticamente hacia arriba o hacia abajo a alta velocidad. La velocidad de operación del elevador no debe exceder la velocidad nominal; la velocidad nominal correspondiente al código de velocidad se muestra en la Tabla 2;
⑥. Confirme que no haya fallas en el elevador y que la máquina de tracción no presente ruidos ni vibraciones anormales.
Tabla 2 Velocidad nominal correspondiente al código de velocidad
2. Depuración para la operación a alta velocidad
La depuración de la operación a alta velocidad debe realizarse después de confirmar que la operación a alta velocidad es normal.
La depuración de la operación a alta velocidad debe realizarse en el siguiente orden: ajuste del dispositivo de pesaje, escritura sin carga, ajuste del coeficiente de balance (ajuste del peso), escritura con media carga, confirmación del par de frenado unilateral, escritura forzada automática de pisos (con PAD), aprendizaje de la posición de los interruptores del hueco (con PAD), aprendizaje de la posición de referencia (con el sistema de información del hueco), aprendizaje del coeficiente de balance y la fricción, ajuste del confort de marcha, ajuste de la precisión de nivelación, prueba de operación TSD, confirmación del par de frenado e inspección de la fluctuación de carga.
¡Realice los siguientes puntos en orden!
2.1 Ajuste del pesaje (carga vacía)
2.1.1 Ajuste del medidor de carga del dispositivo de pesaje
El medidor de carga del dispositivo de pesaje está equipado con una computadora de un solo chip que convierte la señal de carga en una señal de voltaje lineal de 0-5V, utilizada para ajustar el par de arranque del equipo del elevador o para la detección y el control del peso.
Las especificaciones son las siguientes:
Entrada: puente de galgas extensométricas.
Fuente de alimentación: -12V, 0,+12V.
Señal de salida: salida de señal de voltaje lineal de 0-5V.
Método de cableado:
Los pines 1, 2 y 3 del medidor de carga del dispositivo de pesaje se conectan respectivamente a las fuentes de alimentación de -12V, 0V y+12V; salida de señal de voltaje de los pines 4 y 5.
Conecte el enchufe de 4 núcleos del cable blindado específico del sensor al conector del medidor de carga del dispositivo de pesaje.
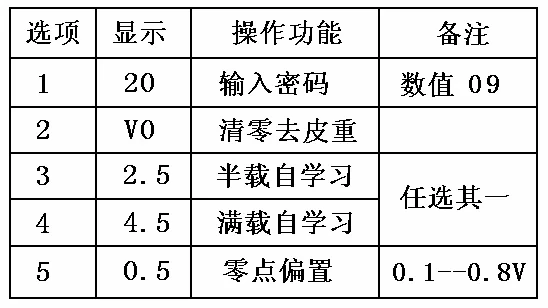
Método de depuración: como se muestra en la Tabla 3
①. En cualquier estado, presione el interruptor 'Return' para regresar inmediatamente el medidor de carga del dispositivo de pesaje al estado de medición.
②. Presione el interruptor 'Settings'; el instrumento emitirá un sonido cada 2.5 segundos. Al mismo tiempo, el primer dígito del extremo izquierdo mostrará secuencial y cíclicamente 1, 2, 3, 4 y 5 (que representan opciones). El segundo dígito de la derecha mostrará el contenido correspondiente según la Figura 5-1. Cuando se suelte el interruptor 'Settings' en una determinada opción, el instrumento dejará de emitir sonidos y esperará la operación o modificación de ese elemento. (*1)
③. Ingrese la contraseña: presione el interruptor "Settings". Cuando el primer dígito de la izquierda muestre 1 (indicando la selección del elemento 1), suelte el interruptor "Settings". El instrumento mostrará 20. Luego continúe presionando el interruptor "Settings" y el valor mostrado disminuirá. Después de ajustarlo al valor 09, presione el interruptor "Return". La luz indicadora roja (contraseña) parpadeará, lo que indica que puede realizarse cualquiera de las siguientes operaciones.
④. Restablecimiento (eliminación del peso de tara): cuando no haya carga en la cabina, presione el interruptor "Settings". Cuando el primer dígito de la izquierda muestre 2 (indicando la selección del elemento 2), suelte el interruptor "Settings". A continuación, presione el interruptor "Settings" 3 veces; los dígitos del lado derecho del instrumento mostrarán 1, 2 y 3. Después de 5 segundos, el instrumento emitirá 1 sonido y la operación de restablecimiento finalizará. Luego, la pantalla digital mostrará 0.5V (que es el valor de sesgo cero introducido mediante la operación de sesgo cero) y, de manera similar, el valor de salida analógica correspondiente también será 0.5V.
⑤. Autoaprendizaje con media carga: (* 2) cargue en la cabina el peso correspondiente a media carga, presione el interruptor "Settings", seleccione la opción 3 y suelte el interruptor "Settings". El instrumento mostrará 2.5 (como indicación de media carga); luego presione el interruptor "Settings" 3 veces. La pantalla digital del lado derecho del instrumento emitirá los sonidos 1, 2 y 3, y después de 2 segundos emitirá 1 sonido, lo que indica el final del autoaprendizaje. Luego, el instrumento mostrará 2.5V y el valor de salida correspondiente también será 2.5V.
⑥. Autoaprendizaje con carga completa: cargue en la cabina del elevador el peso de carga completa, presione el interruptor "Settings", seleccione la opción 4 y suelte el interruptor "Settings". El instrumento mostrará 4.5 (como indicación de carga completa). A continuación, presione el interruptor "Settings" 3 veces; la pantalla digital del lado derecho del instrumento emitirá los sonidos 1, 2 y 3. Después de 2 segundos, emitirá 1 sonido, lo que indica el final del autoaprendizaje. Luego, la pantalla digital mostrará 4.5V y, de manera similar, el valor de salida analógica también será 4.5V. (*3)
⑦. Sesgo cero (elemento 5): el sesgo cero viene configurado de fábrica en 0.5V. Si necesita cambiarlo, siga los pasos que se indican a continuación. Presione el interruptor 'Settings' y seleccione la opción 5. Suelte el interruptor 'Settings' y el instrumento mostrará 0.5. A continuación, presione el interruptor 'Settings' para aumentar el valor y recorrer el rango de 0.1-0.8. Después de ajustar el valor de sesgo cero deseado, presione el interruptor 'Return' para finalizar la operación.
⑧. Nota 1: cuando la fuente de alimentación de trabajo de -12V no está conectada correctamente, el instrumento muestra (- d) como indicación.
⑨. Nota 2: método para verificar la salida: cuando el interruptor "Settings" se mantiene presionado y el instrumento está encendido, el instrumento muestra alternativamente L y P, correspondientes a salidas de 0V y 4.0V, respectivamente. Cuando se suelta el interruptor "Settings", el instrumento regresa a la operación normal.
<Atención>
*1 La luz de contraseña debe parpadear después de ingresar la contraseña (09) para poder operar.
*2 Es suficiente realizar el autoaprendizaje con media carga o con carga completa.
*3 Al realizar una prueba de autoaprendizaje con media carga o carga completa, si el peso dentro de la cabina es demasiado bajo, el instrumento emitirá tres sonidos como advertencia.
Tabla 3 Opciones de ajuste del medidor de carga del dispositivo de pesaje
2.1.2 Escritura de datos de carga vacía
| Tabla 4 Pasos para la escritura de datos de carga vacía | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | ①. Escriba el valor de pesaje sin carga (0% de carga) en el controlador de carga (1) Vacíe la carga dentro de la cabina; (2) Lleve la cabina del elevador al punto medio del hueco; al detenerla, debe utilizarse un método de parada lenta (RUN+UP+DN presionados simultáneamente) para evitar que la fricción mecánica genere una dirección aleatoria debido a una parada de emergencia, lo que afectaría la precisión y la linealidad del dispositivo de pesaje (3) Consulte la sección 6.2.1.1 para conocer el método de depuración del medidor de carga del dispositivo de pesaje. | Método para confirmar que la cabina del elevador se detiene en el punto medio del hueco: Configure el interruptor giratorio MON1 del dispositivo de interacción hombre-máquina en 3, MON0 en 9 y coloque el elevador en el modo de operación eléctrica de emergencia. La operación eléctrica de emergencia del elevador indica que la posición actual de la cabina está en la posición intermedia cuando la pantalla cambia de 0 a -0 o de -0 a 0. La distancia representada por el cambio de número 1 es de 256mm. |
| 2 | ②. Escriba el valor de pesaje sin carga (0% de carga) en la memoria flash (1) Configure el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0, SET0 en 2; el código de siete segmentos parpadeará y mostrará A02; (2) Presione el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos parpadeará rápidamente y después se mostrará el valor actual de la báscula; (3) Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear. Si deja de parpadear, indica el final de la operación de escritura; (4) Restablezca los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente; (5) Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después salga del modo SET; (6) Configure el interruptor giratorio MON1 del dispositivo de interacción hombre-máquina en 0 y MON0 en A; el código de siete segmentos mostrará el valor de báscula vacía en FLASH. Confirme que la escritura se realizó correctamente. | SET1/0=0/2 |
2.2 Ajuste del coeficiente de balance
①. Detenga el elevador en la planta baja y cargue la cabina con una carga equilibrada (distribuida uniformemente en el centro de la cabina tanto como sea posible).
②. Haga funcionar el elevador hasta el último piso en modo automático de alta velocidad y registre la corriente del motor cuando el elevador llegue al punto medio del hueco.
③. Luego, en modo automático de alta velocidad, haga funcionar el elevador hasta la planta baja y registre la corriente del motor cerca del punto medio del hueco.
④. Ajuste el peso del contrapeso de modo que la diferencia en la corriente del motor registrada durante los movimientos de subida y bajada esté dentro de ± 0.5A.
<Atención>
*1: Si la cabina del elevador tiene decoración secundaria, el coeficiente de equilibrio debe ajustarse antes y después de la decoración.
*2: MON1/0=3/D permite ver el valor de la corriente del motor al pasar por el punto medio del hueco
2.3 Ajuste de pesaje (media carga)
| Tabla 5 Pasos para escribir el valor de escala de media carga | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | ①. Escriba el valor de pesaje de media carga (50% de carga) en el controlador de carga (1) Mueva la cabina con una carga del 50%; (2) Lleve la cabina del elevador al punto medio del hueco; al detenerla, debe utilizarse un método de parada lenta (RUN+UP+DN presionados simultáneamente) para evitar la dirección aleatoria de la fricción mecánica causada por una parada de emergencia, lo cual podría afectar la precisión y linealidad del dispositivo de pesaje. (3) Consulte la sección 2.1.1 para conocer el método de depuración del medidor de carga de pesaje. | Método para confirmar que la cabina del elevador se detiene en el punto medio del hueco: Ajuste el interruptor giratorio MON1 del dispositivo de interacción hombre-máquina en 3, MON0 en 9 y ponga el elevador en modo de operación eléctrica de emergencia. La operación eléctrica de emergencia del elevador indica que la posición actual de la cabina está en la posición central cuando la pantalla cambia de 0 a -0 o de -0 a 0. La distancia representada por el cambio de número 1 es de 256mm. |
| 2 | ②. Escriba el valor de pesaje de la carga equilibrada (50% de carga) en la memoria flash (1) Ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0, SET0 en 3; el código de siete segmentos parpadeará y mostrará A03; (2) Presione el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos parpadeará rápidamente y después se mostrará el valor de escala actual; (3) Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear. Si deja de parpadear, indica que la operación de escritura terminó; (4) Regrese los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente; (5) Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después, salga del modo SET; ③. Ajuste el interruptor giratorio MON1 del dispositivo de interacción hombre-máquina en 0 y MON0 en B; el código de siete segmentos mostrará el valor de escala de media carga en FLASH. Confirme que la escritura se realizó correctamente. | SET1/0=0/3 |
| 3 | ④. Ajuste el punto de detección de sobrecarga (29W) (modo automático y en cualquier zona de puertas) (1) Cargue la cabina del elevador al 110% de carga en modo completamente automático (distribuida uniformemente tanto como sea posible); (2) Abra la puerta del elevador y confirme que el zumbador de sobrecarga continúe sonando y que el elevador permanezca abierto; (3) Si no hay acción, ajuste WGHO hasta que se cumpla la condición (2). | SET1/0=1/1 |
<Nota>Después de escribir los valores de escala sin carga y de media carga, indíquelos en la placa de identificación para fines de respaldo (NLWT, BLWT)
2.4 Confirmación del par de frenado estático unilateral
①. Detenga el elevador vacío en la zona de puertas del nivel terminal superior;
②. Gire el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina a 4 y SET0 a 2; el código de siete segmentos parpadeará y mostrará A42;
③. Presione el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos parpadeará rápidamente y después se mostrará b0;
④. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente; después, el parpadeo lento mostrará b0;
⑤. Accione el botón manual para mover el elevador hacia arriba o hacia abajo; el elevador liberará un freno (BK1 se abre al subir y BK2 se abre al bajar);
⑥. Para el freno triple, gire el interruptor DRSW/IND del dispositivo de interacción hombre-máquina hacia el lado DRSW, accione el botón manual hacia arriba o hacia abajo y BK3 se abrirá;
⑦. Confirme que el elevador no se haya movido;
⑧. Regrese los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente;
⑨. Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después, salga del modo SET.
2.5 Escritura forzada automática de niveles al configurar PAD
Después de completar el ajuste del coeficiente de equilibrio y del dispositivo de pesaje, ¡debe realizarse una escritura forzada automática de niveles!
Al instalar el sistema de información del hueco, esta operación no es necesaria.
①. En modo automático, estacione la cabina del elevador en el nivel terminal inferior;
②. Confirme que la puerta de la cabina del elevador esté completamente cerrada (el LED 41 del dispositivo de interacción hombre-máquina se enciende);
③. Gire el interruptor de palanca DRSW/IND del dispositivo de interacción hombre-máquina hacia el lado DRSW para desconectar el operador de puertas;
④. Ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0 y SET0 en 7; el código de siete segmentos parpadeará y mostrará A07;
⑤. Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear; después se mostrará F01;
⑥. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después parpadeará lentamente y mostrará F00;
⑦. El elevador comenzará a escribir los niveles y se moverá automáticamente hacia arriba a una velocidad de 60m/min (si la velocidad nominal es inferior a 60m/min, lo hará a la velocidad nominal);
⑧. El elevador se detendrá al llegar al nivel terminal superior. Si la escritura de niveles se realizó correctamente, la pantalla del código de siete segmentos dejará de parpadear;
⑨. Regrese los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente;
⑩. Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después, salga del modo SET.
<Atención>Si no se pueden escribir los datos de altura de los niveles, revise la posición de accionamiento del interruptor de límite terminal, el dispositivo de nivelación/renivelación y el encoder
2.6 Cuando está equipado con PAD, aprendizaje de la posición de los interruptores del hueco
Después de completar la escritura automática de niveles, ¡es necesario realizar una vez el aprendizaje de la posición de los interruptores del hueco!
Al instalar el sistema de información del hueco, esta operación no es necesaria.
①. En modo automático, estacione la cabina del elevador en el nivel terminal inferior;
②. Gire el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina a 8 y SET0 a 1; el código de siete segmentos parpadeará y mostrará A81;
③. Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente. Después se mostrará la desviación de la posición del interruptor TSD medida la última vez (en cm; si no hay datos medidos, mostrará ---);
④. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después parpadeará lentamente y mostrará dS4 (interruptor terminal y zona de nivelación);
⑤. Presione hacia arriba el interruptor SW2 del dispositivo de interacción hombre-máquina para registrar el comando del último piso. El elevador se moverá hacia arriba a una velocidad de 60 m/min (si la velocidad nominal es inferior a 60 m/min, lo hará a la velocidad nominal) y comenzará el aprendizaje;
⑥. El elevador se detendrá al llegar al último piso y el código de siete segmentos mostrará la desviación de la posición del interruptor TSD medida en centímetros;
⑦. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después parpadeará lentamente y mostrará uS4 (interruptor terminal y zona de nivelación);
⑧. Presione hacia abajo el interruptor SW2 del dispositivo de interacción hombre-máquina para registrar el comando de la planta baja. El elevador se moverá hacia abajo a una velocidad de 60 m/min (si la velocidad nominal es inferior a 60 m/min, lo hará a la velocidad nominal) y comenzará el aprendizaje;
⑨. El elevador se detendrá al llegar al piso inferior y el código de siete segmentos mostrará la desviación de la posición del interruptor TSD medida en centímetros;
⑩. Confirme que la posición del interruptor TSD esté instalada correctamente (una desviación positiva indica que la posición real de instalación del TSD es más alta que la posición teórica, y viceversa);
⑪. Regrese los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente;
⑫. Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después, salga del modo SET.
| Tabla 6 Significado de la zona de nivelación | |
| Zona de nivelación | Significado |
| 0 | Fuera de la zona de nivelación |
| 1 | Zona de nivelación superior |
| 2 | Zona de puertas |
| 3 | Zona de nivelación superior adicional |
| 4 | Zona objetivo de nivelación |
| 5 | Zona de nivelación inferior adicional |
| 6 | Zona de nivelación inferior |
2.7 Aprendizaje de la posición de referencia cuando está equipado con un sistema de información del hueco
①. En modo automático, cuando el elevador se detenga en la zona de puertas de la planta baja sin dirección en espera, ajuste SET1/0 a 5/8, presione el interruptor SW1 hacia abajo y el código de siete segmentos mostrará el nivel de sincronización;
②. Mantenga presionado el interruptor SW1 hacia abajo durante al menos 1.5 segundos hasta que el código de siete segmentos comience a parpadear;
③. Registre la instrucción para que el elevador se mueva hacia arriba. Después de que el elevador se detenga, el código de siete segmentos mostrará la distancia entre el interruptor de referencia y la posición de nivel de la planta baja, y dejará de parpadear. Es necesario confirmar que la distancia esté dentro de 50 ± 5 (mm);
④. Si falla la lectura de la posición de referencia, se mostrará "Er1", y si la posición de referencia es anormal, se mostrará "Er2";
⑤. Ajuste SET1/0 a 0/8, presione el interruptor SW1 hacia abajo para salir del modo de aprendizaje de la posición de referencia;
⑥. Restablezca la tarjeta P1 o apague el elevador antes de volver a encenderlo.
2.8 Aprendizaje del coeficiente de equilibrio y la fricción
①. En modo automático, estacione el coche sin carga en el nivel de la terminal inferior;
②. Ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 6, SET0 en D, y el código de siete segmentos parpadeará para mostrar A6D;
③. Presione hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos parpadeará rápidamente y mostrará la información del piso y del estado;
④. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente y, después, parpadee lentamente;
⑤. Presione el interruptor SW2 del dispositivo de interacción hombre-máquina hacia arriba para registrar el comando del piso superior. El elevador subirá a velocidad nominal y comenzará a medir la corriente en la posición intermedia del hueco de subida;
⑥. Cuando el elevador llegue al piso superior, deténgalo y presione nuevamente hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente;
⑦. Presione el interruptor SW2 del dispositivo de interacción hombre-máquina hacia abajo para registrar el comando del piso de planta baja. El elevador bajará a velocidad nominal y comenzará a medir la corriente en la posición intermedia del hueco de bajada. El elevador dejará de funcionar al llegar a la planta baja y la pantalla digital del dispositivo de interacción hombre-máquina deberá mostrar el coeficiente de compensación en %;
⑨. Confirme que el coeficiente de compensación esté entre 45 y 50;
⑩. Ajuste "SET1" en "0" y "SET0" en "8" en el dispositivo de interacción hombre-máquina, mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente y salga del modo SET.
2.9 Ajuste del confort de los pasajeros (generalmente no se ajusta)
2.9.1 Ajuste fino de la compensación de par (normalmente no se ajusta)
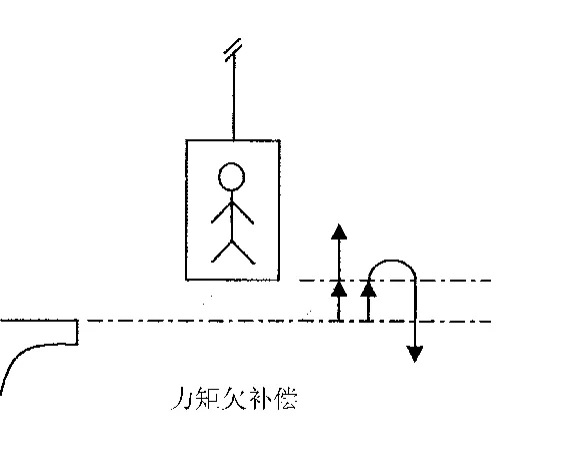
①. Al operar NL UP o NL DN sin carga, el coche tiende a moverse hacia arriba cuando se abre el freno. Ajuste WGHG en F;
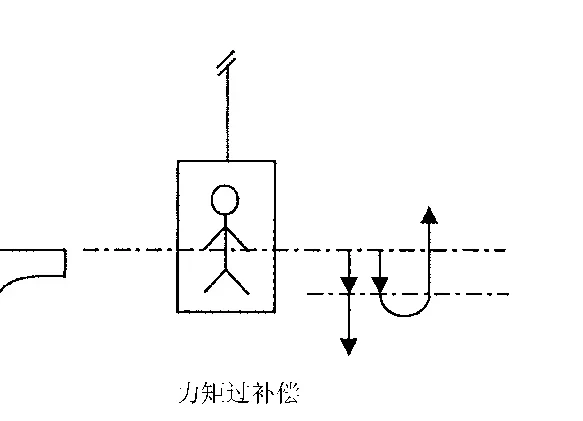
②. Al operar NL UP o NL DN sin carga, el coche tiende a moverse hacia abajo cuando se abre el freno. Ajuste WGHG en 0.
Los siguientes métodos pueden dejar ineficaz la función de compensación de par:
Ajuste WGHG en 0.
2.9.2 LTB (Ajuste del tiempo de retardo del freno durante la detención)
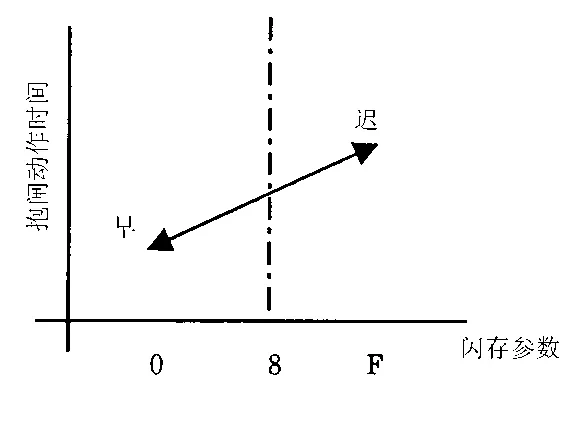
La vibración durante la detención causada por la liberación prematura del freno cuando el coche se detiene puede solucionarse ajustando los parámetros LTB. Si el tiempo de frenado retardado es demasiado corto, ajuste el parámetro hacia F; si es demasiado largo, ajústelo hacia 0 (SET1/0=1/7).
2.10 Ajuste de la precisión de nivelación
2.10.1 PTSH (Ajuste del parámetro de compensación de distancia residual)
Si el coche del elevador sobrepasa las posiciones de detención de subida y bajada en todos los pisos (el coche en subida queda más alto y el coche en bajada queda más bajo), aumente este parámetro (aproximadamente 2 mm/posición), SET1/0=1/2; por el contrario, si el coche del elevador tiene posiciones de detención de subida y bajada "insuficientes" en todos los pisos (el coche en subida queda demasiado bajo y el coche en bajada demasiado alto), reduzca el parámetro.
2.10.2 DNSH (Ajuste del parámetro de corrección de posición DZU)
Si el coche del elevador "sobrepasa" la posición de detención de bajada en todos los pisos (el coche queda bajo), aumente este parámetro (aproximadamente 2 mm/posición), SET1/0=1/3; por el contrario, si el coche del elevador tiene posiciones de detención de bajada "insuficientes" en todos los pisos (el coche queda demasiado alto), reduzca el parámetro.
2.10.3 WGCPN (Ajuste de los parámetros de compensación de variación de carga)
Si la precisión de nivelación del elevador es normal sin carga, pero la posición de nivelación del coche es baja cuando está completamente cargado, aumente este parámetro (1 mm/posición).
2.11 Prueba de funcionamiento TSD
①. Coloque el coche del elevador sin carga y deténgalo dentro del área de puertas del sótano;
②. Ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0, SET0 en F, y el código de siete segmentos parpadeará para mostrar A0F;
③. Presione hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos comenzará a parpadear y, después, se mostrará la información del piso;
④. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente y, después, el parpadeo lento mostrará la información del piso. Presione el interruptor SW2 del dispositivo de interacción hombre-máquina hacia arriba para registrar el comando del piso superior. Después de que el coche se desplace, se detendrá en el piso superior siguiendo el gráfico TSD para confirmar que la precisión de nivelación del elevador cumple con los requisitos;
⑥. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente y, después, el parpadeo lento mostrará la información del piso;
⑦. Presione el interruptor SW2 del dispositivo de interacción hombre-máquina hacia abajo para registrar el comando del piso de planta baja. Después de que el coche se desplace, se detendrá en la planta baja siguiendo el gráfico TSD para confirmar que la precisión de nivelación del elevador cumple con los requisitos;
⑧. Después de dos acciones TSD, el elevador entrará en un estado en el que no podrá reiniciarse y será necesario realizar una operación de restablecimiento;
⑨. Ajuste el interruptor giratorio SET1 en 0 y SET0 en 8 en el dispositivo de interacción hombre-máquina, mantenga presionado el interruptor SW1 hasta que el código de siete segmentos comience a parpadear rápidamente y salga del modo SET.
2.12 Confirmación del par de frenado
2.12.1 Medición bilateral del par de frenado estático
①. Detenga el elevador sin carga en el área de puertas del nivel de la terminal superior y cambie al modo eléctrico de emergencia;
②. Ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0, SET0 en 1, y el código de siete segmentos parpadeará para mostrar A01;
③. Presione hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos parpadeará rápidamente y, después, se mostrará el último valor medido;
④. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente y, después, parpadee lentamente;
⑤. Realice el movimiento ascendente en modo eléctrico de emergencia; el freno del motor no se libera, pero el par aplicado continúa aumentando. Cuando el motor comience a girar o alcance su par máximo, finalizará el proceso de medición y el código de siete segmentos dejará de parpadear y mostrará el par estático medido;
⑥. Si la medición falla, se mostrará E. Después de solucionar el problema, repita [1]~[5];
⑦. Confirme que el valor del momento estático medido cumpla con los requisitos. Si no los cumple, deberán tomarse las medidas correspondientes antes de volver a realizar la prueba, hasta cumplirlos;
⑧. Restablezca los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente;
⑨. Mantenga presionado el interruptor SW1 del dispositivo de interacción hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente y, después, salga del modo SET.
2.12.2 Medición del par de frenado dinámico
①. Detenga el coche del elevador en un área de puertas que no sea la superior, mantenga el coche vacío y cambie al modo de operación eléctrica de emergencia;
②. Ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0, SET0 en B, y el código de siete segmentos parpadeará para mostrar A0b;
③. Presione hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina; el código de siete segmentos comenzará a parpadear y, después, se mostrará la capa de sincronización;
④. Mantenga presionado nuevamente el interruptor SW1 del dispositivo de interacción hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente; después, se mostrará la velocidad del coche (unidad: m/min);
⑤. Realice la operación ascendente en modo eléctrico de emergencia, con una velocidad de desplazamiento de min {45m/min, velocidad nominal}. Cuando el coche alcance una distancia de 450 mm desde el punto de referencia del piso superior (cuando esté equipado con PAD, se desplazará hasta la posición de activación del interruptor USR), se detendrá de emergencia;
⑥. El código de siete segmentos mostrará la distancia de detención de emergencia medida en unidades de 2 mm;
⑦. Si la medición falla, el código de siete segmentos mostrará E;
⑧. Una vez finalizada la medición, ajuste el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina en 0 y SET0 en 8, y presione hacia abajo el interruptor SW1 hasta que el código de siete segmentos comience a parpadear rápidamente; después, salga del modo SET.
2.13 Inspección de la variación de carga
Cambie la carga del coche de 0% a 110% y confirme los siguientes requisitos.
①. El error de nivelación debe estar dentro de ± 5 mm. Si no cumple con los requisitos, ajuste los parámetros WGCPN de acuerdo con 6.2.10.3.
②. No debe haber cambios significativos en el confort de marcha, especialmente cerca del área de puertas.
③. La amplitud de vibración y el ruido deben estar dentro del rango especificado por la norma.
④. La corriente del motor no debe exceder el valor de corriente nominal cuando funcione a plena carga.
3. Funcionamiento a alta velocidad
3.1 Funcionamiento a alta velocidad
①. Utilice el modo de baja velocidad para detener el coche del elevador cerca de la posición intermedia del hueco;
②. Confirme que el interruptor "NORMAL/EMERGENCY" del dispositivo de operación eléctrica de emergencia esté en el lado "NORMAL" y, al mismo tiempo, coloque el interruptor "NORMAL/INSPECTION" de la caja de operación de la estación en el techo del coche en el estado normal "NORMAL" y coloque todos los interruptores de operación/detención en la posición de funcionamiento;
③. Registre una llamada para el piso más cercano a la posición de detención del coche del elevador. El coche del elevador debe nivelarse normalmente. Después de confirmarlo, llame a cada piso (una vez en subida/bajada) para confirmar si la nivelación del coche es correcta;
④. Realice sucesivamente la operación automática de atravesar uno y dos pisos, y confirme si la nivelación del coche es correcta.
3.2 Confirmación de las funciones básicas para la operación automática a alta velocidad
①. El depurador opera el elevador dentro de la cabina.
②. Presione cada botón de mando dentro de la cabina; todos los botones de mando de los demás pisos, excepto este, deberán encenderse.
③. El elevador puede nivelarse con precisión en el piso donde se registró la instrucción, abrir automáticamente la puerta después de nivelarse y apagar la luz de respuesta de la instrucción en ese piso.
④. Revise paso a paso el botón de llamada de cada piso; después de que el elevador salga, la luz de respuesta de cada botón podrá encenderse al presionarlo.
⑤. Los elevadores pueden responder a las señales de llamada en la misma dirección. En los pisos con señales de llamada en la misma dirección, los elevadores pueden nivelarse con precisión y apagar la señal luminosa de respuesta de llamada. Después de nivelarse, las puertas pueden abrirse automáticamente.
⑥. Cuando no haya ninguna llamada o instrucción pendiente, el elevador puede responder a las señales de llamada en sentido contrario. En ese momento, en el nivel donde haya una llamada en sentido contrario, el elevador puede nivelarse con precisión en el piso y, al mismo tiempo, apagar la señal luminosa de respuesta de llamada; después de nivelarse, la puerta puede abrirse automáticamente.
⑦. La función de apertura de la puerta en este piso es efectiva. Cuando el elevador se detiene en una estación determinada y se presiona el botón de llamada de subida o de bajada de la estación, a menos que el elevador ya haya realizado una operación en la dirección opuesta, el elevador abrirá la puerta o cambiará la acción de cierre por la de apertura.
⑧. Revise el funcionamiento del panel de seguridad táctil de la cortina de luz. Durante el proceso de cierre de la puerta del elevador, el panel de seguridad táctil de la cortina de luz instalado en el borde de la puerta de la cabina cambiará a la acción de apertura cuando toque un obstáculo.
⑨. Confirme que los botones de apertura y cierre de la puerta dentro de la cabina del elevador funcionen correctamente.
⑩. Confirme que los datos del indicador de piso dentro del elevador y en la estación sean correctos cuando el elevador se encuentre en cualquier piso.
⑪. Prueba de sobrecarga. Aumente gradualmente la carga dentro de la cabina del elevador y confirme que, cuando la carga supere el 110% de la carga nominal, el dispositivo de protección contra sobrecarga del elevador se active, suene el zumbador de sobrecarga y la cabina no pueda cerrarse ni ponerse en marcha.