
1. PreparAração antes da operação em alta velocidade
1.1 Inspeção das configurações das chaves rotativas nas placas de circuito impresso
Certifique-se de que as chaves rotativas do dispositivo de interação homem-máquina estejam configuradas conforme especificado durante a depuração.
| Tabela 1 Instruções para a chave rotativa | ||
| Nome | Valor definido | Explicação |
| MON1 | 1 | Exibe o código de falha atual do elevador |
| MON0 | 0 | |
| SET1 | 0 | Evita entrar no modo SET devido a operação incorreta |
| SET0 | 8 | |
1.2 Teste sequencial de operação em alta velocidade
①. Mova as chaves de operação elétrica normal/de emergência e normal/manutenção no gabinete de controle e no teto da cabine para o lado normal.
O LED 60 no dispositivo de interação homem-computador acenderá.
O LED 60 no dispositivo de interação homem-computador apagará no modo anormal.
②. O botão correspondente na caixa de controle dentro da cabine acenderá quando for pressionado.
1.3 Operação experimental em alta velocidade
①. Confirme que a porta da cabine do elevador e a porta de pavimento estejam totalmente fechadas (o LED 41 no dispositivo de interação homem-máquina acende);
②. Confirme que a chave seletora DRSW/IND no dispositivo de interação homem-máquina esteja no lado DRSW para desligar a máquina da porta;
③. Gire a chave de operação automática/elétrica de emergência no gabinete de controle para o lado automático, e o LED 60 no dispositivo de interação homem-máquina deverá acender;
④. Confirme que SET1/0 esteja na posição 0/8;
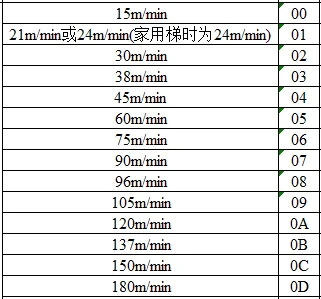
⑤. Pressione a chave SW1 no dispositivo de interação homem-computador para a posição superior ou inferior, registre o comando de subida ou descida e permita que o elevador opere automaticamente para cima ou para baixo em alta velocidade. A velocidade de operação do elevador não deve exceder a velocidade nominal, e a velocidade nominal correspondente ao código de velocidade é mostrada na Tabela 2;
⑥. Confirme que não haja falhas no elevador e que a máquina de tração não apresente ruídos ou vibrações anormais.
Tabela 2 Velocidade nominal correspondente ao código de velocidade
2. Depuração para operação em alta velocidade
A depuração da operação em alta velocidade deve ser realizada após a confirmação da operação normal em alta velocidade.
A depuração da operação em alta velocidade deve ser realizada na seguinte ordem: ajuste do dispositivo de pesagem, gravação sem carga, ajuste do coeficiente de balanceamento (ajuste de peso), gravação com meia carga, confirmação do torque de frenagem unilateral, gravação forçada automática do pavimento (com PAD), aprendizado da posição das chaves do poço (com PAD), aprendizado da posição de referência (com sistema de informações do poço), aprendizado do coeficiente de balanceamento e do atrito, ajuste do conforto de viagem, ajuste da precisão de nivelamento, teste de operação do TSD, confirmação do torque de frenagem e inspeção da flutuação da carga.
Prossiga com os itens a seguir na ordem!
2.1 Ajuste da pesagem (carga vazia)
2.1.1 Ajuste do medidor de carga de pesagem
O medidor de carga de pesagem é equipado com um microcomputador que converte o sinal de carga em um sinal de tensão linear de 0-5V, usado para ajustar o torque de partida do equipamento do elevador ou para detecção e controle de peso.
As especificações são as seguintes:
Pressão de entrada: ponte extensométrica.
Fonte de alimentação: -12V, 0,+12V.
Sinal de saída: saída de sinal de tensão linear de 0-5V.
Método de conexão:
Os pinos 1, 2 e 3 do medidor de carga de pesagem são conectados respectivamente às fontes de alimentação de -12V, 0V e+12V; sinal de tensão de saída dos pinos 4 e 5.
Conecte o plugue de 4 vias do cabo blindado específico do sensor à tomada do medidor de carga de pesagem.
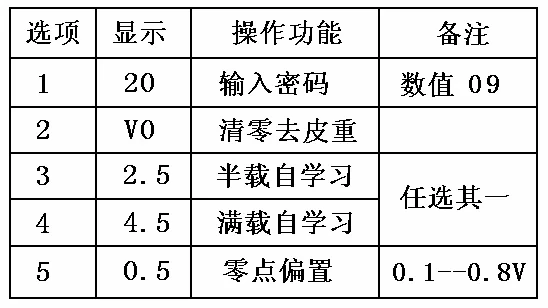
Método de depuração: conforme mostrado na Tabela 3
①. Em qualquer estado, pressione a chave 'Retorno' para retornar imediatamente o medidor de carga de pesagem ao estado de medição.
②. Pressione a chave 'Configurações', e o instrumento emitirá um som a cada 2.5 segundos. Ao mesmo tempo, o primeiro dígito à extrema esquerda exibirá 1, 2, 3, 4 e 5 (representando opções) em sequência e em ciclo. O segundo dígito à direita exibirá o conteúdo correspondente de acordo com a Figura 5-1. Quando a chave 'Configurações' for liberada em uma determinada opção, o instrumento não continuará emitindo sons e aguardará a operação ou modificação desse item. (*1)
③. Digite a senha: Pressione a chave "Configurações". Quando o primeiro dígito à esquerda exibir 1 (indicando a seleção do item 1), libere a chave "Configurações". O instrumento exibirá 20. Em seguida, continue pressionando a chave "Configurações", e o valor exibido diminuirá. Após ajustar para o valor 09, pressione a chave "Retorno". A luz indicadora vermelha (senha) piscará, indicando que qualquer uma das operações a seguir poderá ser realizada.
④. Reinicialização (remover o peso de tara): Quando não houver carga na cabine, pressione a chave "Configurações". Quando o primeiro dígito à esquerda exibir 2 (indicando a seleção do item 2), libere a chave "Configurações". Em seguida, pressione a chave "Configurações" 3 vezes, e os dígitos no lado direito do instrumento exibirão 1, 2 e 3. Após 5 segundos, o instrumento emitirá 1 sinal sonoro, e a operação de reinicialização será concluída. Em seguida, o display digital mostrará 0.5V (que é o valor de polarização zero inserido pela operação de polarização zero) e, de forma semelhante, o valor de saída analógica correspondente também será 0.5V.
⑤. Autoaprendizado com meia carga: (* 2) Coloque o peso de meia carga na cabine, pressione a chave "Configurações", selecione a opção 3, libere a chave "Configurações", e o instrumento exibirá 2.5 (como indicação de meia carga); em seguida, pressione a chave "Configurações" 3 vezes, o display digital no lado direito do instrumento emitirá os sons 1, 2 e 3, e haverá 1 sinal sonoro após 2 segundos, indicando o fim do autoaprendizado. Em seguida, o instrumento exibirá 2.5V, e o valor de saída correspondente também será 2.5V.
⑥. Autoaprendizado com carga total: Coloque o peso de carga total na cabine do elevador, pressione a chave "Configurações", selecione a opção 4 e libere a chave "Configurações". O instrumento exibirá 4.5 (como indicação de carga total). Em seguida, pressione a chave "Configurações" 3 vezes, e o display digital no lado direito do instrumento emitirá os sons 1, 2 e 3. Após 2 segundos, haverá 1 sinal sonoro, indicando o fim do autoaprendizado. Em seguida, o display digital mostrará 4.5V e, de forma semelhante, o valor de saída analógica também será 4.5V. (*3)
⑦. Polarização zero (item 5): A polarização zero é definida em 0.5V na fábrica. Se for necessário alterá-la, siga as etapas abaixo. Pressione a chave 'Configurações' e selecione a opção 5. Libere a chave 'Configurações' e o instrumento exibirá 0.5. Em seguida, pressione a chave 'Configurações' para aumentar o valor e percorrer a faixa de 0.1-0.8. Após ajustar para o valor de polarização zero desejado, pressione a chave 'Retorno' para encerrar a operação.
⑧. Nota 1: Quando a fonte de alimentação de trabalho de -12V não estiver conectada corretamente, o instrumento exibirá (- d) como indicação.
⑨. Nota 2: Método para verificar a saída: Quando a chave "Configurações" é mantida pressionada e o instrumento é ligado, o instrumento exibe alternadamente L e P, correspondentes às saídas de 0V e 4.0V, respectivamente. Quando a chave "Configurações" é liberada, o instrumento retorna à operação normal.
<Atenção>
*1 A luz da senha deve piscar após a inserção da senha (09) para que a operação seja realizada.
*2 O autoaprendizado com meia carga ou o autoaprendizado com carga total é suficiente.
*3 Ao realizar um teste de autoaprendizado com meia carga ou carga total, se o peso dentro da cabine for muito baixo, o instrumento emitirá três sinais sonoros como aviso.
Tabela 3 Opções de ajuste do medidor de carga de pesagem
2.1.2 Gravação dos dados de carga vazia
| Tabela 4 Etapas para a gravação dos dados de carga vazia | ||
| Número de série | Etapas de ajuste | Precauções |
| 1 | ①. Grave o valor de pesagem sem carga (carga de 0%) no controlador de carga (1) Esvazie a carga dentro da cabine; (2) Conduza a cabine do elevador até o ponto médio do poço; Ao parar, deve ser usado um método de parada lenta (RUN+UP+DN pressionados simultaneamente) para evitar a direção aleatória do atrito mecânico causada pela parada de emergência, o que afeta a precisão e a linearidade do dispositivo de pesagem (3) Consulte a seção 6.2.1.1 para obter o método de depuração do medidor de carga de pesagem. | Método para confirmar que a cabine do elevador parou no ponto médio do poço: Defina a chave rotativa MON1 no dispositivo de interação homem-máquina para 3, MON0 para 9 e coloque o elevador no modo de operação elétrica de emergência. A operação elétrica de emergência do elevador indica que a posição atual da cabine está na posição intermediária quando o display muda de 0 para -0 ou de -0 para 0. A distância representada pela mudança de número 1 é de 256mm. |
| 2 | ②. Grave o valor de pesagem sem carga (carga de 0%) na memória flash (1) Defina a chave rotativa SET1 no dispositivo de interação homem-computador para 0, SET0 para 2, e o código de sete segmentos piscará exibindo A02; (2) Pressione a chave SW1 no dispositivo de interação homem-computador, o código de sete segmentos piscará rapidamente e, em seguida, o valor atual da balança será exibido; (3) Pressione e mantenha pressionada novamente a chave SW1 no dispositivo de interação homem-computador (por pelo menos 1.5 segundos) até que o código de sete segmentos comece a piscar. Se ele parar de piscar, isso indica o fim da operação de gravação; (4) Restaure as chaves rotativas SET1 e SET0 no dispositivo de interação homem-computador para 0 e 8, respectivamente; (5) Pressione e mantenha pressionada a chave SW1 no dispositivo de interação homem-computador até que o código de sete segmentos comece a piscar rapidamente e, em seguida, saia do modo SET; (6) Defina a chave rotativa MON1 no dispositivo de interação homem-computador para 0, MON0 para A, e o código de sete segmentos exibirá o valor de carga vazia na FLASH. Confirme a gravação bem-sucedida. | SET1/0=0/2 |
2.2 Ajuste do coeficiente de balanceamento
①. Pare o elevador no pavimento térreo e carregue a cabina com uma carga equilibrada (distribuída uniformemente no centro da cabina, tanto quanto possível).
②. Faça o elevador subir até o pavimento superior no modo automático de alta velocidade e registre a corrente do motor quando o elevador atingir o ponto médio do poço.
③. Em seguida, no modo automático de alta velocidade, faça o elevador descer até o pavimento térreo e registre a corrente do motor próximo ao ponto médio do poço.
④. Ajuste o peso do contrapeso para que a diferença entre as correntes do motor registradas durante os movimentos de subida e descida esteja dentro de ± 0.5A.
<Atenção>
*1: Se a cabina do elevador tiver decoração secundária, o coeficiente de equilíbrio precisará ser ajustado antes e depois da decoração.
*2: MON1/0=3/D permite visualizar o valor da corrente do motor ao passar pelo ponto médio do poço
2.3 Ajuste da pesagem (meia carga)
| Tabela 5 Etapas para gravar o valor da escala de meia carga | ||
| Número de série | Etapas de ajuste | Precauções |
| 1 | ①. Grave o valor de pesagem de meia carga (50% da carga) no controlador de carga (1) Coloque uma carga de 50%; (2) Leve a cabina do elevador até o ponto médio do poço; Ao parar, deve ser utilizado um método de parada lenta (RUN+UP+DN pressionados simultaneamente) para evitar a direção aleatória do atrito mecânico causada pela parada de emergência, que pode afetar a precisão e a linearidade do dispositivo de pesagem. (3) Consulte a seção 2.1.1 para obter o método de depuração do medidor de carga de pesagem. | Método para confirmar que a cabina do elevador para no ponto médio do poço: Ajuste a chave rotativa MON1 do dispositivo de interação homem-máquina para 3, MON0 para 9 e coloque o elevador no modo de operação elétrica de emergência. A operação elétrica de emergência do elevador indica que a posição atual da cabina está na posição central quando o display muda de 0 para -0 ou de -0 para 0. A distância representada pela mudança de número 1 é de 256mm. |
| 2 | ②. Grave o valor de pesagem da carga equilibrada (50% da carga) na memória flash (1) Ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 0, SET0 para 3, e o código de sete segmentos piscará exibindo A03; (2) Pressione a chave SW1 do dispositivo de interação homem-máquina, o código de sete segmentos piscará rapidamente e, em seguida, o valor atual da escala será exibido; (3) Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar. Se ele parar de piscar, isso indica o fim da operação de gravação; (4) Retorne as chaves rotativas SET1 e SET0 do dispositivo de interação homem-máquina para 0 e 8, respectivamente; (5) Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente e, em seguida, saia do modo SET; ③. Ajuste a chave rotativa MON1 do dispositivo de interação homem-máquina para 0, MON0 para B, e o código de sete segmentos exibirá o valor da escala de meia carga na FLASH. Confirme se a gravação foi bem-sucedida. | SET1/0=0/3 |
| 3 | ④. Ajuste o ponto de detecção de sobrecarga (29W) (modo automático e em qualquer área de porta) (1) Carregue a cabina do elevador com 110% da carga no modo totalmente automático (distribuída uniformemente tanto quanto possível); (2) Abra a porta do elevador e confirme se a buzina de sobrecarga continua soando e se o elevador permanece aberto; (3) Se não houver ação, ajuste WGHO até que a condição (2) seja atendida. | SET1/0=1/1 |
<Observação>Após gravar os valores da escala sem carga e de meia carga, indique-os na placa de identificação para fins de referência (NLWT, BLWT)
2.4 Confirmação do torque de frenagem estática unilateral
①. Pare o elevador vazio na área da porta do pavimento terminal superior;
②. Gire a chave rotativa SET1 do dispositivo de interação homem-máquina para 4, SET0 para 2, e o código de sete segmentos piscará exibindo A42;
③. Pressione a chave SW1 do dispositivo de interação homem-máquina, o código de sete segmentos piscará rapidamente e, em seguida, b0 será exibido;
④. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente; em seguida, a piscagem lenta exibirá b0;
⑤. Acione o botão manual para mover para cima ou para baixo, e o elevador liberará um freio (BK1 abre na subida, BK2 abre na descida);
⑥. Para o freio triplo, coloque a chave DRSW/IND do dispositivo de interação homem-máquina no lado DRSW, acione o botão manual para cima ou para baixo, e BK3 abrirá;
⑦. Confirme que o elevador não se moveu;
⑧. Retorne as chaves rotativas SET1 e SET0 do dispositivo de interação homem-máquina para 0 e 8, respectivamente;
⑨. Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente e, em seguida, saia do modo SET.
2.5 Gravação automática forçada dos pavimentos ao configurar o PAD
Após concluir o ajuste do coeficiente de equilíbrio e o ajuste do dispositivo de pesagem, é obrigatório realizar uma gravação automática forçada dos pavimentos!
Ao instalar o sistema de informações do poço, essa operação não é necessária.
①. No modo automático, estacione a cabina do elevador no pavimento terminal inferior;
②. Confirme se a porta da cabina do elevador está totalmente fechada (o LED 41 do dispositivo de interação homem-máquina acende);
③. Coloque a chave seletora DRSW/IND do dispositivo de interação homem-máquina no lado DRSW para desligar a máquina da porta;
④. Ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 0, SET0 para 7, e o código de sete segmentos piscará exibindo A07;
⑤. Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar; depois disso, F01 será exibido;
⑥. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente; em seguida, ele piscará lentamente exibindo F00;
⑦. O elevador subirá automaticamente a uma velocidade de 60m/min (se a velocidade nominal for inferior a 60m/min, então à velocidade nominal) para iniciar a gravação dos pavimentos;
⑧. O elevador para ao chegar ao pavimento terminal superior. Se a gravação dos pavimentos for bem-sucedida, o display do código de sete segmentos deixará de piscar;
⑨. Retorne as chaves rotativas SET1 e SET0 do dispositivo de interação homem-máquina para 0 e 8, respectivamente;
⑩. Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente e, em seguida, saia do modo SET.
<Atenção>Se não for possível gravar os dados da altura dos pavimentos, verifique a posição de atuação da chave de limite terminal, o dispositivo de nivelamento/renivelamento e o encoder
2.6 Quando equipado com PAD, aprenda a posição da chave do poço
Após concluir a gravação automática dos pavimentos, é necessário realizar uma vez o aprendizado da posição da chave do poço!!!
Ao instalar o sistema de informações do poço, essa operação não é necessária.
①. No modo automático, estacione a cabina do elevador no pavimento terminal inferior;
②. Gire a chave rotativa SET1 do dispositivo de interação homem-máquina para 8, SET0 para 1, e o código de sete segmentos piscará exibindo A81;
③. Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente. Depois disso, será exibido o desvio da posição da chave TSD medido na última vez (em cm; se não houver dados medidos, será exibido ---);
④. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente; em seguida, ele piscará lentamente exibindo dS4 (chave terminal e área de nivelamento);
⑤. Pressione a chave SW2 do dispositivo de interação homem-máquina para cima para registrar o comando do pavimento superior. O elevador subirá a uma velocidade de 60 m/min (se a velocidade nominal for inferior a 60 m/min, então à velocidade nominal) e iniciará o aprendizado;
⑥. O elevador para ao chegar ao pavimento superior, e o código de sete segmentos exibe o desvio da posição da chave TSD medido em centímetros;
⑦. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente; em seguida, ele piscará lentamente exibindo uS4 (chave terminal e área de nivelamento);
⑧. Pressione a chave SW2 do dispositivo de interação homem-máquina para baixo para registrar o comando do pavimento térreo. O elevador descerá a uma velocidade de 60 m/min (se a velocidade nominal for inferior a 60 m/min, então à velocidade nominal) e iniciará o aprendizado;
⑨. O elevador para ao chegar ao pavimento inferior, e o código de sete segmentos exibe o desvio da posição da chave TSD medido em centímetros;
⑩. Confirme se a posição da chave TSD está instalada corretamente (um desvio positivo indica que a posição real de instalação da TSD é superior à posição teórica, e vice-versa);
⑪. Retorne as chaves rotativas SET1 e SET0 do dispositivo de interação homem-máquina para 0 e 8, respectivamente;
⑫. Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente e, em seguida, saia do modo SET.
| Tabela 6 Significado da área de nivelamento | |
| Área de nivelamento | Significado |
| 0 | Fora da área de nivelamento |
| 1 | Área de nivelamento superior |
| 2 | Área da porta |
| 3 | Área de nivelamento superior adicional |
| 4 | Área-alvo de nivelamento |
| 5 | Área de nivelamento inferior adicional |
| 6 | Área de nivelamento inferior |
2.7 Aprendizado da posição de referência quando equipado com um sistema de informações do poço
①. No modo automático, quando o elevador para na área da porta do pavimento térreo sem direção em espera, ajuste SET1/0 para 5/8, pressione a chave SW1 para baixo, e o código de sete segmentos exibirá o pavimento de sincronização;
②. Pressione e mantenha pressionada a chave SW1 para baixo por pelo menos 1,5 segundo até que o código de sete segmentos comece a piscar;
③. Registre o comando para fazer o elevador subir. Depois que o elevador parar, o código de sete segmentos exibirá a distância entre a chave de referência e a posição de nivelamento do pavimento térreo e deixará de piscar. É necessário confirmar que a distância está dentro de 50 ± 5 (mm);
④. Se a leitura da posição de referência falhar, será exibido "Er1"; se a posição de referência estiver anormal, será exibido "Er2";
⑤. Ajuste SET1/0 para 0/8, pressione a chave SW1 para baixo para sair do modo de aprendizado da posição de referência;
⑥. Reinicie a placa P1 ou desligue o elevador antes de ligá-lo novamente.
2.8 Aprendizado do coeficiente de equilíbrio e do atrito
①. No modo automático, estacione a cabina vazia no nível do terminal inferior;
②. Ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 6, SET0 para D, e o código de sete segmentos piscará exibindo A6D;
③. Pressione para baixo a chave SW1 do dispositivo de interação homem-máquina, e o código de sete segmentos piscará rapidamente, exibindo informações do andar e do status;
④. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente e, em seguida, passe a piscar lentamente;
⑤. Pressione a chave SW2 do dispositivo de interação homem-máquina para cima para registrar o comando do último andar. O elevador subirá à velocidade nominal e começará a medir a corrente na posição intermediária do poço de subida;
⑥. Quando o elevador chegar ao último andar, pare-o e pressione novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente;
⑦. Pressione a chave SW2 do dispositivo de interação homem-máquina para baixo para registrar o comando do andar térreo. O elevador descerá à velocidade nominal e começará a medir a corrente na posição intermediária do poço de descida. O elevador interromperá o funcionamento ao chegar ao andar térreo, e o display digital do dispositivo de interação homem-máquina deverá mostrar o coeficiente de balanceamento em%;
⑨. Confirme que o coeficiente de balanceamento está entre 45 e 50;
⑩. Ajuste "SET1" para "0" e "SET0" para "8" no dispositivo de interação homem-máquina, pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente e saia do modo SET.
2.9 Ajuste do conforto dos passageiros (geralmente não ajustado)
2.9.1 Ajuste fino da compensação de torque (geralmente não ajustado)
①. Ao operar NL UP ou NL DN sem carga, a cabina tende a se mover para cima quando o freio é aberto. Ajuste WGHG para F;
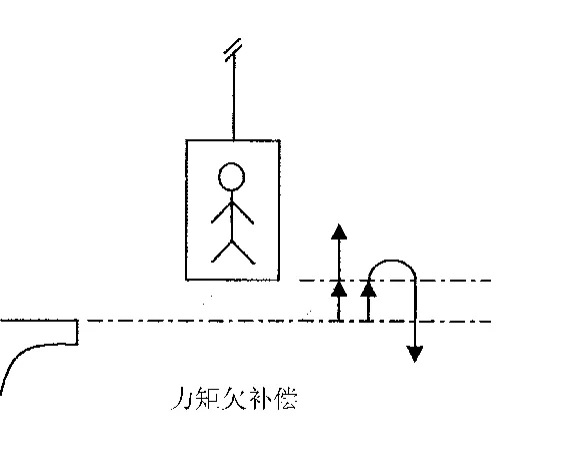
②. Ao operar NL UP ou NL DN sem carga, a cabina tende a se mover para baixo quando o freio é aberto. Ajuste WGHG para 0.
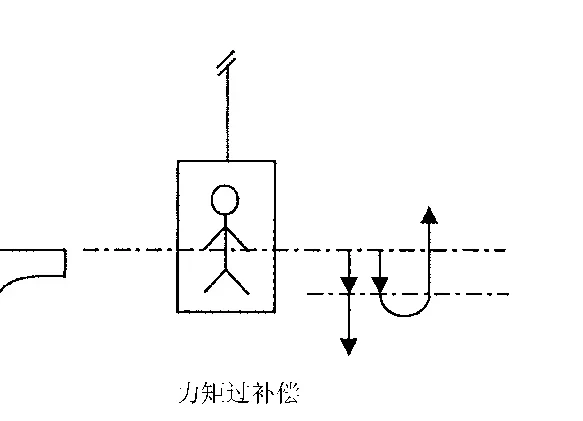
Os métodos a seguir podem tornar a função de compensação de torque ineficaz:
Ajuste WGHG para 0.
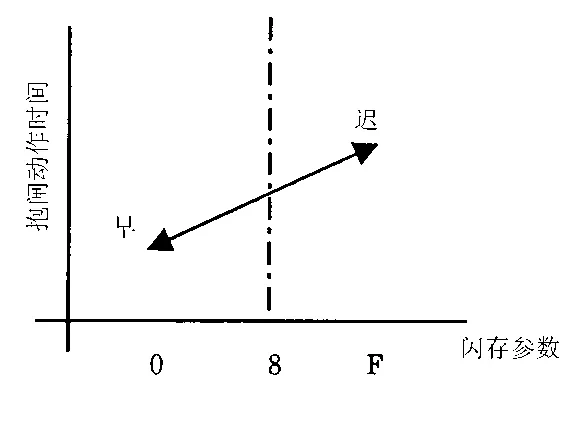
2.9.2 LTB (Ajuste do tempo de retardo do freio durante a parada)
A vibração na parada causada pela liberação prematura do freio quando a cabina para pode ser solucionada ajustando os parâmetros LTB. Se o tempo de frenagem retardada for muito curto, ajuste o parâmetro na direção de F; se for muito longo, ajuste na direção de 0 (SET1/0=1/7).
2.10 Ajuste da precisão de nivelamento
2.10.1 PTSH (Ajuste do parâmetro de deslocamento da distância residual)
Se a cabina do elevador ultrapassar as posições de parada de subida e descida em todos os andares (a cabina na subida fica mais alta e na descida fica mais baixa), aumente este parâmetro (aproximadamente 2 mm/posição), SET1/0=1/2; por outro lado, se a cabina do elevador tiver posições de parada de subida e descida "insuficientes" em todos os andares (a cabina na subida fica muito baixa e na descida fica muito alta), reduza o parâmetro.
2.10.2 DNSH (Ajuste do parâmetro de correção da posição DZU)
Se a cabina do elevador "ultrapassar" a posição de parada de descida em todos os andares (a cabina fica baixa), aumente este parâmetro (aproximadamente 2 mm/posição), SET1/0=1/3; por outro lado, se a cabina do elevador tiver posições de parada de descida "insuficientes" em todos os andares (a cabina fica muito alta), reduza o parâmetro.
2.10.3 WGCPN (Ajuste dos parâmetros de compensação da variação de carga)
Se a precisão de nivelamento do elevador estiver normal quando sem carga, mas a posição de nivelamento da cabina estiver baixa quando totalmente carregada, aumente este parâmetro (1 mm/posição).
2.11 Teste de funcionamento TSD
①. Coloque a cabina do elevador sem carga e pare-a dentro da área das portas do subsolo;
②. Ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 0, SET0 para F, e o código de sete segmentos piscará exibindo A0F;
③. Pressione para baixo a chave SW1 do dispositivo de interação homem-máquina; o código de sete segmentos começará a piscar e, em seguida, as informações do andar serão exibidas;
④. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente; em seguida, a piscada lenta exibirá as informações do andar. Pressione a chave SW2 do dispositivo de interação homem-máquina para cima para registrar o comando do último andar. Depois que a cabina se mover, ela parará no último andar seguindo o gráfico TSD para confirmar que a precisão de nivelamento do elevador atende aos requisitos;
⑥. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente; em seguida, a piscada lenta exibirá as informações do andar;
⑦. Pressione a chave SW2 do dispositivo de interação homem-máquina para baixo para registrar o comando do andar térreo. Depois que a cabina se mover, ela parará no andar térreo seguindo o gráfico TSD para confirmar que a precisão de nivelamento do elevador atende aos requisitos;
⑧. Após duas ações TSD, o elevador entrará em um estado no qual não poderá ser reiniciado, sendo necessária uma operação de reset;
⑨. Ajuste a chave rotativa SET1 para 0 e SET0 para 8 no dispositivo de interação homem-máquina, pressione e mantenha pressionada a chave SW1 para baixo até que o código de sete segmentos comece a piscar rapidamente e saia do modo SET.
2.12 Confirmação do torque de frenagem
2.12.1 Medição bilateral do torque de frenagem estático
①. Pare o elevador sem carga na área da porta do nível do terminal superior e mude para o modo elétrico de emergência;
②. Ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 0, SET0 para 1, e o código de sete segmentos piscará exibindo A01;
③. Pressione para baixo a chave SW1 do dispositivo de interação homem-máquina; o código de sete segmentos piscará rapidamente e, em seguida, o último valor medido será exibido;
④. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente e, em seguida, passe a piscar lentamente;
⑤. Movimento de subida em modo elétrico de emergência: o freio do motor não é liberado, mas o torque aplicado continua aumentando. Quando o motor começar a girar ou atingir seu torque máximo, o processo de medição será concluído, e o código de sete segmentos parará de piscar, exibindo o torque estático medido;
⑥. Se a medição falhar, será exibido E. Após solucionar o problema, repita [1]~[5];
⑦. Confirme que o valor do momento estático medido atende aos requisitos. Caso não atenda, devem ser tomadas as medidas correspondentes antes de realizar um novo teste, até que os requisitos sejam atendidos;
⑧. Restaure as chaves rotativas SET1 e SET0 do dispositivo de interação homem-máquina para 0 e 8, respectivamente;
⑨. Pressione e mantenha pressionada a chave SW1 do dispositivo de interação homem-máquina até que o código de sete segmentos comece a piscar rapidamente e, em seguida, saia do modo SET.
2.12.2 Medição do torque de frenagem dinâmico
①. Pare a cabina do elevador em uma área que não seja a área da porta superior, mantenha a cabina vazia e mude para o modo de operação elétrica de emergência;
②. Ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 0, SET0 para B, e o código de sete segmentos piscará exibindo A0b;
③. Pressione para baixo a chave SW1 do dispositivo de interação homem-máquina; o código de sete segmentos começará a piscar e, em seguida, a camada de sincronização será exibida;
④. Pressione e mantenha pressionada novamente a chave SW1 do dispositivo de interação homem-máquina (por pelo menos 1,5 segundo) até que o código de sete segmentos comece a piscar rapidamente; depois disso, a velocidade da cabina (unidade: m/min) será exibida;
⑤. Operação de subida em modo elétrico de emergência, com uma velocidade de funcionamento de min {45m/min, velocidade nominal}. Quando a cabina atingir uma distância de 450 mm do ponto de referência do último andar (quando equipada com PAD, ela se moverá até a posição de atuação da chave USR), parará imediatamente;
⑥. O código de sete segmentos exibirá a distância de parada de emergência medida em unidades de 2 mm;
⑦. Se a medição falhar, o código de sete segmentos exibirá E;
⑧. Após a conclusão da medição, ajuste a chave rotativa SET1 do dispositivo de interação homem-máquina para 0, SET0 para 8 e pressione para baixo a chave SW1 até que o código de sete segmentos comece a piscar rapidamente; em seguida, saia do modo SET.
2.13 Inspeção da variação de carga
Altere a carga da cabina de 0% para 110% e confirme os seguintes requisitos.
①. O erro de nivelamento deve estar dentro de ± 5 mm. Caso não atenda aos requisitos, ajuste os parâmetros WGCPN de acordo com 6.2.10.3.
②. Não deve haver alteração significativa no conforto de viagem, especialmente próximo à área da porta.
③. A amplitude da vibração e o ruído devem estar dentro da faixa especificada pela norma.
④. A corrente do motor não deve exceder o valor da corrente nominal quando estiver funcionando com carga total.
3. Operação em alta velocidade
3.1 Operação em alta velocidade
①. Use o modo de baixa velocidade para parar a cabina do elevador próxima à posição intermediária do poço;
②. Confirme que a chave "NORMAL/EMERGENCY" do dispositivo de operação elétrica de emergência está na posição "NORMAL" e, ao mesmo tempo, coloque a chave "NORMAL/INSPECTION" da caixa de operação da estação no teto da cabina no estado normal "NORMAL", e coloque todas as chaves de operação/parada na posição de funcionamento;
③. Registre uma chamada para o andar mais próximo da posição de parada da cabina do elevador. A cabina deve nivelar normalmente. Após a confirmação, chame cada andar (uma vez para subir/uma vez para descer) para confirmar se o nivelamento da cabina está adequado;
④. Realize sequencialmente a operação automática de travessia de um andar e de dois andares e confirme se o nivelamento da cabina está adequado.
3.2 Confirmação das funções básicas da operação automática em alta velocidade
①. O depurador opera o elevador dentro da cabine.
②. Pressione cada botão de comando dentro da cabine, e todos os botões de comando nos outros andares, exceto este, deverão acender.
③. O elevador pode nivelar precisamente no andar onde a instrução foi registrada, abrir automaticamente a porta após o nivelamento e apagar a luz de resposta da instrução nesse andar.
④. Verifique passo a passo o botão de chamada do andar; depois que o elevador partir, a luz de resposta de cada botão poderá acender quando pressionada.
⑤. Os elevadores podem responder aos sinais de chamada na mesma direção. Nos andares com sinais de chamada na mesma direção, os elevadores podem nivelar precisamente e apagar o sinal da luz de resposta da chamada. Após o nivelamento, as portas podem abrir automaticamente.
⑥. Na ausência de chamadas ou comandos à frente, o elevador pode responder aos sinais de chamada na direção oposta. Nesse momento, no andar onde houver uma chamada na direção oposta, o elevador poderá nivelar precisamente, ao mesmo tempo em que o sinal da luz de resposta da chamada será apagado, e a porta poderá abrir automaticamente após o nivelamento.
⑦. A função de abertura da porta neste andar é eficaz. Quando o elevador para em uma determinada estação de andar e o botão de chamada para subir ou descer da estação é pressionado, a menos que o elevador já tenha iniciado uma operação na direção oposta, o elevador abrirá a porta ou mudará a ação de fechamento para a ação de abertura.
⑧. Verifique a função do painel de segurança sensível da cortina de luz. Durante o processo de fechamento da porta do elevador, o painel de segurança sensível da cortina de luz instalado na borda da porta da cabine mudará para a ação de abertura ao tocar em um obstáculo.
⑨. Confirme se os botões de abertura e fechamento da porta dentro da cabine do elevador estão funcionando.
⑩. Confirme se os dados de exibição do andar dentro do elevador e na estação estão corretos quando o elevador estiver em qualquer andar.
⑪. Teste de sobrecarga. Aumente gradualmente a carga dentro da cabine do elevador e confirme que, quando a carga exceder 110% da carga nominal, o dispositivo de proteção contra sobrecarga do elevador será ativado, a campainha de sobrecarga soará e a cabine não poderá ser fechada nem iniciar o movimento.