
1. PrepAration prima del funzionamento ad alta velocità
1.1 Ispezione delle impostazioni degli interruttori rotativi sulle schede stampate
Assicurarsi che gli interruttori rotativi sul dispositivo di interazione uomo-macchina siano impostati sui valori specificati durante il debug.
| Tabella 1 Istruzioni per l'interruttore rotativo | ||
| Nome | Valore impostato | Descrizione |
| MON1 | 1 | Visualizza il codice di guasto corrente dell'ascensore |
| MON0 | 0 | |
| SET1 | 0 | Evita l'accesso alla modalità SET dovuto a un'operazione errata |
| SET0 | 8 | |
1.2 Test in serie del funzionamento ad alta velocità
①. Spostare gli interruttori elettrico normale/di emergenza ed elettrico normale/manutenzione nell'armadio di controllo e sul tetto della cabina sul lato normale.
Il LED 60 sul dispositivo di interazione uomo-computer si accenderà.
Il LED 60 sul dispositivo di interazione uomo-computer si spegnerà in modalità anomala.
②. Il pulsante corrispondente sulla pulsantiera di controllo all'interno della cabina si accenderà quando viene premuto.
1.3 Funzionamento di prova ad alta velocità
①. Verificare che la porta della cabina dell'ascensore e la porta di piano siano completamente chiuse (il LED 41 sul dispositivo di interazione uomo-macchina si accende);
②. Verificare che l'interruttore a levetta DRSW/IND sul dispositivo di interazione uomo-macchina sia sul lato DRSW per disinserire la macchina della porta;
③. Portare l'interruttore elettrico automatico/di emergenza sull'armadio di controllo sul lato automatico; il LED 60 sul dispositivo di interazione uomo-macchina dovrebbe accendersi;
④. Verificare che SET1/0 sia nella posizione 0/8;
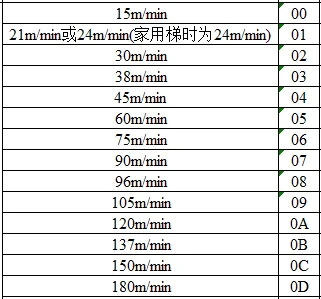
⑤. Premere l'interruttore SW1 sul dispositivo di interazione uomo-computer verso l'alto o verso il basso, registrare il comando di salita o discesa e consentire all'ascensore di funzionare automaticamente ad alta velocità verso l'alto o verso il basso. La velocità di funzionamento dell'ascensore non deve superare la velocità nominale; la velocità nominale corrispondente al codice di velocità è riportata nella Tabella 2;
⑥. Verificare che non vi siano malfunzionamenti nell'ascensore e che la macchina di trazione non presenti rumori o vibrazioni anomali.
Tabella 2 Velocità nominale corrispondente al codice di velocità
2. Debug del funzionamento ad alta velocità
Il debug del funzionamento ad alta velocità deve essere eseguito dopo aver verificato il normale funzionamento ad alta velocità.
Il debug del funzionamento ad alta velocità deve essere eseguito nell'ordine seguente: regolazione del dispositivo di pesatura, scrittura a vuoto, regolazione del coefficiente di bilanciamento (regolazione del peso), scrittura a mezzo carico, verifica della coppia frenante unilaterale, scrittura automatica forzata dei piani (con PAD), apprendimento della posizione degli interruttori del vano (con PAD), apprendimento della posizione di riferimento (con il sistema informativo del vano), apprendimento del coefficiente di bilanciamento e dell'attrito, regolazione del comfort di marcia, regolazione della precisione di livellamento, test di funzionamento TSD, verifica della coppia frenante e controllo delle variazioni del carico.
Procedere con i seguenti punti in ordine!
2.1 Regolazione della pesatura (carico vuoto)
2.1.1 Regolazione dell'indicatore del carico di pesatura
L'indicatore del carico di pesatura è dotato di un microcomputer che converte il segnale di carico in un segnale di tensione lineare da 0-5V, utilizzato per regolare la coppia di avviamento dell'apparecchiatura dell'ascensore o per il rilevamento e il controllo del peso.
Le specifiche sono le seguenti:
Pressione d'ingresso: ponte estensimetrico.
Alimentazione: -12V, 0,+12V.
Segnale di uscita: uscita del segnale di tensione lineare 0-5V.
Metodo di cablaggio:
I pin 1, 2 e 3 dell'indicatore del carico di pesatura sono collegati rispettivamente agli alimentatori -12V, 0V e +12V; 4. segnale di tensione in uscita del pin 5.
Collegare la spina a 4 conduttori del cavo schermato specifico del sensore alla presa dell'indicatore del carico di pesatura.
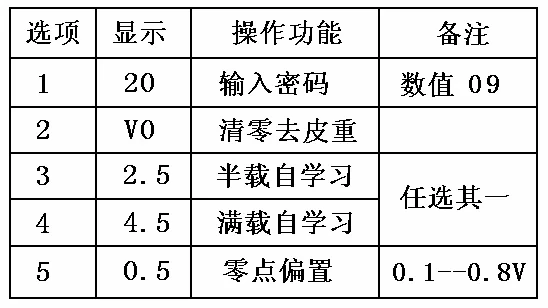
Metodo di debug: come mostrato nella Tabella 3
①. In qualsiasi stato, premere l'interruttore 'Return' per riportare immediatamente l'indicatore del carico di pesatura allo stato di misurazione.
②. Premere l'interruttore 'Settings'; lo strumento emetterà un suono ogni 2,5 secondi. Contemporaneamente, la prima cifra all'estrema sinistra visualizzerà in sequenza e ciclicamente 1, 2, 3, 4 e 5 (che rappresentano le opzioni). La seconda cifra a destra visualizzerà il contenuto corrispondente secondo la Figura 5-1. Quando l'interruttore 'Settings' viene rilasciato su una determinata opzione, lo strumento non emetterà più suoni e attenderà l'operazione o la modifica di tale voce. (*1)
③. Inserimento della password: premere l'interruttore "Settings". Quando la prima cifra a sinistra visualizza 1 (indicando la selezione della voce 1), rilasciare l'interruttore "Settings". Lo strumento visualizzerà 20. Continuare quindi a premere l'interruttore "Settings"; il valore visualizzato diminuirà. Dopo averlo regolato sul valore 09, premere l'interruttore "Return". La spia rossa (password) lampeggerà, indicando che è possibile eseguire una qualsiasi delle operazioni seguenti.
④. Reset (rimozione della tara): quando non vi è alcun carico nella cabina, premere l'interruttore "Settings". Quando la prima cifra a sinistra visualizza 2 (indicando la selezione della voce 2), rilasciare l'interruttore "Settings". Quindi, premere 3 volte l'interruttore "Settings"; le cifre sul lato destro dello strumento visualizzeranno 1, 2 e 3. Dopo 5 secondi, lo strumento emetterà 1 segnale acustico e l'operazione di reset terminerà. Il display digitale mostrerà quindi 0.5V (il valore di polarizzazione zero immesso dall'operazione di polarizzazione zero); analogamente, anche il valore dell'uscita analogica sarà 0.5V.
⑤. Autoapprendimento a mezzo carico: (* 2) caricare nella cabina un peso pari a mezzo carico, premere l'interruttore "Settings", selezionare l'opzione 3 e rilasciare l'interruttore "Settings"; lo strumento visualizzerà 2.5 (come indicazione di mezzo carico). Premere quindi 3 volte l'interruttore "Settings"; il display digitale sul lato destro dello strumento emetterà i segnali 1, 2 e 3 e dopo 2 secondi emetterà 1 segnale acustico, indicando la fine dell'autoapprendimento. Lo strumento visualizzerà quindi 2.5V e anche il valore di uscita corrispondente sarà 2.5V.
⑥. Autoapprendimento a pieno carico: caricare nella cabina dell'ascensore il peso del pieno carico, premere l'interruttore "Settings", selezionare l'opzione 4 e rilasciare l'interruttore "Settings". Lo strumento visualizzerà 4.5 (come indicazione di pieno carico). Premere quindi 3 volte l'interruttore "Settings"; il display digitale sul lato destro dello strumento emetterà i segnali 1, 2 e 3. Dopo 2 secondi emetterà 1 segnale acustico, indicando la fine dell'autoapprendimento. Il display digitale mostrerà quindi 4.5V e, analogamente, anche il valore dell'uscita analogica sarà 4.5V. (*3)
⑦. Polarizzazione zero (voce 5): la polarizzazione zero è impostata in fabbrica su 0.5V. Se è necessario modificarla, seguire i passaggi seguenti. Premere l'interruttore 'Settings' e selezionare l'opzione 5. Rilasciare l'interruttore 'Settings'; lo strumento visualizzerà 0.5. Premere quindi l'interruttore 'Settings' per aumentare il valore e ciclarlo nell'intervallo 0.1-0.8. Dopo aver regolato il valore di polarizzazione zero desiderato, premere l'interruttore 'Return' per terminare l'operazione.
⑧. Nota 1: quando l'alimentazione di lavoro a -12V non è collegata correttamente, lo strumento visualizza (- d) come indicazione.
⑨. Nota 2: metodo per il controllo dell'uscita: quando l'interruttore "Settings" viene premuto continuamente e lo strumento viene acceso, lo strumento visualizza alternativamente L e P, corrispondenti rispettivamente alle uscite di 0V e 4.0V. Quando l'interruttore "Settings" viene rilasciato, lo strumento torna al funzionamento normale.
<Attenzione>
*1 La spia della password deve lampeggiare dopo l'inserimento della password (09) per poter eseguire l'operazione.
*2 È sufficiente l'autoapprendimento a mezzo carico o a pieno carico.
*3 Quando si esegue un test di autoapprendimento a mezzo carico o a pieno carico, se il peso all'interno della cabina è troppo basso, lo strumento emetterà tre segnali acustici come avvertimento.
Tabella 3 Opzioni di regolazione dell'indicatore del carico di pesatura
2.1.2 Scrittura dei dati a carico vuoto
| Tabella 4 Fasi per la scrittura dei dati a carico vuoto | ||
| Numero progressivo | Fasi di regolazione | Precauzioni |
| 1 | ①. Scrivere il valore di pesatura a vuoto (carico 0%) nel controller del carico (1) Svuotare il carico all'interno della cabina; (2) Portare la cabina dell'ascensore al punto medio del vano; durante l'arresto, utilizzare un metodo di arresto lento (RUN+UP+DN premuti contemporaneamente) per evitare la direzione casuale dell'attrito meccanico causata dall'arresto di emergenza, che influisce sulla precisione e sulla linearità del dispositivo di pesatura (3) Per il metodo di debug dell'indicatore del carico di pesatura, fare riferimento alla sezione 6.2.1.1. | Metodo per verificare che la cabina dell'ascensore si arresti al punto medio del vano: Impostare l'interruttore rotativo MON1 sul dispositivo di interazione uomo-macchina su 3, MON0 su 9 e portare l'ascensore in modalità di funzionamento elettrico di emergenza. Il funzionamento elettrico di emergenza dell'ascensore indica che la posizione corrente della cabina è quella centrale quando il display passa da 0 a -0 o da -0 a 0. La distanza rappresentata dalla variazione del numero 1 è di 256mm. |
| 2 | ②. Scrivere il valore di pesatura a vuoto (carico 0%) nella memoria flash (1) Impostare l'interruttore rotativo SET1 sul dispositivo di interazione uomo-computer su 0 e SET0 su 2; il codice a sette segmenti lampeggerà visualizzando A02; (2) Premere l'interruttore SW1 sul dispositivo di interazione uomo-computer; il codice a sette segmenti lampeggerà rapidamente, quindi verrà visualizzato il valore corrente della bilancia; (3) Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-computer (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare. Se smette di lampeggiare, significa che l'operazione di scrittura è terminata; (4) Riportare gli interruttori rotativi SET1 e SET0 sul dispositivo di interazione uomo-computer rispettivamente su 0 e 8; (5) Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-computer finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET; (6) Impostare l'interruttore rotativo MON1 sul dispositivo di interazione uomo-computer su 0 e MON0 su A; il codice a sette segmenti visualizzerà il valore della bilancia a vuoto nella FLASH. Verificare che la scrittura sia avvenuta correttamente. | SET1/0=0/2 |
2.2 Regolazione del coefficiente di bilanciamento
①. Fermare l'ascensore al piano terra e caricare la cabina con un carico equilibrato (distribuito uniformemente al centro della cabina per quanto possibile).
②. Far funzionare l'ascensore fino all'ultimo piano in modalità automatica ad alta velocità e registrare la corrente del motore quando l'ascensore raggiunge il punto centrale del vano.
③. Quindi, in modalità automatica ad alta velocità, far funzionare l'ascensore fino al piano terra e registrare la corrente del motore in prossimità del punto centrale del vano.
④. Regolare il peso del contrappeso in modo che la differenza tra le correnti del motore registrate durante i movimenti di salita e discesa rientri in ±0.5A.
<Attenzione>
*1: Se la cabina dell'ascensore dispone di una decorazione secondaria, il coefficiente di bilanciamento deve essere regolato prima e dopo la decorazione.
*2: MON1/0=3/D consente di visualizzare il valore della corrente del motore quando attraversa il punto centrale del vano
2.3 Regolazione della pesatura (mezzo carico)
| Tabella 5 Fasi di scrittura del valore della bilancia a mezzo carico | ||
| Numero progressivo | Fasi di regolazione | Precauzioni |
| 1 | ①. Scrivere il valore di pesatura del mezzo carico (carico al 50%) nel controller del carico (1) Applicare un carico del 50%; (2) Portare la cabina dell'ascensore al punto centrale del vano; durante l'arresto, utilizzare un metodo di arresto lento (RUN+UP+DN premuti contemporaneamente) per evitare la direzione casuale dell'attrito meccanico causata dall'arresto di emergenza, che potrebbe influire sulla precisione e sulla linearità del dispositivo di pesatura. (3) Per il metodo di messa a punto del misuratore del carico di pesatura, fare riferimento alla sezione 2.1.1. | Metodo per confermare che la cabina dell'ascensore si arresti al punto centrale del vano: Impostare l'interruttore rotativo MON1 del dispositivo di interazione uomo-macchina su 3, MON0 su 9 e portare l'ascensore in modalità di funzionamento elettrico di emergenza. Il funzionamento elettrico di emergenza dell'ascensore indica che la posizione attuale della cabina è quella centrale quando il display passa da 0 a -0 o da -0 a 0. La distanza rappresentata dal cambiamento di un numero è di 256mm. |
| 2 | ②. Scrivere nella memoria flash il valore di pesatura del carico equilibrato (carico al 50%) (1) Impostare l'interruttore rotativo SET1 del dispositivo di interazione uomo-macchina su 0, SET0 su 3; il codice a sette segmenti lampeggerà visualizzando A03; (2) Premere l'interruttore SW1 sul dispositivo di interazione uomo-macchina; il codice a sette segmenti lampeggerà rapidamente, quindi verrà visualizzato il valore attuale della bilancia; (3) Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare. Se smette di lampeggiare, significa che l'operazione di scrittura è terminata; (4) Riportare gli interruttori rotativi SET1 e SET0 del dispositivo di interazione uomo-macchina rispettivamente su 0 e 8; (5) Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET; ③. Impostare l'interruttore rotativo MON1 del dispositivo di interazione uomo-macchina su 0 e MON0 su B; il codice a sette segmenti visualizzerà il valore della bilancia a mezzo carico nella memoria FLASH. Confermare che la scrittura sia avvenuta correttamente. | SET1/0=0/3 |
| 3 | ④. Regolare il punto di rilevamento del sovraccarico (29W) (modalità automatica e in qualsiasi zona porte) (1) Caricare la cabina dell'ascensore fino al 110% del carico in modalità completamente automatica (distribuendo il carico uniformemente per quanto possibile); (2) Aprire la porta dell'ascensore e confermare che il cicalino di sovraccarico continui a suonare e che l'ascensore rimanga aperto; (3) Se non si verifica alcuna azione, regolare WGHO finché non viene soddisfatta la condizione (2). | SET1/0=1/1 |
<Nota>Dopo aver scritto i valori della bilancia a vuoto e a mezzo carico, indicarli sulla targhetta per riferimento futuro (NLWT, BLWT)
2.4 Conferma della coppia di frenatura statica unilaterale
①. Fermare l'ascensore vuoto nella zona porte del piano del terminale superiore;
②. Portare l'interruttore rotativo SET1 del dispositivo di interazione uomo-macchina su 4 e SET0 su 2; il codice a sette segmenti lampeggerà visualizzando A42;
③. Premere l'interruttore SW1 sul dispositivo di interazione uomo-macchina; il codice a sette segmenti lampeggerà rapidamente, quindi verrà visualizzato b0;
④. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi il lampeggiamento lento visualizzerà b0;
⑤. Azionare il pulsante manuale per muoversi verso l'alto o verso il basso; l'ascensore rilascerà un freno (BK1 si apre durante la salita, BK2 si apre durante la discesa);
⑥. Per il freno triplo, portare l'interruttore DRSW/IND del dispositivo di interazione uomo-macchina sul lato DRSW, azionare il pulsante manuale verso l'alto o verso il basso e BK3 si aprirà;
⑦. Confermare che l'ascensore non si sia mosso;
⑧. Riportare gli interruttori rotativi SET1 e SET0 del dispositivo di interazione uomo-macchina rispettivamente su 0 e 8;
⑨. Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
2.5 Scrittura automatica forzata del piano durante la configurazione del PAD
Dopo aver completato la regolazione del coefficiente di bilanciamento e la regolazione del dispositivo di pesatura, è necessario eseguire una scrittura automatica forzata dei piani!
Durante l'installazione del sistema informativo del vano, questa operazione non è prevista.
①. In modalità automatica, portare la cabina dell'ascensore al livello terminale inferiore;
②. Verificare che la porta della cabina dell'ascensore sia completamente chiusa (il LED 41 sul dispositivo di interazione uomo-macchina si accende);
③. Portare l'interruttore a levetta DRSW/IND sul dispositivo di interazione uomo-macchina sul lato DRSW per disattivare la macchina della porta;
④. Impostare l'interruttore rotativo SET1 sul dispositivo di interazione uomo-macchina su 0, SET0 su 7; il codice a sette segmenti lampeggerà visualizzando A07;
⑤. Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare; verrà quindi visualizzato F01;
⑥. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi lampeggerà lentamente visualizzando F00;
⑦. L'ascensore si muoverà automaticamente verso l'alto alla velocità di 60 m/min (se la velocità nominale è inferiore a 60 m/min, alla velocità nominale) per iniziare la scrittura dei piani;
⑧. L'ascensore si arresta quando raggiunge il livello terminale superiore. Se la scrittura dei piani è riuscita, il display del codice a sette segmenti smetterà di lampeggiare;
⑨. Riportare gli interruttori rotativi SET1 e SET0 sul dispositivo di interazione uomo-macchina rispettivamente su 0 e 8;
⑩. Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
<Attenzione>Se non è possibile scrivere i dati dell'altezza dei piani, controllare la posizione di intervento dell'interruttore di finecorsa terminale, del dispositivo di livellamento/ri-livellamento e dell'encoder
2.6 Quando è dotato di PAD, apprendimento della posizione degli interruttori del vano
Dopo aver completato la scrittura automatica dei piani, è necessario eseguire una volta l'apprendimento della posizione degli interruttori del vano!!!
Durante l'installazione del sistema informativo del vano, questa operazione non è prevista.
①. In modalità automatica, portare la cabina dell'ascensore al livello terminale inferiore;
②. Portare l'interruttore rotativo SET1 sul dispositivo di interazione uomo-macchina su 8 e SET0 su 1; il codice a sette segmenti lampeggerà visualizzando A81;
③. Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente. Successivamente verrà visualizzato lo scostamento della posizione dell'interruttore TSD misurato l'ultima volta (in cm; se non sono presenti dati misurati, verrà visualizzato ---);
④. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi lampeggerà lentamente visualizzando dS4 (interruttore terminale e area piana);
⑤. Premere verso l'alto l'interruttore SW2 sul dispositivo di interazione uomo-macchina per registrare il comando del piano superiore. L'ascensore si muoverà verso l'alto alla velocità di 60 m/min (se la velocità nominale è inferiore a 60 m/min, alla velocità nominale) e inizierà l'apprendimento;
⑥. L'ascensore si arresta quando raggiunge il piano superiore e il codice a sette segmenti visualizza lo scostamento della posizione dell'interruttore TSD misurato in centimetri;
⑦. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi lampeggerà lentamente visualizzando uS4 (interruttore terminale e area piana);
⑧. Premere verso il basso l'interruttore SW2 sul dispositivo di interazione uomo-macchina per registrare il comando del piano terra. L'ascensore si muoverà verso il basso alla velocità di 60 m/min (se la velocità nominale è inferiore a 60 m/min, alla velocità nominale) e inizierà l'apprendimento;
⑨. L'ascensore si arresta quando raggiunge il piano inferiore e il codice a sette segmenti visualizza lo scostamento della posizione dell'interruttore TSD misurato in centimetri;
⑩. Verificare che la posizione dell'interruttore TSD sia installata correttamente (uno scostamento positivo indica che la posizione di installazione effettiva del TSD è più alta della posizione teorica e viceversa);
⑪. Riportare gli interruttori rotativi SET1 e SET0 sul dispositivo di interazione uomo-macchina rispettivamente su 0 e 8;
⑫. Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
| Tabella 6 Significato dell'area di livellamento | |
| Area di livellamento | Significato |
| 0 | Al di fuori dell'area di livellamento |
| 1 | Area di livellamento superiore |
| 2 | Area porta |
| 3 | Area di livellamento ulteriore superiore |
| 4 | Area target di livellamento |
| 5 | Area di livellamento ulteriore inferiore |
| 6 | Area di livellamento inferiore |
2.7 Apprendimento della posizione di riferimento quando è dotato di un sistema informativo del vano
①. In modalità automatica, quando l'ascensore si arresta nell'area porta del piano terra senza direzione in standby, impostare SET1/0 su 5/8, premere l'interruttore SW1 verso il basso; il codice a sette segmenti visualizzerà il piano di sincronizzazione;
②. Tenere premuto l'interruttore SW1 verso il basso per almeno 1,5 secondi finché il codice a sette segmenti non inizia a lampeggiare;
③. Registrare il comando per far muovere l'ascensore verso l'alto. Dopo l'arresto dell'ascensore, il codice a sette segmenti visualizzerà la distanza tra l'interruttore di riferimento e la posizione del livello del piano terra e smetterà di lampeggiare. È necessario verificare che la distanza sia compresa entro 50 ± 5 (mm);
④. Se la lettura della posizione di riferimento non riesce, verrà visualizzato "Er1"; se la posizione di riferimento è anomala, verrà visualizzato "Er2";
⑤. Impostare SET1/0 su 0/8, premere l'interruttore SW1 verso il basso per uscire dalla modalità di apprendimento della posizione di riferimento;
⑥. Ripristinare la scheda P1 o spegnere l'ascensore prima di riaccenderlo.
2.8 Apprendimento del coefficiente di bilanciamento e dell'attrito
①. In modalità automatica, parcheggiare la cabina scarica al livello del terminale inferiore;
②. Impostare il selettore rotativo SET1 del dispositivo di interazione uomo-macchina su 6, SET0 su D; il codice a sette segmenti lampeggerà visualizzando A6D;
③. Premere l'interruttore SW1 sul dispositivo di interazione uomo-macchina; il codice a sette segmenti lampeggerà rapidamente, visualizzando le informazioni sul piano e sullo stato;
④. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi lampeggerà lentamente;
⑤. Premere verso l'alto l'interruttore SW2 sul dispositivo di interazione uomo-macchina per registrare il comando del piano superiore. L'ascensore salirà alla velocità nominale e inizierà a misurare la corrente nella posizione centrale del vano di salita;
⑥. Quando l'ascensore raggiunge il piano superiore, arrestarlo e premere nuovamente l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente;
⑦. Premere verso il basso l'interruttore SW2 sul dispositivo di interazione uomo-macchina per registrare il comando del piano terra. L'ascensore scenderà alla velocità nominale e inizierà a misurare la corrente nella posizione centrale del vano di discesa. L'ascensore arresta la corsa al piano terra e il display digitale del dispositivo di interazione uomo-macchina dovrebbe visualizzare il coefficiente di bilanciamento in %;
⑨. Confermare che il coefficiente di bilanciamento sia compreso tra 45 e 50;
⑩. Impostare "SET1" su "0" e "SET0" su "8" sul dispositivo di interazione uomo-macchina, tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
2.9 Regolazione del comfort dei passeggeri (generalmente non regolata)
2.9.1 Regolazione fine della compensazione della coppia (generalmente non regolata)
①. Quando si esegue NL UP o NL DN senza carico, la cabina tende a muoversi verso l'alto quando il freno viene aperto. Regolare WGHG su F;
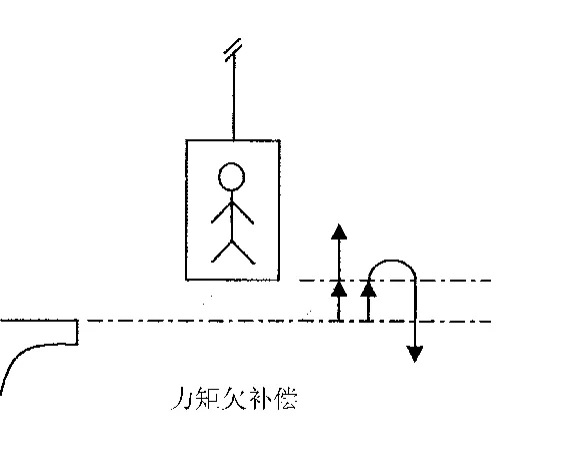
②. Quando si esegue NL UP o NL DN senza carico, la cabina tende a muoversi verso il basso quando il freno viene aperto. Regolare WGHG su 0.
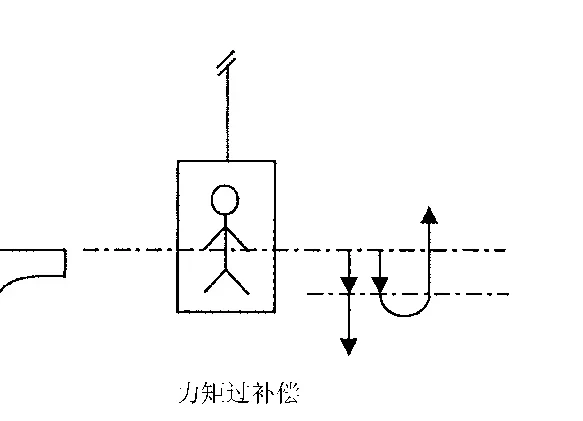
I seguenti metodi possono rendere inefficace la funzione di compensazione della coppia:
Regolare WGHG su 0.
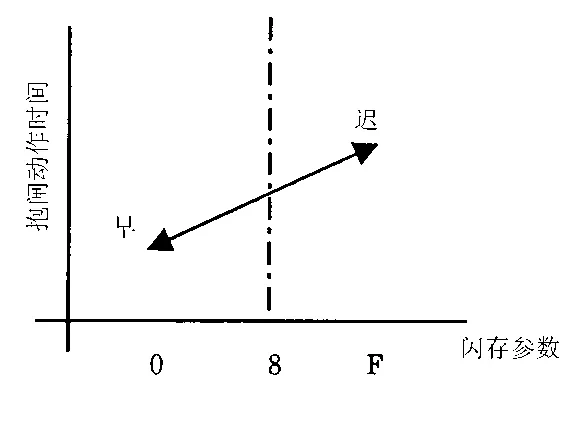
2.9.2 LTB (Regolazione del tempo di ritardo del freno durante l'arresto)
Le vibrazioni durante l'arresto causate dal rilascio prematuro del freno quando la cabina si ferma possono essere risolte regolando i parametri LTB. Se il tempo di frenata ritardata è troppo breve, regolare il parametro nella direzione di F; se è troppo lungo, regolarlo verso la direzione 0 (SET1/0=1/7).
2.10 Regolazione della precisione di livellamento
2.10.1 PTSH (Regolazione del parametro di offset della distanza residua)
Se la cabina dell'ascensore supera le posizioni di arresto in salita e in discesa a tutti i piani (la cabina in salita è più alta e quella in discesa è più bassa), aumentare questo parametro (circa 2 mm/posizione), SET1/0=1/2; al contrario, se la cabina dell'ascensore presenta posizioni di arresto in salita e in discesa "insufficienti" a tutti i piani (la cabina in salita è troppo bassa e quella in discesa è troppo alta), ridurre il parametro.
2.10.2 DNSH (Regolazione del parametro di correzione della posizione DZU)
Se la cabina dell'ascensore "supera" la posizione di arresto in discesa a tutti i piani (la cabina è bassa), aumentare questo parametro (circa 2 mm/posizione), SET1/0=1/3; al contrario, se la cabina dell'ascensore presenta posizioni di arresto in discesa "insufficienti" a tutti i piani (la cabina è troppo alta), ridurre il parametro.
2.10.3 WGCPN (Regolazione dei parametri di compensazione della variazione del carico)
Se la precisione di livellamento dell'ascensore è normale a vuoto, ma la posizione di livellamento della cabina è bassa a pieno carico, aumentare questo parametro (1 mm/posizione).
2.11 Test di corsa TSD
①. Portare la cabina dell'ascensore in condizioni di assenza di carico e arrestarla all'interno della zona porte del piano interrato;
②. Impostare il selettore rotativo SET1 del dispositivo di interazione uomo-macchina su 0 e SET0 su F; il codice a sette segmenti lampeggerà visualizzando A0F;
③. Premere l'interruttore SW1 sul dispositivo di interazione uomo-macchina; il codice a sette segmenti inizierà a lampeggiare, quindi verranno visualizzate le informazioni sul piano;
④. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi il lampeggio lento visualizzerà le informazioni sul piano. Premere verso l'alto l'interruttore SW2 sul dispositivo di interazione uomo-macchina per registrare il comando del piano superiore. Dopo la partenza della cabina, questa si arresterà al piano superiore seguendo il grafico TSD, per confermare che la precisione di livellamento dell'ascensore soddisfi i requisiti;
⑥. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi il lampeggio lento visualizzerà le informazioni sul piano;
⑦. Premere verso il basso l'interruttore SW2 sul dispositivo di interazione uomo-macchina per registrare il comando del piano terra. Dopo la partenza della cabina, questa si arresterà al piano terra seguendo il grafico TSD, per confermare che la precisione di livellamento dell'ascensore soddisfi i requisiti;
⑧. Dopo due azionamenti TSD, l'ascensore entrerà in uno stato in cui non potrà essere riavviato e sarà necessaria un'operazione di ripristino;
⑨. Impostare il selettore rotativo SET1 su 0 e SET0 su 8 sul dispositivo di interazione uomo-macchina, tenere premuto l'interruttore SW1 finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
2.12 Conferma della coppia frenante
2.12.1 Misurazione bilaterale della coppia frenante statica
①. Arrestare l'ascensore senza carico nella zona porte del piano terminale superiore e passare alla modalità elettrica di emergenza;
②. Impostare il selettore rotativo SET1 del dispositivo di interazione uomo-macchina su 0 e SET0 su 1; il codice a sette segmenti lampeggerà visualizzando A01;
③. Premere l'interruttore SW1 sul dispositivo di interazione uomo-macchina; il codice a sette segmenti lampeggerà rapidamente, quindi verrà visualizzato l'ultimo valore misurato;
④. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi lampeggerà lentamente;
⑤. Effettuare la salita in modalità elettrica di emergenza; il freno del motore non si rilascia, ma la coppia applicata continua ad aumentare. Quando il motore inizia a ruotare o raggiunge la coppia massima, il processo di misurazione termina e il codice a sette segmenti smette di lampeggiare, visualizzando la coppia statica misurata;
⑥. Se la misurazione non riesce, verrà visualizzato E. Dopo aver risolto il problema, ripetere [1]~[5];
⑦. Confermare che il valore del momento statico misurato soddisfi i requisiti. In caso contrario, adottare le misure appropriate prima di ripetere il test finché i requisiti non vengono soddisfatti;
⑧. Riportare i selettori rotativi SET1 e SET0 del dispositivo di interazione uomo-macchina rispettivamente su 0 e 8;
⑨. Tenere premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
2.12.2 Misurazione della coppia frenante dinamica
①. Arrestare la cabina dell'ascensore in una zona porte diversa da quella superiore, mantenere la cabina vuota e passare alla modalità di funzionamento elettrico di emergenza;
②. Impostare il selettore rotativo SET1 del dispositivo di interazione uomo-macchina su 0 e SET0 su B; il codice a sette segmenti lampeggerà visualizzando A0b;
③. Premere l'interruttore SW1 sul dispositivo di interazione uomo-macchina; il codice a sette segmenti inizierà a lampeggiare, quindi verrà visualizzato lo strato di sincronizzazione;
④. Tenere nuovamente premuto l'interruttore SW1 sul dispositivo di interazione uomo-macchina (per almeno 1,5 secondi) finché il codice a sette segmenti non inizia a lampeggiare rapidamente; successivamente verrà visualizzata la velocità della cabina (unità: m/min);
⑤. Effettuare la salita in modalità elettrica di emergenza, con una velocità di marcia pari a min {45m/min, velocità nominale}. Quando la cabina raggiunge una distanza di 450mm dal punto di riferimento del piano superiore (se dotata di PAD, raggiungerà la posizione di intervento dell'interruttore USR), si arresterà bruscamente;
⑥. Il codice a sette segmenti visualizzerà la distanza di arresto di emergenza misurata in unità di 2mm;
⑦. Se la misurazione non riesce, il codice a sette segmenti visualizzerà E;
⑧. Al termine della misurazione, impostare il selettore rotativo SET1 del dispositivo di interazione uomo-macchina su 0 e SET0 su 8, quindi premere l'interruttore SW1 finché il codice a sette segmenti non inizia a lampeggiare rapidamente, quindi uscire dalla modalità SET.
2.13 Ispezione della variazione del carico
Variare il carico della cabina dallo 0% al 110% e confermare i seguenti requisiti.
①. L'errore di livellamento è compreso entro ± 5mm. Se i requisiti non sono soddisfatti, regolare i parametri WGCPN secondo 6.2.10.3.
②. Non si verificano cambiamenti significativi nel comfort di marcia, soprattutto vicino alla zona porte.
③. L'ampiezza delle vibrazioni e il rumore rientrano nell'intervallo specificato dalla norma.
④. La corrente del motore non supera il valore della corrente nominale quando funziona a pieno carico.
3. Funzionamento ad alta velocità
3.1 Funzionamento ad alta velocità
①. Utilizzare la modalità a bassa velocità per arrestare la cabina dell'ascensore vicino alla posizione centrale del vano.
②. Confermare che l'interruttore "NORMAL/EMERGENCY" sul dispositivo di funzionamento elettrico di emergenza sia ruotato sul lato "NORMAL" e, contemporaneamente, impostare "NORMAL/INSPECTION" sulla pulsantiera di comando sul tetto della cabina nello stato normale "NORMAL"; portare tutti gli interruttori di funzionamento/arresto nella posizione di marcia.
③. Registrare una chiamata per il piano più vicino alla posizione di arresto della cabina dell'ascensore. La cabina dell'ascensore dovrebbe essere normalmente livellata. Dopo la conferma, chiamare ciascun piano (una volta in salita/discesa) per verificare se il livellamento della cabina è corretto.
④. Eseguire in sequenza il funzionamento automatico attraversando un piano e due piani e verificare se il livellamento della cabina è corretto.
3.2 Conferma delle funzioni di base per il funzionamento automatico ad alta velocità
①. Il debugger aziona l'ascensore all'interno della cabina.
②. Premere ciascun pulsante di comando all'interno della cabina; tutti i pulsanti di comando agli altri piani, ad eccezione di quello premuto, dovrebbero illuminarsi.
③. L'ascensore può livellarsi accuratamente al piano in cui è registrato il comando, aprire automaticamente la porta dopo il livellamento ed eliminare la spia di risposta del comando a quel piano.
④. Controllare uno alla volta i pulsanti di chiamata ai piani; dopo la partenza dell'ascensore, la spia di risposta di ciascun pulsante può accendersi quando viene premuto.
⑤. Gli ascensori possono rispondere ai segnali di chiamata nella stessa direzione. Ai piani con segnali di chiamata nella stessa direzione, l'ascensore può livellarsi accuratamente ed eliminare il segnale della spia di risposta alla chiamata. Dopo il livellamento, le porte possono aprirsi automaticamente.
⑥. In assenza di chiamate o comandi in corso, l'ascensore può rispondere ai segnali di chiamata nella direzione opposta. In questo caso, al piano in cui è presente una chiamata nella direzione opposta, l'ascensore può livellarsi accuratamente e, contemporaneamente, eliminare il segnale della spia di risposta alla chiamata; dopo il livellamento, la porta può aprirsi automaticamente.
⑦. La funzione di apertura della porta a questo piano è attiva. Quando l'ascensore si ferma a una determinata stazione di piano e si preme il pulsante di chiamata su o giù della stazione, a meno che l'ascensore non abbia già effettuato un'operazione nella direzione opposta, l'ascensore apre la porta o modifica l'azione di chiusura in un'azione di apertura.
⑧. Controllare il funzionamento del pannello di sicurezza a barriera luminosa. Durante la chiusura della porta dell'ascensore, il pannello di sicurezza a barriera luminosa installato sul bordo della porta della cabina passa all'apertura quando rileva un ostacolo.
⑨. Confermare che i pulsanti di apertura e chiusura della porta all'interno della cabina dell'ascensore funzionino correttamente.
⑩. Confermare che i dati del display del piano all'interno dell'ascensore e alla stazione siano corretti quando l'ascensore si trova a qualsiasi piano.
⑪. Test di sovraccarico. Aumentare gradualmente il carico all'interno della cabina dell'ascensore e confermare che, quando il carico supera il 110% del carico nominale, il dispositivo di protezione da sovraccarico dell'ascensore si attivi, il cicalino di sovraccarico suoni e la cabina non possa essere chiusa né avviata.