1. Máquinas de las series NEXWAY-S, MAXIEZ-CZ elevadores
Modelos UCMP aplicables: BK6P5SR, BK016SR, BK025S, BKF011MB, BKF020MB
1.1 Proceso de confirmación del circuito de detección
(1) Detenga la cabina en el piso superior.
(2) Cambie el modo a HAND (manual) mediante el MSB (caja de interruptores de la sala de máquinas).
(3) Desconecte la alimentación del MCB y desconecte el interruptor automático ELD.
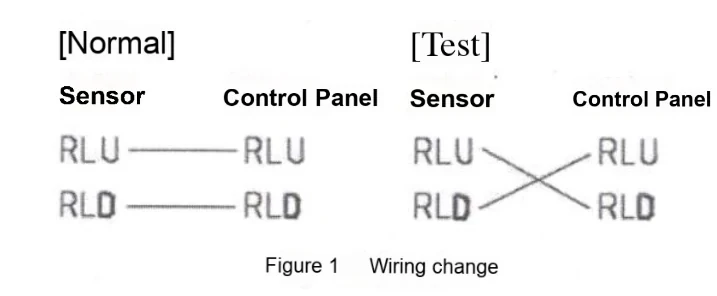
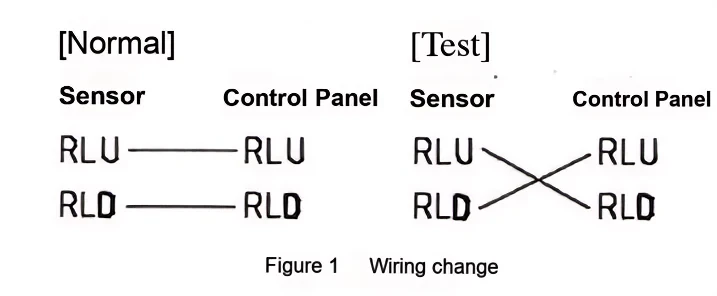
(4) Use un cableado de prueba temporal para cambiar la conexión entre el gabinete de control y el sensor de renivelación.
(5) Conecte la alimentación mediante el MCB.
(6) Cambie el modo a AUTO (freno) (normal) mediante el MSB.
(7) Mueva la cabina a cualquier piso excepto el piso de prueba mediante la operación AUTO (automática).
(8) Mueva la cabina al piso de prueba mediante la operación AUTO (automática) (alta velocidad).
(9) Configure la función SET SET1/0-0/4 en el modo A (velocidad de 4 m/min) mediante la PCB del panel de control.
1) Configure los interruptores giratorios SET1 y SETO de la PCB del panel de control en "SETI=0" y "SETO=8", y presione el interruptor SW1 (configure la función SET en el modo A).
2) Configure los interruptores giratorios SET1 y SETO en "SET1=0" y "SETO=4", y presione el interruptor SW1 (configure SET1/0=0/4 en el modo A).
(10) Cambie el modo a HAND (manual) mediante el MSB.
(11) Cierre la puerta manualmente.
(12) Mueva manualmente la cabina a una posición entre 10 mm y 75 mm por encima del piso.
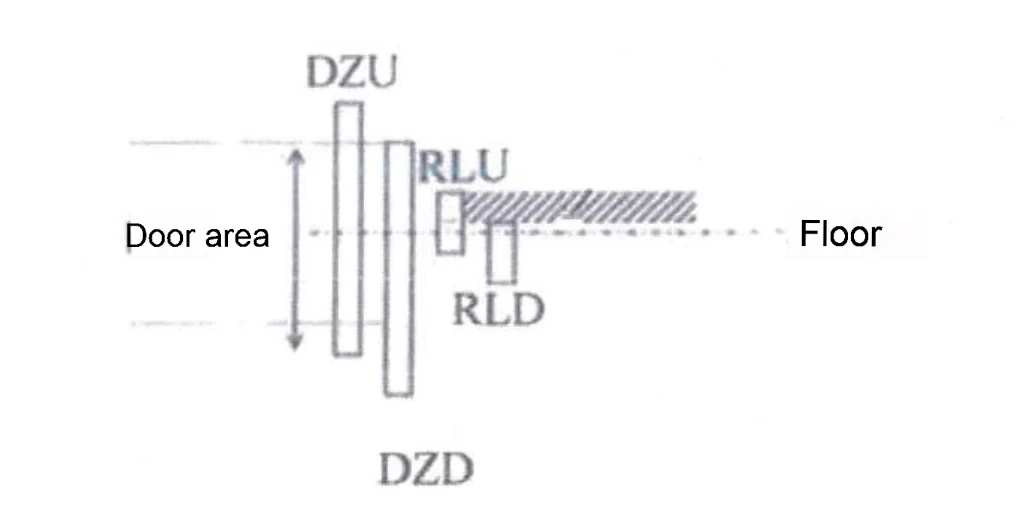
(13) Use la llave triangular para abrir la puerta en el piso de prueba y manténgala abierta.
(14) Cambie el modo a AUTO mediante el MSB.
Nota: La cabina comienza a moverse hacia arriba y realiza la operación de nivelación (una o varias veces), y se detiene fuera del área de nivelación.
(15) Cierre la puerta después de que la cabina se detenga.
(16) Confirme que la cabina no pueda reiniciarse cuando se detecte cualquiera de los siguientes códigos de error.
Código de error de VFGLC: "80B (SW_UMD_DETECT)" [SET1/0=0/8 y MON1/0=1/0]
Código de error de VFGL: "E7A (SW_UMDOFF)" [MON1/0=1/7]
(17) Cambie el modo a HAND mediante el MSB.
(18) Apague y vuelva a encender la alimentación mediante el MCB.
(19) Cambie el modo a AUTO mediante el MSB.
(20) Mueva la cabina a cualquier piso excepto el piso de prueba mediante la operación AUTO.
(21) Mueva la cabina al piso de prueba mediante la operación AUTO (automática) (alta velocidad).
(22) Configure la función SET SET1/0=0/4 en el modo A (velocidad de 4 m/min) mediante la PCB del panel de control.
1) Configure los interruptores giratorios SET1 y SETO de la PCB del panel de control en "SET1=0" y "SETO=8", y presione el interruptor SW1 (configure la función SET en el modo A).
2) Configure los interruptores giratorios SETI y SETO en "SETI=0" y "SETO=4", y presione el interruptor SW1 (configure SET1/0=0/4 en el modo A).
(23) Cambie el modo a HAND mediante el MSB.
(24) Cierre la puerta manualmente.
(25) Mueva la cabina a una posición entre 10 mm y 75 mm por debajo de la superficie del piso mediante la operación manual.
(26) Use la llave triangular para abrir la puerta de rellano en el piso de prueba y manténgala abierta.
(27) Cambie el modo a AUTO mediante el MSB.
Nota: La cabina comienza a moverse hacia abajo para realizar la operación de nivelación (una o varias veces), y se detiene fuera del área de nivelación.
(28) Cierre la puerta después de que la cabina se detenga.
(29) Confirme que la cabina no pueda reiniciarse cuando se detecte cualquiera de los siguientes códigos de error.
Código de error de VFGLC: "80B (SW_UMD_DETECT)" [SET1/0=0/8 y MON1/0=1/0]
Código de error de VFGL: "E7A (SW_UMDOFF)" [MON1/0=1/7]
(30) Cambie el modo a HAND mediante el MSB.
(31) Apague y vuelva a encender la alimentación mediante el MCB.
(32) Repita el proceso del (6) al (31) para cada piso.
(33) Restablezca el funcionamiento del elevador (reemplace el cableado del sensor de renivelación y abra el interruptor automático ELD).
1.2 Confirmación del torque de frenado
1.2.1 Procedimiento de medición
(1) La cabina se detiene en el piso más alto.
(2) Confirme que la cabina esté vacía.
(3) Cambie el modo a HAND mediante el MSB (caja de interruptores de la sala de máquinas).
(4) Configure la función SET SET1/0=0/8 (configuración estándar) mediante la PCB del panel de control. Configure los interruptores giratorios SET1 y SETO de la PCB del panel de control en "SETI=0" y "SETO=8", y presione el interruptor SW1 (configuración estándar).
(5) Configure la función MON MON1/0=0/5 (confirmación de UCMP) mediante la PCB del panel de control.
Configure los interruptores giratorios MON1 y MONO de la PCB del panel de control en "MON1=0" y "MONO=5" (configure MON1/0=0/5).
(6) Mueva la cabina hacia abajo más de 600 mm desde el piso más alto mediante el modo HAND.
(7) Cambie el modo a AUTO mediante el MSB.
(8) La cabina se mueve automáticamente hacia el piso más alto a baja velocidad y luego se detiene inmediatamente en el área de la puerta.
(9) Espere más de 10 segundos y la puerta de la cabina se abrirá.
(10) Cambie el modo al modo MANUAL mediante MSB.
(11) Mida la distancia desde el lado del descanso hasta la cabina (como se muestra a continuación).
(12) Repita las operaciones (6) a (11) 5 veces.
(13) Use la PCB del panel de control para establecer la función MON MON1/0 = 0/8 (normal).
(14) Cambie el modo al modo AUTOMÁTICO mediante MSB.
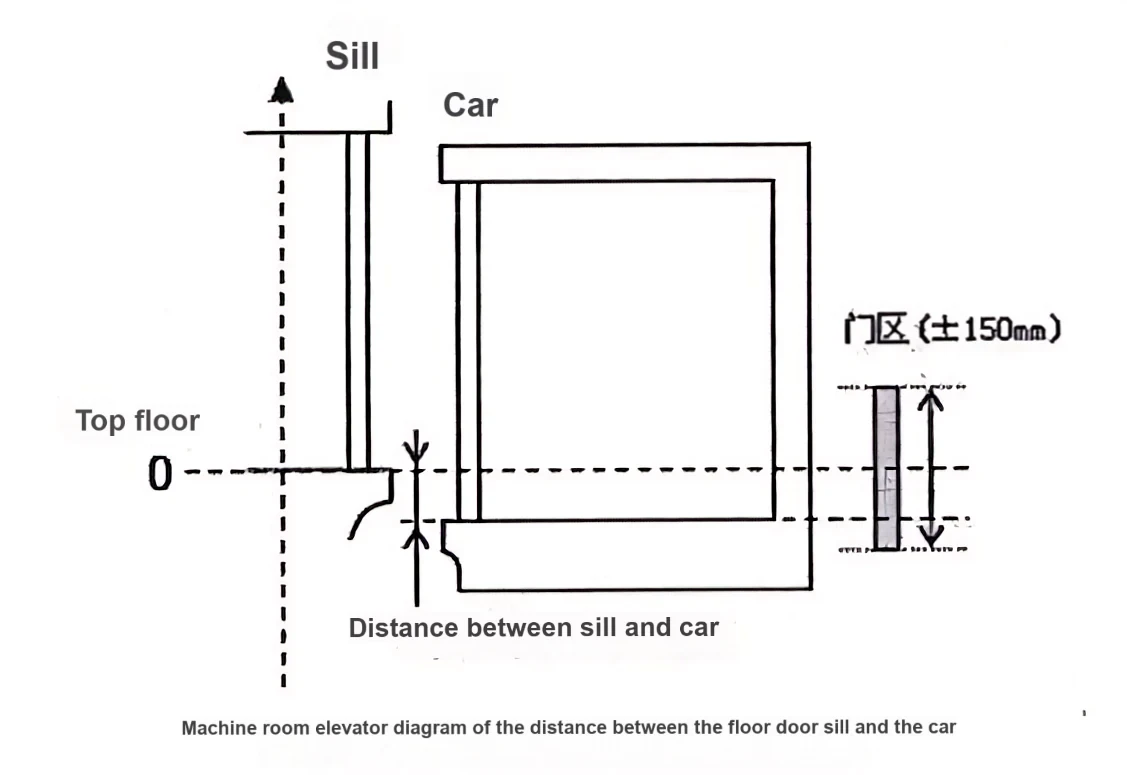
1.2.2 Método de confirmación del torque de frenado
Calcule el promedio de las distancias de frenado medidas 5 veces y confirme que sea menor que el valor de distancia de frenado correspondiente de la Tabla 5 según el modelo UCMP; de lo contrario, significa que la fuerza de frenado es insuficiente y se deben realizar reparaciones y mantenimiento hasta que la prueba vuelva a cumplir con los requisitos.
| Tabla 1 Distancia de parada de los elevadores con cuarto de máquinas de las series NEXWAY-S y MAXIEZ-CZ | ||||||||
| Modelo de tracción | Modo UCMP | Agencia de pruebas | Velocidad de prueba para la inspección final (m/s) | Valor de distancia de parada correspondiente (m) | ||||
| PM3P7SR/PM6P5SR | BK6P5SR | ETC | 0.3 | 0.5 | ||||
| PM011SR/PM016SR | BK016SR | NETEC | 0.3 | 0.26 | ||||
| PM015S/PM021S | BK025S | NETEC | 0.3 | 0.34 | ||||
| PMF011MB/PMF016MB | BKF011MB | ETC | 0.3 | 0.5 | ||||
| PMF020MB/PMF027MB | BKF020MB | ETC | 0.25 or 0.33 | 0.145 | ||||
2. Elevadores sin cuarto de máquinas de las series ELENESSA y MAXIEZ-LZ
Modelos UCMP aplicables: BKF6P5S, BKF011S, BKF018S
2.1 Proceso de confirmación del circuito de detección
(1) Detenga la cabina en el piso superior.
(2) Cambie el modo al modo ED mediante HIP/ETP (panel de operación de la estación de piso).
(3) Use HIP/ETP para bajar la cabina a una posición desde la que pueda subir a la parte superior de la cabina.
(4) Apague la alimentación de HIP/ETP.
(5) Abra la puerta del piso superior y suba a la parte superior de la cabina.
(6) Abra el gabinete de control.
(7) Use un cableado de prueba temporal para cambiar la conexión entre el gabinete de control y el sensor de renivelación.
(8) Cierre el gabinete de control.
(9) Salga de la parte superior de la cabina, vaya al lado del descanso y cierre la puerta del descanso.
(10) Encienda la alimentación de HIP/ETP.
(11) Cambie el modo al modo NORMAL en HIP/ETP.
(12) Mueva la cabina a cualquier piso que no sea el piso de prueba mediante la operación NORMAL.
(13) Mueva la cabina al piso de prueba mediante la operación NORMAL (alta velocidad).
(14) Establezca la función SET 1/0 = 0/4 en el modo A (velocidad de 4m/min) utilizando la PCB del panel de operación de la cabina o el controlador infrarrojo.
<Para la PCB del panel de operación de la cabina>
1) Ajuste los interruptores giratorios SET1 y SETO de la PCB del panel de operación de la cabina en "SETI = 0" y "SETO = 8", respectivamente, y presione el interruptor SW1 (establezca la función SET en el modo A).
2) Ajuste los interruptores giratorios SET1 y SETO en "SETI = 0" y "SETO = 4", respectivamente, y presione el interruptor SW1 (establezca SET1/0 = 0/4 en el modo A).
<Para el controlador remoto infrarrojo>
1) Presione los botones "START", "7", "8" y "OK" del controlador remoto (modo de visualización HIP/ETP).
2) Presione los botones "START", "0" (SET1), "8" (SETO) y "OK" (establezca SET1/0 = 0/4 en el modo A).
(15) Cambie el modo de la cabina al modo ED (operación eléctrica de emergencia) mediante HIP/ETP.
(16) Cierre la puerta manualmente.
(17) Mueva la cabina a una posición entre 10 mm y 75 mm por encima del piso mediante la operación ED (operación eléctrica de emergencia).
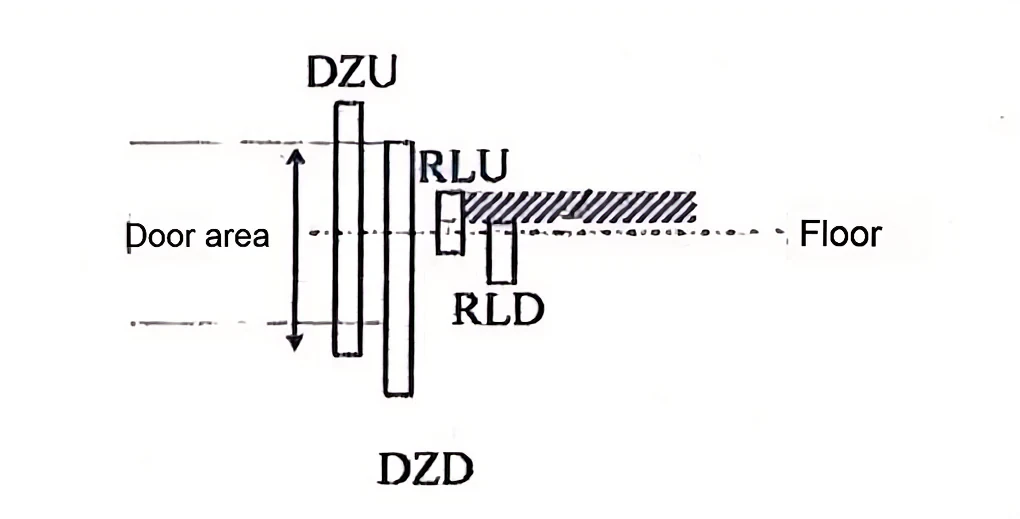
(18) Use la llave triangular para abrir la puerta en el piso de prueba y manténgala abierta.
(19) Cambie el modo al modo NORMAL mediante HIP/ETP.
Nota: La cabina comenzará a moverse hacia arriba para realizar la operación de nivelación (una o varias veces) y se detendrá fuera del área de nivelación.
(20) Cierre la puerta después de que la cabina se detenga.
(21) Confirme que la cabina no pueda reiniciarse cuando se detecte cualquiera de los siguientes códigos de error.
Código de error: "80B (SW_UMD_DETECT)" [SET1/0=0/8 and MON1/0=1/0]
(22) Cambie el modo al modo ED (operación eléctrica de emergencia) mediante HIP/ETP.
(23) Apague y vuelva a encender la alimentación mediante HIP/ETP.
(24) Cambie el modo al modo NORMAL mediante HIP/ETP.
(25) Mueva la cabina a cualquier piso que no sea el piso de prueba mediante la operación NORMAL.
(26) Mueva la cabina al piso de prueba mediante la operación NORMAL (alta velocidad).
(27) Establezca la función SET 1/0 = 0/4 en el modo A (velocidad de 4m/min) utilizando la PCB o el controlador infrarrojo del panel de operación de la cabina.
(28) Cambie el modo de la cabina al modo ED (operación eléctrica de emergencia) mediante HIP/ETP.
(29) Cierre la puerta manualmente.
(30) Mueva la cabina a una posición entre 10mm y 75mm por debajo del piso mediante la operación ED (operación eléctrica de emergencia).
(31) Use la llave triangular para abrir la puerta en el piso de prueba y manténgala abierta.
(32) Cambie el modo al modo NORMAL mediante HIP/ETP.
Nota: La cabina comenzará a moverse hacia abajo para realizar la operación de nivelación (una o varias veces) y se detendrá fuera del área de nivelación.
(33) Cierre la puerta después de que la cabina se detenga.
(34) Confirme que la cabina no pueda reiniciarse cuando se detecte cualquiera de los siguientes códigos de error.
Código de error: "80B (SW_UMD_DETECT)" [SET1/0=0/8 and MON1/0=1/0]
(35) Cambie el modo al modo ED (Operación eléctrica de emergencia) mediante HIP/ETP.
(36) Apague y vuelva a encender la alimentación mediante HIP/ETP.
(37) Repita el proceso del (11) al (36) para cada piso.
(38) Restablezca el elevador (reemplace el cableado del sensor de renivelación).
2.2 Confirmación del torque de frenado
2.2.1 Procedimiento de medición
(1) La cabina se detiene en el piso más alto.
(2) Confirme que la cabina esté sin carga.
(3) Cambie el modo al modo ED (Operación eléctrica de emergencia) mediante HIP/ETP.
(4) Use la PCB del panel de control de la cabina para establecer SET1/0=0/8 (configuración estándar).
Para la PCB del panel de control de la cabina:
1) Ajuste los interruptores giratorios SET1 y SETO de la PCB del panel de operación de la cabina a "SETI=0" y "SETO=8", y presione el interruptor SW1 (configuración estándar).
(5) Use la PCB del panel de control de la cabina para establecer la función MON en MON1/0=0/5 (confirmación de UCMP).
Para la PCB del panel de control de la cabina:
1) Ajuste los interruptores giratorios MON1 y MONO de la PCB del panel de operación de la cabina a "MON1=0" y "MONO=5" (establezca MON1/0=0/5).
(6) Mueva la cabina hacia abajo más de 600mm desde el piso más alto mediante la operación ED (Operación eléctrica de emergencia).
(7) Cambie el modo al modo NORMAL mediante HIP/ETP.
(8) La cabina se mueve automáticamente al piso más alto a baja velocidad (0.25m/s) y luego se detiene inmediatamente en la zona de puertas (-150mm).
(9) Espere más de 10 segundos y la puerta de la cabina se abrirá.
(10) Cambie el modo al modo ED (Operación eléctrica de emergencia) mediante HIP/ETP.
(11) Mida la distancia desde el lado del piso hasta la cabina (como se muestra a continuación).
(12) Repita (6) a (11) 5 veces.
(13) Use la PCB del panel de operación de la cabina para establecer la función MON en MON1/0 = 0/8.
(14) Cambie el modo al modo NORMAL mediante HIP/ETP.
2.2.2 Método de confirmación del torque de frenado
Calcule el valor promedio de 5 mediciones y confirme que el valor promedio sea menor que el valor indicado en la tabla.
*Un valor negativo indica que la cabina está por debajo del piso.
*Confirme el peso de la cabina mediante la fórmula contractual. Cuando cambie el peso de la cabina, se debe considerar el cambio de peso. (Use el valor modificado del peso de la cabina)
*Confirme que el resultado de la medición sea el valor que se muestra a continuación
『Valor promedio de la medición』 ≤ 『Valor de evaluación de la tabla』
*Cuando el valor promedio del valor medido no cumpla con la fórmula anterior, confirme el torque de frenado estático y el torque de frenado dinámico.
| Tipo de freno | Capacidad de frenado [kg] | Peso de la cabina[kg] | |||||||||||||||||||||
| 680-799 | 800-899 | 900-999 | 3000-1099 | 1100-1199 | 1200-1300 | ||||||||||||||||||
| BKF6P5S | 450-630 | -81 | -78 | -76 | -73 | -70 | -68 | ||||||||||||||||
| Tipo de freno | Capacidad de frenado [kg] | Peso de la cabina[kg] | |||||||||||||||||||||
| 800-899 | 900-1149 | 1150-1399 | 1400-1599 | 1600-1799 | 1800-2000 | ||||||||||||||||||
| BKF011S | 630-824 | -22 | -25 | -28 | -30 | -32 | -34 | ||||||||||||||||
| 825-1049 | 一 | -19 | -22 | -25 | -27 | -29 | |||||||||||||||||
| 1050 | -17 | -19 | 22 | -24 | |||||||||||||||||||
| Tipo de freno | Capacidad de frenado [kg] | Peso de la cabina[kg] | |||||||||||||||
| 1140-1899 | 1900-2599 | 2600-3100 | |||||||||||||||
| BKFO18S | 1050-1600 | -42 | -44 | -46 | |||||||||||||
| Tipo de freno | Capacidad de frenado [kg] | Peso de la cabina[kg] | |||||||||||||||||||||
| 1850-2149 | 2150-2449 | 2450-2749 | 2750-3049 | 3050-3349 | 3350-3649 | 3650-3949 | 3950-4249 | 4250-4560 | |||||||||||||||
| BKF020MB | 1600-2399 | -95 | -92 | -89 | -86 | -83 | -81 | -78 | -75 | -72 | |||||||||||||
| 2400-2729 | -92 | -89 | -86 | -83 | -80 | -77 | -74 | -71 | -68 | ||||||||||||||
| 2730 | -87 | -84 | -81 | -78 | -74 | -71 | -68 | -65 | -62 | ||||||||||||||
Unidad de distancia: mm