1. Descripción funcional del interruptor SET
1.1 Matriz funcional SET1/SET0
| SET1 | Rango SET0 | Función | Descripción |
|---|---|---|---|
| 0 | 0–F | Configuración del modo de depuración | Configure los pArámetros y luego presione SW1▽ para activar. El modo de depuración se muestra en 7SEG. |
| 1 | 0–F | Ajuste de PTSH | Parámetro de corrección de la posición de nivelación. |
| 2 | 0–F | Ajuste de DNSH | Parámetro de sincronización del funcionamiento de la puerta. |
| 3 | 0–F | Ajuste de WGHG | Ajuste de la ganancia de arranque para la compensación de carga. |
| 4 | 0–F | Ajuste de WGHO | Parámetro de compensación de sobrecarga. |
| 5 | 0–F | Ajuste de TSSH | Constante de retardo de desaceleración terminal. |
| 6 | 0–F | Ajuste de WGCPN | Compensación de nivelación dependiente de la carga. |
| 8 | 0–F | Modo de depuración avanzada | Funciones secundarias de depuración (pantalla 7SEG). |
| E | 0–F | Monitoreo de señales | Visualización de señales en tiempo real en 7SEG. |
| Otros | ―― | *Reservado/Indefinido* | ―― |
1.2: Procedimiento de configuración SET1/SET0
-
Seleccionar función:
-
Alinee SET1/SET0 con el parámetro objetivo de la matriz funcional.
-
-
Activar modo:
-
Presione SW1▽ para confirmar.
-
7SEG muestra los datos actuales de la memoria Flash.
-
-
Modificar valor:
-
Presione SW1▽ nuevamente para sobrescribir la memoria Flash con el nuevo valor SET0.
-
-
Validación:
-
Los datos actualizados se reflejan en 7SEG.
-
1.3 Aplicaciones principales
-
Modo de depuración (SET1=0/8):
-
Úselo para diagnósticos del sistema o actualizaciones de firmware.
-
-
PTSH/DNSH (SET1=1/2):
-
Perfeccione la precisión de nivelación y el funcionamiento de las puertas.
-
-
WGCPN (SET1=6):
-
Compense desviaciones de nivelación de ±7mm (1 paso de SET0 = 1mm).
-
2. Funciones de depuración para SET1=0
2.1 Matriz funcional SET1=0
| SET0 | Función | Pantalla LED | Acciones principales |
|---|---|---|---|
| 0 | Modo predeterminado | Restaura la configuración MON1/0 | Desactiva las funciones de depuración. |
| 2 | Escritura de datos de carga vacía (NL) | Fase de instalación | Escribe el peso de la cabina vacía en la memoria Flash. |
| 3 | Escritura de datos de media carga (BL) | Fase de instalación | Escribe los datos de carga nominal del 50% en la memoria Flash. |
| 4 | Escritura de datos de sobrecarga (OL) | Fase de instalación | Escribe los datos de carga nominal del 110% en la memoria Flash. |
| 5 | Mantenimiento de carga vacía (NL) | Fase de mantenimiento | Actualiza los datos de carga vacía y ajusta BL automáticamente. |
| 6 | Modo de prioridad HAND | H + número de piso (p. ej., H5) | Fuerza la prioridad del control manual. |
| B | Medición del deslizamiento del freno | Valor de deslizamiento en tiempo real (0–999) | Valida el desempeño del freno. |
| C | Prueba del zumbador de sobrecarga | Zumbador continuo mientras se mantiene presionado SW1 | Verificación de la alarma audible. |
| D | Aprendizaje de polos magnéticos | 7SEG intermitente → fijo | Inicialización de la posición de los polos del motor. |
| F | Prueba de funcionamiento TSD | Códigos del interruptor TSD (p. ej., [1][u]) | Validación del sistema de desaceleración terminal. |
2.2 Protocolo de programación de datos de carga
Procedimiento de escritura en la memoria Flash
-
SET1=0 + SET0 objetivo:
-
NL (SET0=2): Calibración de carga vacía.
-
BL (SET0=3): Calibración de carga del 50%.
-
OL (SET0=4): Calibración de sobrecarga del 110%.
-
-
Pasos:
-
Configure SET1=0 + el SET0 deseado (p. ej.,
2para NL). -
Presione SW1▽ → 7SEG muestra el valor hexadecimal actual.
-
Presione SW1▽ nuevamente para sobrescribir la memoria Flash.
-
-
Modo de mantenimiento (SET0=5):
-
Ajusta automáticamente los datos BL después de actualizar NL.
-
2.3 Activación de funciones especiales
| Función | Pasos | Respuesta de 7SEG |
|---|---|---|
| Prueba de deslizamiento del freno | SET0=B → SW1▽ → Funcionamiento manual | Valor de deslizamiento (p. ej., 250) |
| Prueba del zumbador | SET0=C → Mantenga presionado SW1 >3 s | Tono continuo del zumbador |
| Prueba TSD | SET0=F → Funcionan los terminales | Códigos del interruptor TSD (p. ej., [u][S][r]) |
3. Funciones de visualización para SET1=E
3.1 Matriz funcional SET1=E
| SET0 | Contenido de la pantalla | Formato | Notas principales |
|---|---|---|---|
| 0 | Número de piso | [Estado] + [Piso] | Modo de funcionamiento estándar. |
| 2 | Datos de carga vacía (NL) (HEX) | Valor hexadecimal | Presione SW1△ para la conversión a decimal. |
| 3 | Datos de media carga (BL) (HEX) | Valor hexadecimal | Presione SW1△ para la conversión a decimal. |
| 4 | Datos de sobrecarga (OL) (HEX) | Valor hexadecimal | Presione SW1△ para la conversión a decimal. |
| 5 | Retroalimentación de velocidad (pico) | [Velocidad] (1m/min por dígito) | Captura la velocidad máxima registrada. |
| 6 | Retroalimentación de velocidad (tiempo real) | [Velocidad] (1m/min por dígito) | Monitoreo de las RPM del motor en tiempo real. |
| 7 | Referencia de velocidad del modelo (tiempo real) | [Velocidad] (1m/min por dígito) | Compara la velocidad real con la teórica. |
| 8 | Datos de carga actual (HEX) | Valor hexadecimal | Medición de carga en tiempo real. |
| 9 | Posición de la cabina (detección de nivelación) | [Piso].[0–6/E] | P. ej., 4 = nivelación completa en el piso 4. |
| D | Desviación de posición en la parte media del hueco | ±[Valor] (256mm por dígito) | Negativo = debajo de la parte media del hueco; positivo = arriba. |
| E | Desviación de nivelación del piso inferior | [Valor] (1m por dígito) | Distancia desde la zona de nivelación del piso inferior. |
| F | Porcentaje de carga actual | [Valor]% (1% por dígito) | Capacidad de carga en tiempo real (0–110%). |
| *A/B/C* | *Reservado/Indefinido* | ―― | ―― |
3.2 Notas operativas principales
-
Conversión HEX ↔ decimal:
-
Para SET0=2/3/4/8, presione SW1△ para alternar entre los formatos HEX y decimal.
-
-
Diagnóstico de posición:
-
SET0=9:
Eindica el estado de *fuera de la zona de nivelación*. -
SET0=D:
-99= 25.3m por debajo de la parte media del hueco;+99= 25.3m por encima.
-
-
Monitoreo de carga:
-
SET0=F: Muestra el porcentaje de carga en tiempo real (p. ej.,
75= 75% de capacidad).
-
3.3 Ejemplos de casos de uso
-
Verificación de calibración de nivelación:
-
Configure SET0=9 → Verifique que la cabina esté completamente nivelada (p. ej.,
4= alineada con el piso 4).
-
-
Verificación de sobrecarga:
-
Configure SET0=F → Confirme que la carga sea ≤110% durante las pruebas de funcionamiento.
-
-
Análisis de discrepancias de velocidad:
-
Compare SET0=6 (tiempo real) con SET0=7 (modelo) para identificar problemas del accionamiento.
-
4. Diagnóstico de códigos de falla
4.1 Interpretación de códigos de falla
Configure los interruptores giratorios en MON1=0, MON0=0 para mostrar las fallas activas en 7SEG1/2. El parpadeo indica problemas sin resolver.
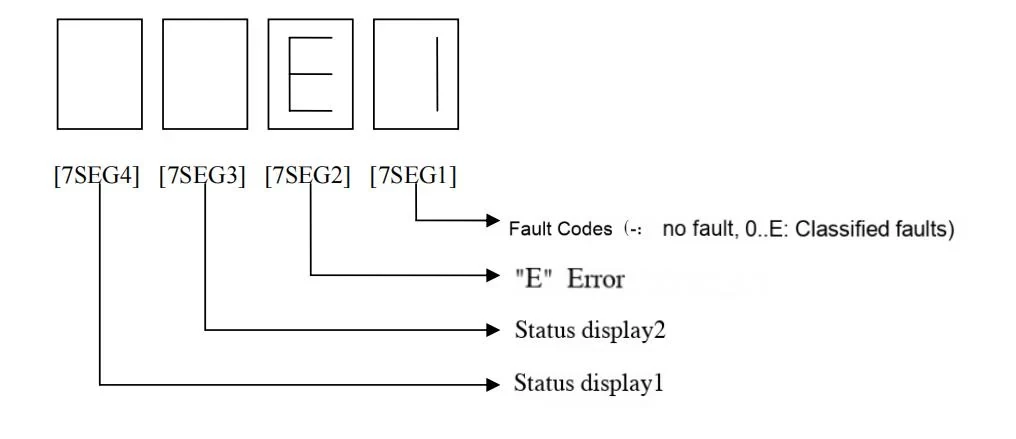
| 7SEG1 | 7SEG2 | Categoría de falla | Componentes críticos |
|---|---|---|---|
| 0 | — | \nInversor Falla de la unidad | Módulos IGBT, circuitos de accionamiento |
| 1 | — | Componentes de la unidad rectificadora | Supresor de sobretensiones KCN-100X, capacitores |
| 2 | — | Problemas de la tarjeta rectificadora | Tarjetas PCB KCR-101X (E1) / KCR-102X (F1) |
| 3 | — | Sistema de suministro eléctrico | Circuitos de voltaje de control (DC48V/125V) |
| 4 | — | Relevadores del panel de control | Interruptores NF-CP, NF-SP, SCB |
| 5 | — | Relevadores del circuito de seguridad | Relevadores 29/60, circuitos de bloqueo de puertas |
| 6 | — | Falla del circuito de seguridad | Interruptores GOV, BTP, UL/DL |
| 7 | — | Error del sistema de puertas | Operador de puertas, señales CSC/DSR |
| 8 | — | Mal funcionamiento del interruptor del hueco | TSD, USR/DSR, sensores de nivelación |
| 9 | — | Sistema de freno/tracción | Bobinas de freno, codificador del motor |
| A | — | Control de velocidad y selector | Retroalimentación de velocidad de la tarjeta P1, datos FMS |
| B | — | Sistema de pesaje de carga | Caja TSD, tarjeta PCB LIR-220 |
| C | — | Falla del software de la tarjeta P1 | Corrupción del firmware, errores de memoria |
| D | — | Error de configuración del sistema | Incompatibilidades de parámetros (p. ej., TSSH) |
| E | — | Falla de comunicación | Bus CAN, conectores de la tarjeta R1 |
| F | — | Reservado | ―― |
4.2 Notas de operación
-
Indicador parpadeante:
-
Las fallas activas hacen que 7SEG1/2 parpadeen hasta que se resuelvan.
-
-
Priorización de múltiples códigos:
-
Las fallas simultáneas muestran el código de mayor prioridad (prioridad: 0 > 1 > ... > E).
-
-
Restablecimiento posterior a la reparación:
-
Borre los códigos apagando y encendiendo el equipo después de resolver la falla.
-