
1. Visão geral funcional das chaves SET
1.1 Matriz funcional SET1/SET0
| SET1 | Faixa SET0 | Função | Descrição |
|---|---|---|---|
| 0 | 0–F | Configuração do modo de depuração | Defina os pArâmetros e pressione SW1▽ para ativar. O modo de depuração é exibido no 7SEG. |
| 1 | 0–F | Ajuste de PTSH | Parâmetro de correção da posição de nivelamento. |
| 2 | 0–F | Ajuste de DNSH | Parâmetro de temporização da operação da porta. |
| 3 | 0–F | Ajuste de WGHG | Ajuste do ganho de partida para compensação de carga. |
| 4 | 0–F | Ajuste de WGHO | Parâmetro de compensação de sobrecarga. |
| 5 | 0–F | Ajuste de TSSH | Constante de atraso da desaceleração no terminal. |
| 6 | 0–F | Ajuste de WGCPN | Compensação de nivelamento dependente da carga. |
| 8 | 0–F | Modo de depuração avançado | Funções secundárias de depuração (visor 7SEG). |
| E | 0–F | Monitoramento de sinais | Exibição de sinais em tempo real no 7SEG. |
| Outros | ―― | *Reservado/Indefinido* | ―― |
1.2: Procedimento de configuração SET1/SET0
-
Selecionar função:
-
Alinhe SET1/SET0 com o parâmetro desejado da matriz funcional.
-
-
Ativar modo:
-
Pressione SW1▽ para confirmar.
-
O 7SEG exibe os dados atuais da memória Flash.
-
-
Modificar valor:
-
Pressione SW1▽ novamente para substituir o conteúdo da memória Flash pelo novo valor SET0.
-
-
Validação:
-
Os dados atualizados são refletidos no 7SEG.
-
1.3 Principais aplicações
-
Modo de depuração (SET1=0/8):
-
Use para diagnósticos do sistema ou atualizações de firmware.
-
-
PTSH/DNSH (SET1=1/2):
-
Ajuste com precisão a exatidão do nivelamento e as operações da porta.
-
-
WGCPN (SET1=6):
-
Compense desvios de nivelamento de ±7mm (1 passo SET0 = 1mm).
-
2. Funções de depuração para SET1=0
2.1 Matriz funcional SET1=0
| SET0 | Função | Exibição do LED | Ações principais |
|---|---|---|---|
| 0 | Modo padrão | Restaura as configurações MON1/0 | Desativa as funções de depuração. |
| 2 | Gravação de dados de carga vazia (NL) | Fase de instalação | Grava o peso da cabine vazia na memória Flash. |
| 3 | Gravação de dados de meia carga (BL) | Fase de instalação | Grava os dados de carga nominal de 50% na memória Flash. |
| 4 | Gravação de dados de sobrecarga (OL) | Fase de instalação | Grava os dados de carga nominal de 110% na memória Flash. |
| 5 | Manutenção de carga vazia (NL) | Fase de manutenção | Atualiza os dados de carga vazia & ajusta BL automaticamente. |
| 6 | Modo de prioridade HAND | H + número do andar (por exemplo, H5) | Força a prioridade do controle manual. |
| B | Medição do deslizamento do freio | Valor do deslizamento em tempo real (0–999) | Valida o desempenho do freio. |
| C | Teste da buzina de sobrecarga | Buzina contínua enquanto SW1 estiver pressionado | Verificação do alarme sonoro. |
| D | Aprendizado dos polos magnéticos | 7SEG piscando → estável | Inicialização da posição dos polos do motor. |
| F | Teste de operação do TSD | Códigos das chaves TSD (por exemplo, [1][u]) | Validação do sistema de desaceleração no terminal. |
2.2 Protocolo de programação dos dados de carga
Procedimento de gravação na memória Flash
-
SET1=0 + SET0 desejado:
-
NL (SET0=2): Calibração de carga vazia.
-
BL (SET0=3): Calibração de carga de 50%.
-
OL (SET0=4): Calibração de sobrecarga de 110%.
-
-
Etapas:
-
Defina SET1=0 + SET0 desejado (por exemplo,
2para NL). -
Pressione SW1▽ → o 7SEG exibe o valor hexadecimal atual.
-
Pressione SW1▽ novamente para substituir o conteúdo da memória Flash.
-
-
Modo de manutenção (SET0=5):
-
Ajusta automaticamente os dados BL após a atualização de NL.
-
2.3 Ativação de funções especiais
| Função | Etapas | Retorno do 7SEG |
|---|---|---|
| Teste de deslizamento do freio | SET0=B → SW1▽ → Operação manual | Valor do deslizamento (por exemplo, 250) |
| Teste da buzina | SET0=C → Mantenha SW1 pressionado >3 s | Tom contínuo da buzina |
| Teste do TSD | SET0=F → O terminal funciona | Códigos das chaves TSD (por exemplo, [u][S][r]) |
3. Funções de exibição para SET1=E
3.1 Matriz funcional SET1=E
| SET0 | Conteúdo exibido | Formato | Observações principais |
|---|---|---|---|
| 0 | Número do andar | [Status] + [Andar] | Modo de operação padrão. |
| 2 | Dados de carga vazia (NL) (HEX) | Valor hexadecimal | Pressione SW1△ para conversão decimal. |
| 3 | Dados de meia carga (BL) (HEX) | Valor hexadecimal | Pressione SW1△ para conversão decimal. |
| 4 | Dados de sobrecarga (OL) (HEX) | Valor hexadecimal | Pressione SW1△ para conversão decimal. |
| 5 | Retorno de velocidade (pico) | [Velocidade] (1m/min por dígito) | Registra a velocidade máxima medida. |
| 6 | Retorno de velocidade (tempo real) | [Velocidade] (1m/min por dígito) | Monitoramento em tempo real das RPM do motor. |
| 7 | Referência de velocidade do modelo (tempo real) | [Velocidade] (1m/min por dígito) | Compara a velocidade real com a teórica. |
| 8 | Dados da carga atual (HEX) | Valor hexadecimal | Medição da carga em tempo real. |
| 9 | Posição da cabine (detecção de nivelamento) | [Andar].[0–6/E] | Por exemplo, 4 = totalmente nivelada no andar 4. |
| D | Desvio da posição no meio do poço | ±[Valor] (256mm por dígito) | Negativo = abaixo do meio do poço; positivo = acima. |
| E | Desvio do nivelamento no andar inferior | [Valor] (1m por dígito) | Distância em relação à zona de nivelamento do andar inferior. |
| F | Porcentagem da carga atual | [Valor]% (1% por dígito) | Capacidade de carga em tempo real (0–110%). |
| *A/B/C* | *Reservado/Indefinido* | ―― | ―― |
3.2 Observações operacionais principais
-
Conversão HEX ↔ decimal:
-
Para SET0=2/3/4/8, pressione SW1△ para alternar entre os formatos HEX e decimal.
-
-
Diagnóstico de posição:
-
SET0=9:
Eindica o status *fora da zona de nivelamento*. -
SET0=D:
-99= 25.3m abaixo do meio do poço;+99= 25.3m acima.
-
-
Monitoramento da carga:
-
SET0=F: Exibe a porcentagem da carga em tempo real (por exemplo,
75= 75% da capacidade).
-
3.3 Exemplos de casos de uso
-
Verificação da calibração do nivelamento:
-
Defina SET0=9 → Verifique se a cabine está totalmente nivelada (por exemplo,
4= alinhada ao andar 4).
-
-
Verificação de sobrecarga:
-
Defina SET0=F → Confirme se a carga é ≤110% durante os testes.
-
-
Análise de discrepância de velocidade:
-
Compare SET0=6 (tempo real) com SET0=7 (modelo) para identificar problemas no acionamento.
-
4. Diagnóstico de códigos de falha
4.1 Interpretação dos códigos de falha
Defina as chaves rotativas como MON1=0, MON0=0 para exibir as falhas ativas em 7SEG1/2. Piscando indica problemas não resolvidos.
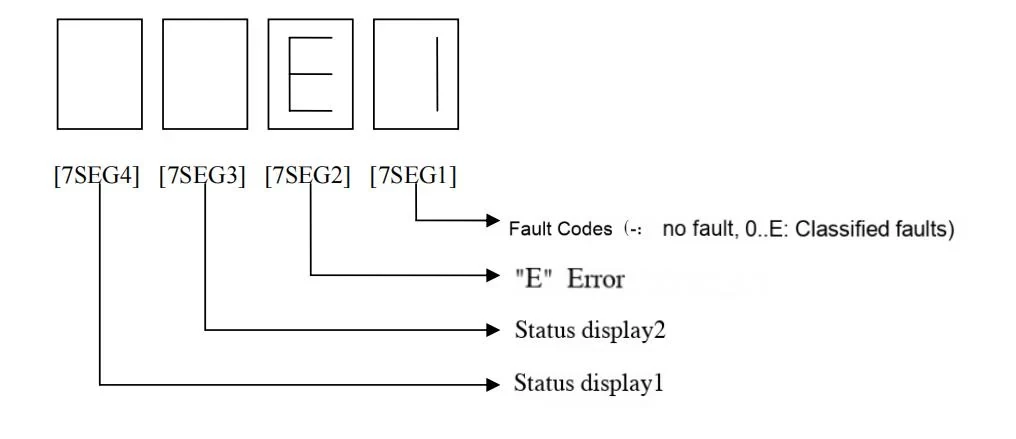
| 7SEG1 | 7SEG2 | Categoria da falha | Componentes críticos |
|---|---|---|---|
| 0 | — | \nUnidade inversora com falha | Módulos IGBT, circuitos de acionamento |
| 1 | — | Componentes da unidade retificadora | Supressor de surtos KCN-100X, capacitores |
| 2 | — | Problemas na placa retificadora | PCBs KCR-101X (E1) / KCR-102X (F1) |
| 3 | — | Sistema de alimentação | Circuitos de tensão de controle (DC48V/125V) |
| 4 | — | Relés do painel de controle | Disjuntores NF-CP, NF-SP, SCB |
| 5 | — | Relés do circuito de segurança | Relés 29/60, circuitos de travamento das portas |
| 6 | — | Falha no circuito de segurança | Interruptores GOV, BTP, UL/DL |
| 7 | — | Erro no sistema de portas | Operador de porta, sinais CSC/DSR |
| 8 | — | Falha no interruptor do poço | Sensores TSD, USR/DSR, de nivelamento |
| 9 | — | Sistema de freio/tração | Bobinas de freio, encoder do motor |
| A | — | Controle de velocidade & seletor | Realimentação de velocidade da placa P1, dados FMS |
| B | — | Sistema de pesagem de carga | Caixa TSD, PCB LIR-220 |
| C | — | Falha de software da placa P1 | Corrupção de firmware, erros de memória |
| D | — | Erro de configuração do sistema | Incompatibilidades de parâmetros (por exemplo, TSSH) |
| E | — | Falha de comunicação | Controlador CAN, conectores da placa R1 |
| F | — | Reservado | ―― |
4.2 Notas operacionais
-
Display piscando:
-
As falhas ativas fazem com que 7SEG1/2 pisquem até serem resolvidas.
-
-
Priorização de múltiplos códigos:
-
Falhas simultâneas exibem o código de maior prioridade (prioridade: 0 > 1 > ... > E).
-
-
Redefinição após o reparo:
-
Apague os códigos desligando e religando a alimentação após a resolução da falha.
-