1 Descripción general
El circuito MC consta de tres pArtes: sección de entrada, sección del circuito principal y sección de salida.
Sección de entrada
-
Comienza en las terminales de entrada de alimentación.
-
Pasa por componentes EMC (filtros, reactores).
-
Se conecta al módulo Inverter mediante el contactor de control #5 (o al módulo rectificador en sistemas de regeneración de energía).
Sección del circuito principal
-
Los componentes principales incluyen:
-
Rectificador: Convierte CA a CD.
-
Rectificador no controlado: Utiliza puentes de diodos (no requiere secuencia de fases).
-
Rectificador controlado: Utiliza módulos IGBT/IPM con control sensible a la fase.
-
-
Enlace de CD:
-
Capacitores electrolíticos (conectados en serie para sistemas de 380 V).
-
Resistencias de balanceo de voltaje.
-
Resistencia de regeneración opcional (para sistemas no regenerativos, para disipar el exceso de energía).
-
-
Inverter: Convierte la CD nuevamente en CA de frecuencia variable para el motor.
-
Las fases de salida (U, V, W) pasan por DC-CTs para la retroalimentación de corriente.
-
-
Sección de salida
-
Comienza en la salida del inversor.
-
Pasa por los DC-CTs y los componentes EMC opcionales (reactores).
-
Se conecta a las terminales del motor.
Notas importantes:
-
Polaridad: Asegúrese de que las conexiones "P" (positiva) y "N" (negativa) de los capacitores sean correctas.
-
Circuitos SNUBBER: Se instalan en los módulos IGBT/IPM para suprimir los picos de voltaje durante la conmutación.
-
Señales de control: Las señales PWM se transmiten mediante cables de par trenzado para minimizar la interferencia.
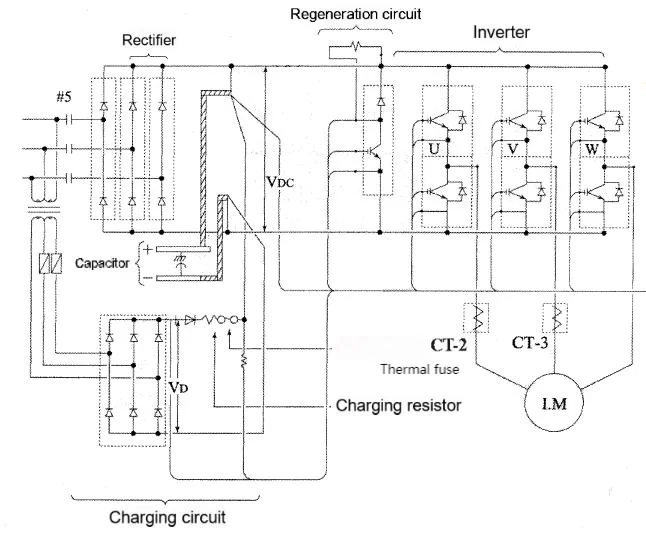
Figura 1-1: Circuito principal del rectificador no controlado
2 Pasos generales para la solución de problemas
2.1 Principios para el diagnóstico de fallas del circuito MC
-
Verificación de simetría:
-
Verifique que las tres fases tengan parámetros eléctricos idénticos (resistencia, inductancia, capacitancia).
-
Cualquier desequilibrio indica una falla (por ejemplo, un diodo dañado en el rectificador).
-
-
Cumplimiento de la secuencia de fases:
-
Siga estrictamente los diagramas de cableado.
-
Asegúrese de que la detección de fases del sistema de control coincida con el circuito principal.
-
2.2 Apertura del control de lazo cerrado
Para aislar fallas en sistemas de lazo cerrado:
-
Desconecte el motor de tracción:
-
Si el sistema funciona normalmente sin el motor, la falla se encuentra en el motor o los cables.
-
De lo contrario, concéntrese en el gabinete de control (inversor/rectificador).
-
-
Supervise las acciones de los contactores:
-
Para sistemas regenerativos:
-
Si #5 (contactor de entrada) se dispara antes de que se active #LB (contactor del freno), revise el rectificador.
-
Si #LB se activa pero los problemas persisten, revise el inversor.
-
-
2.3 Análisis de códigos de falla
-
Códigos de la tarjeta P1:
-
Por ejemplo, E02 (sobrecorriente), E5 (sobrevoltaje del enlace de CD).
-
Borre las fallas históricas después de cada prueba para obtener un diagnóstico preciso.
-
-
Códigos del sistema regenerativo:
-
Verifique la alineación de fase entre el voltaje de la red y la corriente de entrada.
-
2.4 Fallas en el modo (M)ELD
-
Síntomas: Paradas repentinas durante el funcionamiento con batería.
-
Causas principales:
-
Datos incorrectos de pesaje de carga.
-
Desviación de velocidad que altera el balance de voltaje.
-
-
Verificación:
-
Verifique las acciones de los contactores y el voltaje de salida.
-
Supervise los códigos de la tarjeta P1 antes del apagado de (M)ELD.
-
2.5 Diagnóstico de fallas del motor de tracción
| Síntoma | Enfoque de diagnóstico |
|---|---|
| Paradas repentinas | Desconecte las fases del motor una por una; si las paradas persisten, reemplace el motor. |
| Vibración | Verifique primero la alineación mecánica; pruebe el motor con cargas simétricas (20%–80% de capacidad). |
| Ruido anormal | Diferencie entre causas mecánicas (por ejemplo, desgaste de rodamientos) y electromagnéticas (por ejemplo, desequilibrio de fases). |
3 Fallas comunes y soluciones
3.1 Indicador PWFH(PP) apagado o parpadeando
-
Causas:
-
Pérdida de fase o secuencia incorrecta.
-
Tarjeta de control defectuosa (M1, E1 o P1).
-
-
Soluciones:
-
Mida el voltaje de entrada y corrija el orden de las fases.
-
Reemplace la tarjeta defectuosa.
-
3.2 Falla en el aprendizaje de polos magnéticos
-
Causas:
-
Desalineación del encoder (utilice un indicador de carátula para verificar la concentricidad).
-
Cables del encoder dañados.
-
Encoder o tarjeta P1 defectuosos.
-
Configuración incorrecta de parámetros (por ejemplo, configuración del motor de tracción).
-
-
Soluciones:
-
Reinstale el encoder, reemplace los cables o las tarjetas, o ajuste los parámetros.
-
3.3 Falla E02 (sobrecorriente) frecuente
-
Causas:
-
Enfriamiento deficiente del módulo (ventiladores obstruidos, pasta térmica irregular).
-
Ajuste incorrecto del freno (separación: 0.2–0.5mm).
-
Tarjeta E1 o módulo IGBT defectuosos.
-
Cortocircuito en el devanado del motor.
-
Transformador de corriente defectuoso.
-
-
Soluciones:
-
Limpie los ventiladores, vuelva a aplicar pasta térmica, ajuste los frenos o reemplace los componentes.
-
3.4 Fallas generales de sobrecorriente
-
Causas:
-
Incompatibilidad del software del controlador.
-
Liberación asimétrica del freno.
-
Falla del aislamiento del motor.
-
-
Soluciones:
-
Actualice el software, sincronice los frenos o reemplace los devanados del motor.
-
Notas del documento:
Esta guía cumple con las normas técnicas de elevadores de Mitsubishi. Siga siempre los protocolos de seguridad y consulte los manuales oficiales para obtener detalles específicos del modelo.
© Documentación técnica de mantenimiento de elevadores