
1 Panoramica
Il circuito MC è costituito da tre pArti: sezione di ingresso, sezione del circuito principale e sezione di uscita.
Sezione di ingresso
-
Inizia dai terminali di ingresso dell'alimentazione.
-
Passa attraverso i componenti EMC (filtri, reattori).
-
Si collega al modulo Inverter tramite il contattore di comando #5 (o al modulo raddrizzatore nei sistemi con rigenerazione dell'energia).
Sezione del circuito principale
-
I componenti principali includono:
-
Raddrizzatore: converte la corrente CA in CC.
-
Raddrizzatore non controllato: utilizza ponti a diodi (non richiede una sequenza di fase).
-
Raddrizzatore controllato: utilizza moduli IGBT/IPM con controllo sensibile alla fase.
-
-
Collegamento CC:
-
Condensatori elettrolitici (collegati in serie per i sistemi a 380V).
-
Resistenze di bilanciamento della tensione.
-
Resistenza di rigenerazione opzionale (per i sistemi non rigenerativi, per dissipare l'energia in eccesso).
-
-
Inverter: converte nuovamente la CC in CA a frequenza variabile per il motore.
-
Le fasi di uscita (U, V, W) passano attraverso i DC-CT per il feedback della corrente.
-
-
Sezione di uscita
-
Inizia dall'uscita dell'inverter.
-
Passa attraverso i DC-CT e i componenti EMC opzionali (reattori).
-
Si collega ai terminali del motore.
Note importanti:
-
Polarità: assicurarsi che i collegamenti "P" (positivo) e "N" (negativo) dei condensatori siano corretti.
-
Circuiti SNUBBER: installati sui moduli IGBT/IPM per sopprimere i picchi di tensione durante la commutazione.
-
Segnali di comando: i segnali PWM vengono trasmessi tramite cavi a doppino intrecciato per ridurre al minimo le interferenze.
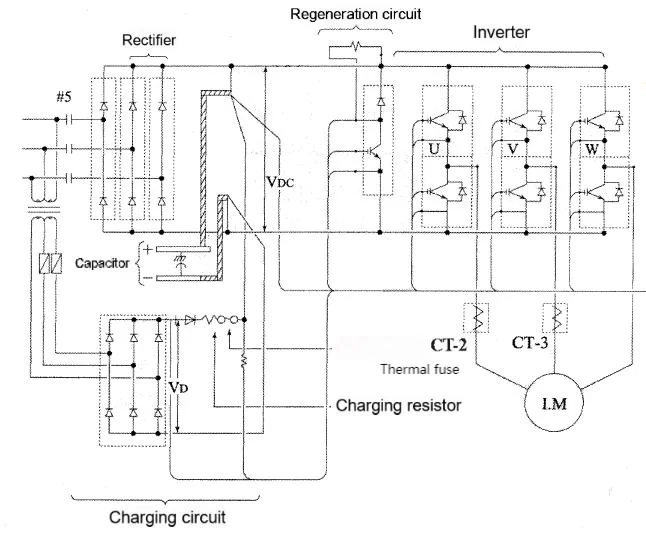
Figura 1-1: Circuito principale del raddrizzatore non controllato
2 Procedure generali di risoluzione dei problemi
2.1 Principi per la diagnosi dei guasti del circuito MC
-
Controllo della simmetria:
-
Verificare che tutte e tre le fasi abbiano parametri elettrici identici (resistenza, induttanza, capacità).
-
Qualsiasi squilibrio indica un guasto (ad esempio, un diodo danneggiato nel raddrizzatore).
-
-
Conformità alla sequenza di fase:
-
Seguire scrupolosamente gli schemi elettrici.
-
Assicurarsi che il rilevamento della fase del sistema di controllo sia allineato al circuito principale.
-
2.2 Apertura del controllo ad anello chiuso
Per isolare i guasti nei sistemi ad anello chiuso:
-
Scollegare il motore di trazione:
-
Se il sistema funziona normalmente senza il motore, il guasto risiede nel motore o nei cavi.
-
In caso contrario, concentrarsi sull'armadio di controllo (inverter/raddrizzatore).
-
-
Monitorare le azioni dei contattori:
-
Per i sistemi rigenerativi:
-
Se #5 (il contattore di ingresso) scatta prima che #LB (il contattore del freno) si attivi, controllare il raddrizzatore.
-
Se #LB si attiva ma i problemi persistono, controllare l'inverter.
-
-
2.3 Analisi dei codici di guasto
-
Codici della scheda P1:
-
Ad es., E02 (sovracorrente), E5 (sovratensione del collegamento CC).
-
Cancellare i guasti storici dopo ogni test per una diagnosi accurata.
-
-
Codici del sistema rigenerativo:
-
Controllare l'allineamento di fase tra la tensione di rete e la corrente di ingresso.
-
2.4 Guasti in modalità (M)ELD
-
Sintomi: arresti improvvisi durante il funzionamento alimentato a batteria.
-
Cause principali:
-
Dati errati di pesatura del carico.
-
Deviazione della velocità che altera l'equilibrio della tensione.
-
-
Controlli:
-
Verificare le azioni dei contattori e la tensione di uscita.
-
Monitorare i codici della scheda P1 prima dell'arresto (M)ELD.
-
2.5 Diagnosi dei guasti del motore di trazione
| Sintomo | Approccio diagnostico |
|---|---|
| Arresti improvvisi | Scollegare le fasi del motore una alla volta; se gli arresti persistono, sostituire il motore. |
| Vibrazioni | Controllare innanzitutto l'allineamento meccanico; testare il motore con carichi simmetrici (capacità compresa tra il 20% e l'80%). |
| Rumore anomalo | Distinguere tra cause meccaniche (ad es., usura dei cuscinetti) ed elettromagnetiche (ad es., squilibrio di fase). |
3 Guasti comuni e soluzioni
3.1 Indicatore PWFH(PP) spento o lampeggiante
-
Cause:
-
Perdita di fase o sequenza errata.
-
Scheda di controllo difettosa (M1, E1 o P1).
-
-
Soluzioni:
-
Misurare la tensione di ingresso e correggere l'ordine delle fasi.
-
Sostituire la scheda difettosa.
-
3.2 Errore di apprendimento dei poli magnetici
-
Cause:
-
Encoder disallineato (utilizzare un comparatore per verificare la concentricità).
-
Cavi dell'encoder danneggiati.
-
Encoder o scheda P1 difettosi.
-
Impostazioni dei parametri errate (ad es., configurazione del motore di trazione).
-
-
Soluzioni:
-
Reinstallare l'encoder, sostituire i cavi/le schede o regolare i parametri.
-
3.3 Guasto E02 (sovracorrente) frequente
-
Cause:
-
Raffreddamento insufficiente del modulo (ventole ostruite, pasta termica non uniforme).
-
Regolazione errata del freno (distanza: 0.2–0.5mm).
-
Scheda E1 o modulo IGBT difettosi.
-
Cortocircuito nell'avvolgimento del motore.
-
Trasformatore di corrente difettoso.
-
-
Soluzioni:
-
Pulire le ventole, riapplicare la pasta termica, regolare i freni o sostituire i componenti.
-
3.4 Guasti generali di sovracorrente
-
Cause:
-
Incompatibilità del software del driver.
-
Rilascio asimmetrico del freno.
-
Guasto dell'isolamento del motore.
-
-
Soluzioni:
-
Aggiornare il software, sincronizzare i freni o sostituire gli avvolgimenti del motore.
-
Note sul documento:
Questa guida è conforme agli standard tecnici per ascensori Mitsubishi. Seguire sempre i protocolli di sicurezza e consultare i manuali ufficiali per i dettagli specifici del modello.
© Documentazione tecnica per la manutenzione degli ascensori