
Circuito della porta e del funzionamento manuale (DR)
1 Panoramica del sistema
Il circuito DR è costituito da due sottosistemi principali che regolano le modalità di funzionamento dell’ascensore e i meccanismi della porta:
1.1.1 Controllo del funzionamento manuale/automatico
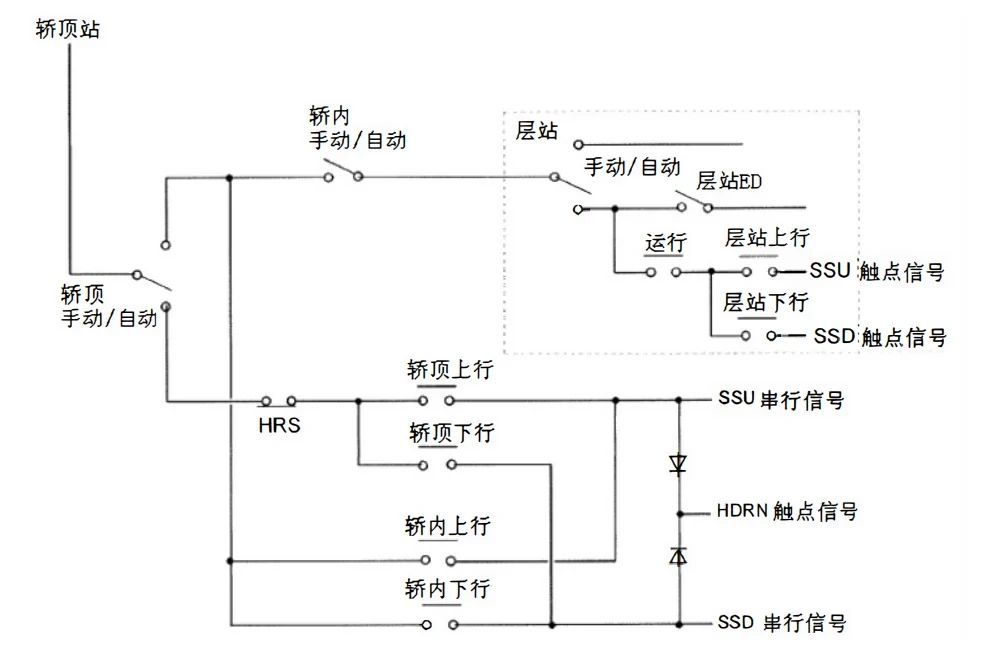
Il sistema implementa una struttura di controllo gerarchica con livelli di priorità chiaramente definiti:
-
Gerarchia di controllo (dalla priorità più alta a quella più bassa):
-
Postazione sul tetto della cabina (pannello di funzionamento di emergenza)
-
Pannello di comando della cabina
-
Armadio di controllo/pannello di interfaccia di piano (HIP)
-
-
Principio di funzionamento:
-
Il selettore manuale/automatico determina l’autorità di controllo
-
In modalità "Manuale", solo i pulsanti sul tetto della cabina ricevono alimentazione (disabilitando gli altri comandi)
-
Il segnale di conferma "HDRN" deve accompagnare tutti i comandi di movimento
-
-
Principali caratteristiche di sicurezza:
-
La distribuzione dell’alimentazione interbloccata impedisce comandi in conflitto
-
Verifica positiva dell’intenzione di funzionamento manuale (segnale HDRN)
-
Il design fail-safe prevede come impostazione predefinita la condizione più sicura durante i guasti
-
1.1.2 Sistema di funzionamento della porta
Il sistema di controllo della porta rispecchia il sistema principale di azionamento dell’ascensore per quanto riguarda la funzionalità:
-
Componenti del sistema:
-
Sensori: fotocellule della porta (analoghe agli interruttori di finecorsa del vano)
-
Meccanismo di azionamento: motore della porta + cinghia sincrona (equivalente al sistema di trazione)
-
Controller: elettronica di azionamento integrata (in sostituzione dell’inverter/DC-CT separato)
-
-
Parametri di controllo:
-
Configurazione del tipo di porta (apertura centrale/laterale)
-
Impostazioni della distanza di corsa
-
Profili di velocità/accelerazione
-
Soglie di protezione della coppia
-
-
Sistemi di protezione:
-
Rilevamento dello stallo
-
Protezione da sovracorrente
-
Monitoraggio termico
-
Regolazione della velocità
-
1.2 Descrizione funzionale dettagliata
1.2.1 Circuito di funzionamento manuale
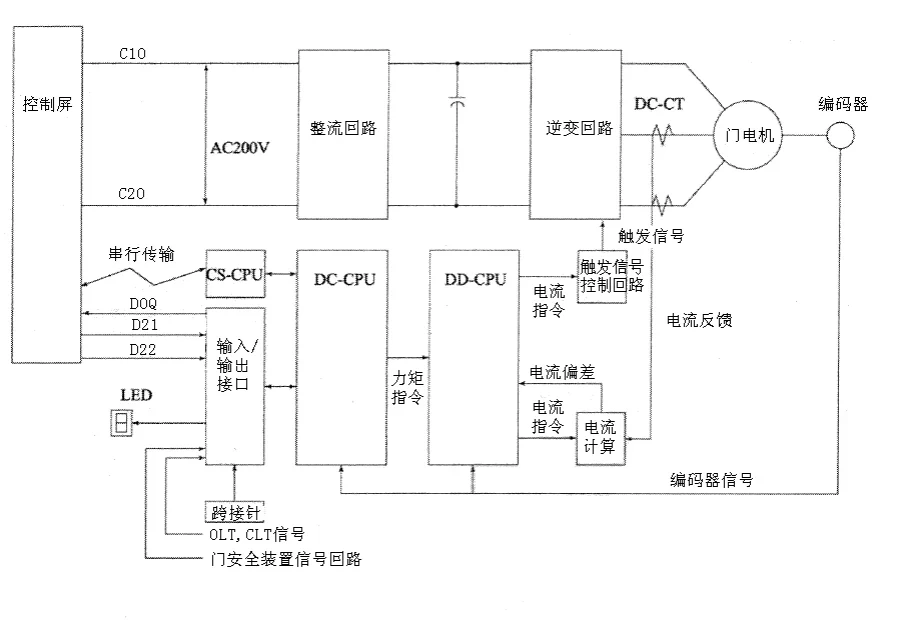
Il sistema di controllo manuale utilizza un design di distribuzione dell’alimentazione a cascata:
-
Architettura del circuito:
-
Distribuzione dell’alimentazione di controllo a 79V
-
Commutazione delle priorità basata su relè
-
Isolamento ottico per la trasmissione dei segnali
-
-
Flusso del segnale:
-
Input dell’operatore → Verifica del comando → Controller del movimento
-
Il circuito di feedback conferma l’esecuzione del comando
-
-
Verifica della sicurezza:
-
Conferma del segnale a doppio canale
-
Monitoraggio tramite timer watchdog
-
Verifica dell’interblocco meccanico
-
1.2.2 Sistema di controllo della porta
Il meccanismo della porta rappresenta un sistema completo di controllo del movimento:
-
Stadio di potenza:
-
Azionamento per motore trifase brushless
-
Sezione inverter basata su IGBT
-
Circuito di frenatura rigenerativa
-
-
Sistemi di feedback:
-
Encoder incrementale (canali A/B/Z)
-
Sensori di corrente (monitoraggio delle fasi e del bus)
-
Ingressi degli interruttori di finecorsa (CLT/OLT)
-
-
Algoritmi di controllo:
-
Controllo orientato al campo (FOC) per motori sincroni
-
Controllo V/Hz per motori asincroni
-
Controllo adattivo della posizione
-
1.3 Specifiche tecniche
1.3.1 Parametri elettrici
| Parametro | Specifica | Tolleranza |
|---|---|---|
| Tensione di controllo | 79V AC | ±10% |
| Tensione del motore | 200V AC | ±5% |
| Livelli del segnale | 24V DC | ±5% |
| Consumo energetico | 500W max | - |
1.3.2 Parametri meccanici
| Componente | Specifica |
|---|---|
| Velocità della porta | 0.3-0.5 m/s |
| Tempo di apertura | 2-4 secondi |
| Forza di chiusura | <150N |
| Gioco superiore | 50mm min |
1.4 Interfacce del sistema
-
Segnali di controllo:
-
D21/D22: comandi di apertura/chiusura della porta
-
41DG: stato del blocco della porta
-
CLT/OLT: verifica della posizione
-
-
Protocolli di comunicazione:
-
RS-485 per la configurazione dei parametri
-
Bus CAN per l’integrazione del sistema (opzionale)
-
-
Porte diagnostiche:
-
Interfaccia di servizio USB
-
Indicatori LED di stato
-
Display dei guasti a 7 segmenti
-
2 Procedure standard di risoluzione dei problemi
2.1 Funzionamento manuale dal tetto della cabina
2.1.1 Pulsanti Su/Giù non funzionanti
Procedura diagnostica:
-
Controllo iniziale dello stato
-
Verificare i codici di guasto della scheda P1 e i LED di stato (circuito di sicurezza #29, ecc.)
-
Consultare il manuale di risoluzione dei problemi per eventuali codici di guasto visualizzati
-
-
Verifica dell’alimentazione
-
Controllare la tensione a ciascun livello di controllo (tetto della cabina, pannello della cabina, armadio di controllo)
-
Confermare che il selettore manuale/automatico sia posizionato correttamente
-
Testare la continuità e i livelli di tensione del segnale HDRN
-
-
Controllo della trasmissione del segnale
-
Verificare che i segnali di comando Su/Giù raggiungano la scheda P1
-
Per i segnali di comunicazione seriale (dal tetto della cabina al pannello della cabina):
-
Controllare l’integrità del circuito di comunicazione CS
-
Verificare le resistenze di terminazione
-
Ispezionare la presenza di interferenze EMI
-
-
-
Convalida del circuito di priorità
-
Confermare il corretto isolamento dei controlli non prioritari quando è attiva la modalità manuale
-
Testare il funzionamento del relè nel circuito del selettore
-
2.2 Guasti di funzionamento della porta
2.2.1 Problemi dell’encoder della porta
Encoder sincroni e asincroni:
| Caratteristica | Encoder asincrono | Encoder sincrono |
|---|---|---|
| Segnali | Solo fase A/B | Fase A/B + indice |
| Sintomi del guasto | Funzionamento inverso, sovracorrente | Vibrazioni, surriscaldamento, coppia ridotta |
| Metodo di test | Controllo della sequenza delle fasi | Verifica completa dello schema dei segnali |
Fasi di risoluzione dei problemi:
-
Verificare l’allineamento e il montaggio dell’encoder
-
Controllare la qualità del segnale con un oscilloscopio
-
Testare la continuità e la schermatura del cavo
-
Confermare la corretta terminazione
2.2.2 Cavi di alimentazione del motore della porta
Analisi dei collegamenti di fase:
-
Guasto di una singola fase:
-
Sintomo: vibrazioni intense (vettore di coppia ellittico)
-
Test: misurare la resistenza tra le fasi (deve essere uguale)
-
-
Guasto di due fasi:
-
Sintomo: guasto completo del motore
-
Test: controllo della continuità di tutte e tre le fasi
-
-
Sequenza delle fasi:
-
Solo due configurazioni valide (avanti/indietro)
-
Invertire due fasi qualsiasi per cambiare la direzione
-
2.2.3 Interruttori di finecorsa della porta (CLT/OLT)
Tabella della logica dei segnali:
| Condizione | 41G | CLT | Stato OLT |
|---|---|---|---|
| Porta chiusa | 1 | 1 | 0 |
| Porta aperta | 0 | 1 | 1 |
| Transizione | 0 | 0 | 0 |
Fasi di verifica:
-
Confermare fisicamente la posizione della porta
-
Controllare l’allineamento del sensore (in genere con una distanza di 5-10mm)
-
Verificare la temporizzazione del segnale durante il movimento della porta
-
Testare la configurazione del ponticello quando il sensore OLT è assente
2.2.4 Dispositivi di sicurezza (barriera fotoelettrica/bordi sensibili)
Differenze principali:
| Caratteristica | Barriera fotoelettrica | Bordo sensibile |
|---|---|---|
| Tempo di attivazione | Limitato (2-3 sec) | Illimitato |
| Metodo di ripristino | Automatico | Manuale |
| Modalità di guasto | Forza la chiusura | Mantiene l’apertura |
Procedura di test:
-
Verificare il tempo di risposta al rilevamento dell’ostruzione
-
Controllare l’allineamento dei fasci (per le barriere fotoelettriche)
-
Testare il funzionamento del microinterruttore (per i bordi sensibili)
-
Confermare la corretta terminazione del segnale sul controller
2.2.5 Segnali di comando D21/D22
Caratteristiche del segnale:
-
Tensione: 24VDC nominale
-
Corrente: 10mA tipica
-
Cablaggio: è necessaria una coppia twistata schermata
Approccio diagnostico:
-
Verificare la tensione all’ingresso del controller della porta
-
Controllare la presenza di riflessioni del segnale (terminazione errata)
-
Testare con una sorgente di segnale sicuramente funzionante
-
Ispezionare il cavo mobile per verificare la presenza di danni
2.2.6 Impostazioni dei ponticelli
Gruppi di configurazione:
-
Parametri di base:
-
Tipo di porta (centrale/laterale, singola/doppia)
-
Larghezza di apertura (600-1100mm tipica)
-
Tipo di motore (sincrono/asincrono)
-
Limiti di corrente
-
-
Profilo di movimento:
-
Accelerazione di apertura (0.8-1.2 m/s²)
-
Velocità di chiusura (0.3-0.4 m/s)
-
Rampa di decelerazione
-
-
Impostazioni di protezione:
-
Soglia di rilevamento dello stallo
-
Limiti di sovracorrente
-
Protezione termica
-
2.2.7 Regolazione della forza di chiusura
Guida all’ottimizzazione:
-
Misurare il gioco effettivo della porta
-
Regolare la posizione del sensore CLT
-
Verificare la misurazione della forza (metodo della bilancia a molla)
-
Impostare la corrente di mantenimento (in genere il 20-40% del valore massimo)
-
Confermare il funzionamento regolare sull’intero intervallo
3 Tabella dei codici di guasto del controller della porta
| Codice | Descrizione del guasto | Risposta del sistema | Condizione di ripristino |
|---|---|---|---|
| 0 | Errore di comunicazione (DC↔CS) | - CS-CPU si reimposta ogni 1 secondo - Arresto di emergenza della porta, quindi funzionamento lento | Ripristino automatico dopo la cancellazione del guasto |
| 1 | Guasto completo IPM | - Segnali di comando del gate disattivati - Arresto di emergenza della porta | È necessario il ripristino manuale dopo la cancellazione del guasto |
| 2 | Sovratensione DC+12V | - Segnali di comando del gate disattivati - Ripristino DC-CPU - Arresto di emergenza della porta | Ripristino automatico quando la tensione torna normale |
| 3 | Sottotensione del circuito principale | - Segnali di comando del gate disattivati - Arresto di emergenza della porta | Ripristino automatico quando la tensione viene ripristinata |
| 4 | Timeout del watchdog della DC-CPU | - Segnali di comando del gate disattivati - Arresto di emergenza della porta | Ripristino automatico dopo il reset |
| 5 | Anomalia della tensione DC+5V | - Segnali di comando del gate disattivati - Ripristino DC-CPU - Arresto di emergenza della porta | Ripristino automatico quando la tensione torna normale |
| 6 | Stato di inizializzazione | - Segnali di comando del gate disattivati durante l'autotest | Completamento automatico |
| 7 | Errore della logica dell'interruttore della porta | - Funzionamento della porta disabilitato | Richiede il ripristino manuale dopo la correzione del guasto |
| 9 | Errore di direzione della porta | - Funzionamento della porta disabilitato | Richiede il ripristino manuale dopo la correzione del guasto |
| A | Sovravelocità | - Arresto di emergenza, quindi funzionamento lento della porta | Ripristino automatico quando la velocità torna normale |
| C | Surriscaldamento del motore della porta (sincrono) | - Arresto di emergenza, quindi funzionamento lento della porta | Automatico quando la temperatura scende al di sotto della soglia |
| D | Sovraccarico | - Arresto di emergenza, quindi funzionamento lento della porta | Automatico quando il carico diminuisce |
| F | Velocità eccessiva | - Arresto di emergenza, quindi funzionamento lento della porta | Automatico quando la velocità torna normale |
| 0. a 5. | Vari errori di posizione | - Arresto di emergenza, quindi funzionamento lento - Normale dopo la completa chiusura della porta | Ripristino automatico dopo la corretta chiusura della porta |
| 9. | Guasto della fase Z | - Funzionamento lento della porta dopo 16 errori consecutivi | Richiede l'ispezione/la riparazione dell'encoder |
| A. | Errore del contatore di posizione | - Arresto di emergenza, quindi funzionamento lento | Normale dopo la completa chiusura della porta |
| B. | Errore di posizione OLT | - Arresto di emergenza, quindi funzionamento lento | Normale dopo la completa chiusura della porta |
| C. | Guasto dell'encoder | - L'ascensore si arresta al piano più vicino - Funzionamento della porta sospeso | Ripristino manuale dopo la riparazione dell'encoder |
| E. | Protezione DLD attivata | - Inversione immediata della porta al raggiungimento della soglia | Monitoraggio continuo |
| F. | Funzionamento normale | - Sistema funzionante correttamente | N/A |
3.1 Classificazione della gravità dei guasti
3.1.1 Guasti critici (richiedono attenzione immediata)
-
Codice 1 (guasto IPM)
-
Codice 7 (logica dell'interruttore della porta)
-
Codice 9 (errore di direzione)
-
Codice C (guasto dell'encoder)
3.1.2 Guasti ripristinabili (ripristino automatico)
-
Codice 0 (comunicazione)
-
Codice 2/3/5 (problemi di tensione)
-
Codice A/D/F (velocità/carico)
3.1.3 Condizioni di avvertimento
-
Codice 6 (inizializzazione)
-
Codice E (protezione DLD)
-
Codici 0.-5. (avvertimenti di posizione)
3.2 Raccomandazioni diagnostiche
-
Per gli errori di comunicazione (codice 0):
-
Controllare le resistenze di terminazione (120Ω)
-
Verificare l'integrità della schermatura dei cavi
-
Verificare la presenza di loop di massa
-
-
Per i guasti IPM (codice 1):
-
Misurare le resistenze del modulo IGBT
-
Controllare gli alimentatori del comando del gate
-
Verificare il corretto montaggio del dissipatore
-
-
Per le condizioni di surriscaldamento (codice C):
-
Misurare la resistenza degli avvolgimenti del motore
-
Verificare il funzionamento della ventola di raffreddamento
-
Controllare la presenza di inceppamenti meccanici
-
-
Per gli errori di posizione (codici 0.-5.):
-
Ricalibrare i sensori di posizione della porta
-
Verificare il montaggio dell'encoder
-
Controllare l'allineamento della guida della porta
-