1.PrepAración antes de la operación a baja velocidad
①. Si hay un dispositivo de suministro de energía de emergencia de respaldo, se requiere realizar el cableado manual para mantener el relé de identificación de alimentación normal #NOR en estado activo.
Ponga en cortocircuito las terminales 420 (ZTNO-01) y NORR (ZTNO-02) en la tarjeta Z1.
②. Gire el interruptor de palanca "DRSW/IND" del dispositivo de interacción hombre-máquina a la posición central para liberar el estado de corte de la puerta de los pasos anteriores.
③. Cuando el circuito de seguridad sea normal, el LED correspondiente del dispositivo de interacción hombre-máquina debe encenderse. Si alguno de los interruptores del circuito de seguridad está desconectado, el LED 29 debe estar apagado.
(1) Interruptor de marcha/paro en la caja de control del cuarto de máquinas;
(2) Interruptor de marcha/paro en la caja de control de la estación sobre el techo de la cabina;
(3) Interruptor de marcha/paro en la caja de operación del foso;
(4) Interruptor de paro del cuarto de máquinas (si existe);
(5) Interruptor de salida de emergencia sobre el techo de la cabina (si existe);
(6) Interruptor de la mordaza de seguridad de la cabina (puede ponerse en cortocircuito para la operación eléctrica de emergencia);
(7) Interruptor de salida de emergencia del hueco (si existe);
(8) Interruptor de la puerta del foso (si existe);
(9) Interruptor de paro del foso (incluido el segundo interruptor de paro del foso (si existe));
(10) Interruptor del tensor del limitador de velocidad del lado de la cabina (puede ponerse en cortocircuito para la operación eléctrica de emergencia);
(11) Interruptor del tensor del limitador de velocidad del lado del contrapeso (si existe) (puede ponerse en cortocircuito para la operación eléctrica de emergencia);
(12) Interruptor del amortiguador del lado del contrapeso (puede ponerse en cortocircuito para la operación eléctrica de emergencia);
(13) Interruptor del amortiguador del lado de la cabina (puede ponerse en cortocircuito para la operación eléctrica de emergencia);
(14) Interruptor de límite de terminal TER.SW (puede ponerse en cortocircuito en caso de operación eléctrica de emergencia);
(15) Interruptor eléctrico del limitador de velocidad del lado de la cabina (puede ponerse en cortocircuito en caso de operación eléctrica de emergencia);
(16) Interruptor eléctrico del limitador de velocidad del lado del contrapeso (si existe) (puede ponerse en cortocircuito en caso de operación eléctrica de emergencia);
(17) Interruptor de giro manual (si existe);
(18) Interruptor de bloqueo de la puerta lateral (configurado para ADK);
(19) Interruptor de salida de emergencia en la estación de piso (si existe);
(20) Interruptor de la escalera en el foso (si existe);
(21) Interruptor de la polea de compensación (si existe);
(22) Interruptor de tensado de la banda de escala magnética (si existe) (puede ponerse en cortocircuito en caso de operación eléctrica de emergencia);
(23) Interruptor de cable flojo y cable roto (configurado para la dirección rusa).
④. Cuando los botones de marcha y de subida/bajada del dispositivo de operación eléctrica de emergencia se presionan simultánea y continuamente, los siguientes diodos emisores de luz y contactores deben operar en secuencia.
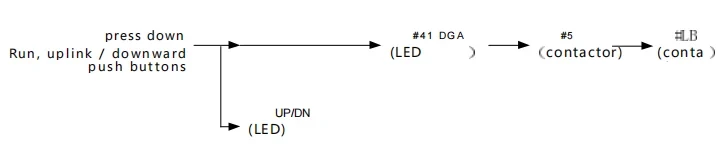
Si el botón de subida/bajada se mantiene presionado, el LED y el contactor se apagarán o se liberarán; después, repita la secuencia anterior 3 veces. Esto se debe a que el motor no está conectado y se activa una falla TGBL (velocidad demasiado baja).
⑤. Apague los interruptores automáticos MCB y CP.
⑥. Vuelva a conectar los cables del motor U, V, W y los cables de la bobina del freno que se retiraron anteriormente, de acuerdo con el cableado original.
<Nota>
Si el conector del cable del freno no está conectado al gabinete de control, el proceso de operación no se iniciará.
⑦. La operación a baja velocidad puede realizarse en el cuarto de máquinas utilizando el interruptor del dispositivo de operación eléctrica de emergencia. Después de revisar el cableado del codificador, también debe revisar el interruptor de operación ubicado sobre el techo de la cabina.
2.Escribir la posición del polo magnético
Los siguientes pasos solo pueden realizarse después de asegurarse de que las puertas de piso y las puertas de la cabina estén bien cerradas.
| Tabla 1 Pasos para escribir la posición de los polos magnéticos | |||
| Número de serie | Pasos de ajuste | Precauciones | |
| 1 | Verifique que los cables del motor U, V, W y los cables del freno estén conectados correctamente al gabinete de control. | ||
| 2 | Asegúrese de que el interruptor automático CP dentro del gabinete de control esté cerrado. | ||
| 3 | Confirme que el elevador cumpla con las condiciones para operar a baja velocidad. Confirme que el interruptor (NORMAL/EMERGENCY) del dispositivo de operación eléctrica de emergencia esté girado hacia el lado (EMERGENCY). | ||
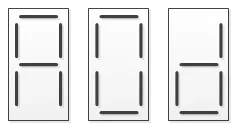
| 4 | Coloque el interruptor giratorio SET1/0 del dispositivo de interfaz hombre-máquina en 0/D; el código de siete segmentos parpadeará y mostrará A0D. |
 | |
| 5 | Presione una vez hacia abajo el interruptor SW1 en la interfaz hombre-máquina; el código de siete segmentos parpadeará rápidamente y, después, se mostrará la posición actual del polo magnético. | Presione SW1 por primera vez | |
| 6 | Presione nuevamente hacia abajo el interruptor SW1 del dispositivo de interfaz hombre-máquina (durante al menos 1.5 segundos) hasta que el código de siete segmentos muestre PXX (XX es la capa de sincronización actual. Si la capa no se ha escrito, la capa de sincronización mostrada puede ser incorrecta). | Presione SW1 por segunda vez | |
| 7 | Realice la operación eléctrica de emergencia hasta que el código de siete segmentos muestre la nueva posición del polo magnético y la cabina no se detenga repentinamente; la posición del polo magnético se habrá escrito correctamente. | Observe si cambia el valor de la posición del polo magnético como indicación de que la escritura se realizó correctamente. | |
| 8 | Coloque el interruptor giratorio SET1/0 del dispositivo de interacción hombre-máquina en 0/8 y mantenga presionado hacia abajo el interruptor SW1 hasta que el código de siete segmentos comience a parpadear rápidamente; después, salga del modo SET. | ||
3. Operación a baja velocidad
Cuando está equipado con el sistema de información del hueco, el sensor de posición absoluta tiene dos configuraciones: escala magnética y cinta codificada. Para mayor comodidad, en el texto siguiente, la escala magnética y la cinta codificada se denominarán conjuntamente escalas.
Antes de instalar la escala, entre primero en el modo de instalación de la escala; consulte el apartado 5.
Después de presionar el botón de dirección ascendente y de comando de la operación eléctrica de emergencia o del mantenimiento, el LED UP del dispositivo de interacción hombre-máquina debe encenderse y la cabina debe subir. Después de presionar el botón de dirección descendente y de comando, el LED DN del dispositivo de interacción hombre-máquina debe encenderse y la cabina debe bajar. Si la cabina es más ligera que el contrapeso, puede subir bruscamente y después bajar normalmente. La velocidad de operación manual es de 15 m/min.
Durante la depuración de la operación manual, debe confirmarse que el freno pueda abrirse por completo y que la máquina de tracción no presente ruidos ni vibraciones anormales.
Además, cuando la cabina se detenga, los contactos del freno deben estar completamente cerrados para garantizar la eficacia del freno.
Durante la operación manual, la cabina debe detenerse inmediatamente cuando se desconecte algún circuito de seguridad, como el interruptor de seguridad, el interruptor de bloqueo de la puerta de piso o el de la puerta de la cabina.
<Nota>
Durante todo el proceso de instalación y ajuste, para evitar que el motor se queme debido a una sobrecorriente, los siguientes puntos deben manejarse con mucho cuidado.
I. La cadena de compensación debe colgarse antes de operar a baja velocidad.
Si la cadena de compensación no está colgada durante la operación a baja velocidad, el motor funcionará en condiciones que superen la corriente nominal. Por lo tanto, si no existe una necesidad especial, debe evitarse la situación anterior. Si es necesario operar a baja velocidad sin colgar la cadena de compensación, se debe agregar una carga adecuada en la cabina para equilibrar el peso del contrapeso. Si el recorrido supera los 100 metros, es necesario monitorear la corriente del motor para garantizar que no supere 1.5 veces la corriente nominal.
Si la corriente del motor supera 1.5 veces el valor nominal, el motor se quemará en unos cuantos minutos.
II. Los pasos y requisitos para colgar la cadena de compensación deben consultarse en la sección mecánica de la información de instalación y mantenimiento.
III. Después de colgar la cadena de compensación, se debe cargar la cabina con una carga equivalente al contrapeso y operar a baja velocidad hasta probar el coeficiente de equilibrio.
Nota: Si se adopta el proceso de instalación sin andamios, es necesario utilizar las herramientas especiales para instalación sin andamios y entrar en el modo de instalación sin andamios para mover la cabina.
4. Aprendizaje de pisos con PAD
Cuando está equipado con PAD, la operación manual de escritura de pisos solo puede realizarse después de instalar en el hueco el interruptor de desaceleración de terminal, la placa de aislamiento magnético y los interruptores de nivelación y renivelación.
Cuando está equipado con el sistema de información del hueco, esta operación no es necesaria.
| Tabla 2 Pasos de aprendizaje de pisos cuando está equipado con PAD | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | La operación eléctrica de emergencia detiene la cabina en el área de renivelación del piso terminal inferior. | |
| 2 | Ajuste el interruptor giratorio SET1 del dispositivo de interfaz hombre-máquina a 0 y SET0 a 7; el código de siete segmentos parpadeará y mostrará A07. | SET1/0=0/7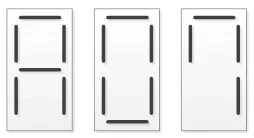 |
| 3 | Mantenga presionado el interruptor SW1 del dispositivo de interfaz hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente; después se mostrará F01. | Presione SW1 por primera vez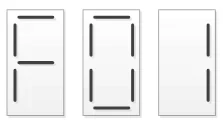 |
| 4 | Vuelva a mantener presionado el interruptor SW1 del dispositivo de interfaz hombre-máquina hasta que el código de siete segmentos comience a parpadear; después se mostrará F00. | Presione SW1 por segunda vez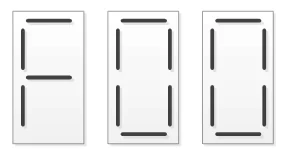 |
| 5 | Mueva manualmente la cabina de forma continua desde el piso terminal inferior hasta el piso terminal superior y después hasta el área de nivelación. | |
| 6 | El elevador dejará de funcionar automáticamente y el código de siete segmentos dejará de parpadear, lo que indica que la escritura del piso se realizó correctamente. | |
| 7 | Si la cabina se detiene antes de llegar al piso terminal superior, repita los pasos (1)-(5). | Si no se pueden escribir los datos de altura del piso, revise la posición de accionamiento del interruptor de límite terminal, el dispositivo de nivelación/renivelación y el codificador. |
| 8 | Restablezca los interruptores giratorios SET1 y SET0 del dispositivo de interacción hombre-máquina a 0 y 8, respectivamente. | SET1/0=0/8 |
| 9 | Mantenga presionado el interruptor SW1 del dispositivo de interfaz hombre-máquina hasta que el código de siete segmentos comience a parpadear rápidamente para salir del modo SET. | |
5. Aprendizaje de pisos al configurar el sistema de información del cubo
5.1 Instalación de la escala
Cuando está equipado con un sistema de información del cubo, solo se puede acceder a este modo al realizar operaciones de instalación de la escala y aprendizaje de la posición de límite temporal. ¡Está prohibido acceder a este modo en cualquier otro caso!
Después de instalar la escala, la posición de límite temporal se escribe inmediatamente.
Cuando está equipado con un PAD, esta operación no existe.
| Tabla 3 Entrada y salida de la instalación de la escala | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | Asegúrese de que el elevador se encuentre en modo de alimentación de emergencia o de inspección. | |
| 2 | Ajuste el interruptor giratorio SET1 del dispositivo de interfaz hombre-máquina a 2 y SET0 a A; el código de siete segmentos parpadeará y mostrará A2A. | SET1/0=2/A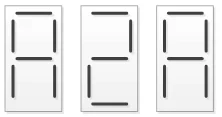 |
| 3 | Presione una vez hacia abajo el interruptor SW1 del dispositivo de interfaz hombre-máquina; el código de siete segmentos parpadeará rápidamente y después mostrará "oFF" sin parpadear. | Presione SW1 por primera vez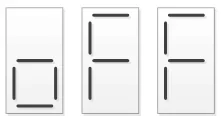 |
| 4 | Mantenga presionado hacia abajo el interruptor SW1 del dispositivo de interfaz hombre-máquina (al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear lentamente. | Presione SW1 por segunda vez |
| 5 | Gire el interruptor RESET de ZFS-ELE200 dentro de 10s (válido para un tiempo de accionamiento de [0.5s, 10s]). | Gire el interruptor de restablecimiento de ZFS-ELE200 |
| 6 | El código de siete segmentos mostrará "o.n." y se habrá accedido correctamente al modo de instalación de la escala. | 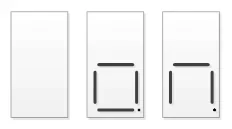 |
| 7 | Si el código de siete segmentos muestra "on", debe volver a girar el interruptor RESET de ZFS-ELE200 para borrar las fallas relacionadas con ZFS-ELE200; el código de siete segmentos mostrará "o.n.". | Si el tubo digital no muestra ".", debe volver a girar el interruptor de restablecimiento. |
| 8 | Realice la instalación de la escala. Cuando se realiza una operación eléctrica de emergencia o de mantenimiento en el modo de instalación de la escala, sonará el zumbador de la parte superior de la cabina. | |
| 9 | Una vez completada la instalación de la regla, mantenga presionado el interruptor SW1 del dispositivo de interfaz hombre-máquina (al menos 1.5 segundos) hasta que el código de siete segmentos muestre oFF para salir del modo de instalación de la regla. | |
Nota:
①. Además de las operaciones anteriores, al girar el interruptor SET1/0 alejándolo de 2/A o restablecer la tarjeta P1 se saldrá automáticamente del modo de instalación de la escala;
②. El significado del código de siete segmentos mostrado al entrar y salir del modo de instalación de la escala se muestra en la siguiente tabla:
| Tabla 4 Significado del código de siete segmentos | |
| Indicador de siete segmentos | Significado |
| on | El elevador ha entrado en el modo de instalación de la escala y es necesario borrar las fallas relacionadas con ZFS-ELE200. |
| o.n. | El elevador ha entrado en el modo de instalación de la escala |
| oFF | El elevador ha salido del modo de instalación de la escala |
| E1 | Tiempo de espera agotado al entrar o salir del modo de instalación de la regla |
| E2 | El interruptor RESET no se acciona dentro de 10 segundos al entrar en el modo de instalación de la escala. |
| E3 | Excepción de información SDO |
5.2 Escritura de la posición de límite temporal
Cuando está equipado con el sistema de información del cubo, si no se ha escrito la posición de límite temporal, el elevador debe estar en modo de mantenimiento antes de entrar en el modo de instalación de la escala. No desconecte la alimentación mientras se escribe la posición de límite temporal superior/inferior.
Después de escribir la posición de límite temporal superior/inferior, el elevador contará con la función de protección terminal. Cuando la operación eléctrica de emergencia o de mantenimiento llega al área de la puerta del piso terminal, el elevador debe detenerse normalmente.
Cuando está equipado con PAD, esta operación no existe.
| Tabla 5 Pasos para escribir la posición de límite temporal | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | El operador ubicado en la parte superior de la cabina mueve la cabina hasta la posición de límite temporal superior (acción UOT) mediante el mantenimiento. | Confirme la posición de instalación del interruptor de acuerdo con el plano de instalación |
| 2 | El operador en el cuarto de máquinas ajusta el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina a 5 y SET0 a 2; el código de siete segmentos parpadeará y mostrará A52. | SET1/0=5/2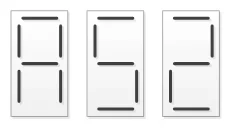 |
| 3 | Presione una vez hacia abajo el interruptor SW1 del dispositivo de interfaz hombre-máquina; el código de siete segmentos parpadeará rápidamente y después parpadeará lentamente para mostrar la posición de límite temporal superior en el parámetro actual. | Presione SW1 por primera vez |
| 4 | Mantenga presionado hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina (al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente. Una vez completada la escritura, el código de siete segmentos dejará de parpadear y mostrará la posición de límite temporal superior en el parámetro. Si la escritura falla, se mostrará E. | Presione SW1 por segunda vez |
| 5 | El operador ubicado en la parte superior de la cabina restablece el interruptor de mantenimiento a normal, y el operador en el cuarto de máquinas realiza la operación eléctrica de emergencia para mover el elevador hacia abajo y sacarlo de la posición de límite temporal superior (UOT). | Requiere la operación de personal en el cuarto de máquinas |
| 6 | Gire el interruptor RESET de ZFS-ELE200 para borrar las fallas relacionadas con ZFS-ELE200. | |
| 7 | El operador ubicado en la parte superior de la cabina mueve la cabina hasta la posición de límite temporal inferior (acción DOT) mediante el mantenimiento. | |
| 8 | El operador en el cuarto de máquinas ajusta el interruptor giratorio SET1 del dispositivo de interacción hombre-máquina a 5 y SET0 a 1; el código de siete segmentos parpadeará y mostrará A51. | SET1/0=5/1 |
| 9 | Presione una vez hacia abajo el interruptor SW1 del dispositivo de interfaz hombre-máquina; el código de siete segmentos parpadeará rápidamente y después parpadeará lentamente para mostrar la posición de límite temporal inferior en el parámetro actual. | Presione SW1 por primera vez |
| 10 | Mantenga presionado hacia abajo el interruptor SW1 del dispositivo de interacción hombre-máquina (al menos 1.5 segundos) hasta que el código de siete segmentos comience a parpadear rápidamente. Una vez completada la escritura, el código de siete segmentos dejará de parpadear y mostrará la posición de límite temporal inferior en el parámetro. Si la escritura falla, se mostrará E. | Presione SW1 por segunda vez |
| 11 | El operador ubicado en la parte superior de la cabina restablece el interruptor de inspección a normal, y el operador en el cuarto de máquinas realiza la operación eléctrica de emergencia para mover el elevador hacia arriba y sacarlo de la posición de límite temporal inferior (DOT). | Requiere la operación de personal en el cuarto de máquinas |
| 12 | Restablezca la tarjeta P1 o apague el elevador y vuelva a encenderlo. | ¡No lo omita! |
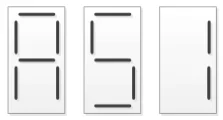
<Nota> El elevador solo puede operarse manualmente con normalidad (operación eléctrica de emergencia o de mantenimiento) después de instalar la escala y escribir la posición de límite temporal.
5.3 Escribir los datos de los pisos
La operación de escritura solo puede realizarse después de instalar el ZFS-ELE200, de que la luz indicadora de la caja de seguridad esté normal, de completar el aprendizaje de la posición límite temporal, de que las señales de las puertas del elevador sean normales (incluidas GS, DS, CLT, OLT, FG2, MBS, etc.), de que los botones de apertura y cierre de puertas, los botones de la caja de control (BC) y la pantalla de cabina (IC) funcionen correctamente, de que el sistema de llamadas multipartitas funcione correctamente y de que el dispositivo de bloqueo de la puerta de cabina funcione correctamente.
Al realizar operaciones de escritura de pisos, se recomienda que alguien permanezca en el cuarto de máquinas para proporcionar asistencia de rescate en caso de que surja alguna situación.
Se recomienda utilizar la escritura automática de pisos.
| Tabla 6 Pasos para escribir automáticamente los datos de los pisos | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | Detenga el elevador en el área de puertas de la planta baja o del último piso y cambie el elevador al modo automático. | En este momento, debido a que el ZFS-ELE200 no tiene señal de posición, la luz 29# no puede encenderse; esto es normal. |
| 2 | Establezca SET1/0 en 5/3 (aprendizaje de abajo hacia arriba) o 5/4 (aprendizaje de arriba hacia abajo), presione el interruptor SW1 hacia abajo y el código de siete segmentos parpadeará para mostrar el piso inicial (en el aprendizaje de abajo hacia arriba, el valor predeterminado es la planta baja; en el aprendizaje de arriba hacia abajo, el valor predeterminado es el último piso). | |
| 3 | Mueva el interruptor SW2 hacia arriba o hacia abajo para cambiar el valor del piso inicial mostrado. Presione el interruptor SW1 hacia abajo durante 1.5 segundos para iniciar el aprendizaje de la posición de los pisos desde el piso inicial mostrado. | La primera vez que realice el aprendizaje, solo puede comenzar desde la planta baja o el último piso. Complete el aprendizaje de una sola vez. |
| 4 | Si se ingresa correctamente al modo de aprendizaje de la posición de los pisos, el código de siete segmentos dejará de parpadear y mostrará el piso inicial, la pantalla IC mostrará el nivel de administración y el botón BC del piso que se aprenderá comenzará a parpadear. Si no se puede ingresar al modo de aprendizaje de la posición de los pisos, se mostrará E1. | Durante el primer aprendizaje, el nivel de administración mostrado por la IC puede ser inexacto (normalmente muestra el último piso). Se calibrará automáticamente después de aprender un piso. |
| 5 | Después de ingresar correctamente al modo de aprendizaje de la posición de los pisos, el elevador abrirá la puerta inmediatamente. Mantenga presionado el botón de cierre de puertas dentro de la cabina y el elevador cerrará la puerta. Suelte el botón de cierre de puertas durante el proceso de cierre y el elevador abrirá la puerta. | |
| 6 | El operador en la cabina mide la diferencia de altura X entre el umbral de la puerta del piso y el umbral de la cabina (la altura por encima de la cabina es negativa y la altura por debajo de la cabina es positiva, en mm). Si la precisión de nivelación cumple con los requisitos [-3mm, 3mm], continúe directamente con el siguiente paso. | |
| 7 | Primero presione el botón del piso en la caja de control principal y, después, mantenga presionado el botón de apertura de puertas durante más de 3 segundos; el elevador ingresará al modo de introducción del valor de desviación. | Después de ingresar al modo de introducción del valor de desviación, la IC mostrará 4 |
| 8 | Después de soltar el botón, accione los botones de apertura y cierre de la puerta delantera para cambiar el valor de desviación mostrado en la IC a X (en mm; la flecha hacia arriba se enciende para indicar un valor positivo y la flecha hacia abajo para indicar un valor negativo). Mantener presionado el botón de apertura de puertas aumentará el valor de desviación y mantener presionado el botón de cierre de puertas lo disminuirá. El rango de ajuste es [-99mm, -4mm] y [4mm, 99mm]. | Si la desviación de precisión del piso es grande, puede ajustarse en varias ocasiones |
| 9 | Primero presione el botón del piso en la caja de control principal y, después, mantenga presionado el botón de cierre de puertas durante más de 3 segundos; el elevador saldrá del modo de introducción del valor de desviación. | Después de salir del modo de introducción del valor de desviación, la IC mostrará 0 y una flecha hacia arriba |
| 10 | El operador en la cabina suelta el botón de la caja de control de la puerta delantera y mantiene presionado el botón de cierre de puertas dentro de la cabina. El elevador arrancará después de que la puerta esté completamente cerrada. Después de arrancar, suelte el botón de cierre de puertas. El elevador se detendrá y abrirá la puerta después de recorrer una distancia X. | |
| 11 | El operador en la cabina mide la diferencia de altura entre el umbral de la cabina y el umbral de la puerta del piso. Si está fuera de [-3mm, 3mm], repita los pasos [6] a [11]. Si está dentro de [-3mm, 3mm], se cumple el requisito de precisión de nivelación. | |
| 12 | El operador en la cabina primero presiona el botón de apertura de puertas dentro de la cabina y, después, hace doble clic en el botón de cierre de puertas. El elevador registrará la posición actual del piso. Si el registro es exitoso, el botón BC parpadeante pasará al siguiente piso que se aprenderá y la IC mostrará el piso actual. Si falla, mostrará E2 o E5. | Abrir puerta + doble clic en el botón de cierre de puertas |
| 13 | El operador en la cabina registra la instrucción de la cabina para el siguiente piso (botón indicador parpadeante) y mantiene presionado el botón de cierre de puertas de la cabina. Después de que la puerta del elevador se cierre completamente, este arrancará, se detendrá y abrirá la puerta después de llegar al siguiente piso. | |
| 14 | Repita los pasos [6] a [12] hasta que todos los pisos se hayan aprendido correctamente; el código de siete segmentos y la IC mostrarán F. | |
| 15 | El operador en el cuarto de máquinas o en el ETP presiona SW1 hacia abajo y SW2 hacia arriba durante 3 segundos; el elevador saldrá del modo de aprendizaje de la posición de los pisos. Si el aprendizaje es exitoso, el código de siete segmentos y la IC mostrarán FF. Si el aprendizaje falla, el código de siete segmentos y la IC mostrarán E3 o E4. | |
| 16 | Establezca SET1/0 en 0/8 y presione el interruptor SW1 hacia abajo. | |
| 17 | Reinicie la tarjeta P1 o apague el elevador y vuelva a encenderlo. | ¡No lo omita! |
Nota: Los pasos 7-9 permiten introducir el valor de desviación mediante la APP. El operador en la cabina puede utilizar directamente la APP para introducir el valor de desviación y, después, confirmar la operación.
El paso 12 permite registrar la posición actual mediante la APP. El operador en la cabina puede utilizar directamente la APP para registrar la posición actual del piso (confirmar la nivelación).
Los significados de los códigos de siete segmentos o de las pantallas IC principales se muestran en la siguiente tabla:
| Tabla 7 Significado del código de siete segmentos | |
| Código de siete segmentos o pantalla IC | Significado |
| E1 | No se pudo ingresar al modo de escritura de pisos |
| E2 | No se pudo registrar la información de ubicación del piso |
| E3 | No se pudo salir del modo de escritura de pisos |
| E4 | El ZFS-ELE200 no pudo escribir la información de ubicación del piso |
| E5 | Los datos de ubicación del piso no son razonables |
| F | Todos los pisos en la dirección de aprendizaje (hacia arriba o hacia abajo) se aprendieron correctamente |
| FF | Los datos de los pisos se escribieron correctamente |
Cuando no se pueda realizar la escritura automática de pisos debido a errores en la tabla de pisos preestablecida, grandes desviaciones en la obra civil o la configuración de una caja de operación de diez teclas, se puede utilizar la escritura manual de pisos.
| Tabla 8 Pasos para escribir automáticamente los datos de nivel | ||
| Número de serie | Pasos de ajuste | Precauciones |
| 1 | Detenga el elevador en el área de la puerta del primer piso o del último piso y cambie el elevador al modo de mantenimiento. | |
| 2 | Configure SET1/0 en 5/3 (aprendizaje de abajo hacia arriba) o 5/4 (aprendizaje de arriba hacia abajo), presione el interruptor SW1 hacia abajo y el código de siete segmentos parpadeará para mostrar el piso inicial (en el aprendizaje de abajo hacia arriba, el valor predeterminado es el primer piso; en el aprendizaje de arriba hacia abajo, el valor predeterminado es el último piso). | |
| 3 | Mueva el interruptor SW2 hacia arriba o hacia abajo para cambiar el valor del piso inicial mostrado. Presione el interruptor SW1 hacia abajo durante 1.5 segundos para iniciar el aprendizaje de la posición de los pisos desde el piso inicial mostrado. | La primera vez que realice el aprendizaje, solo puede comenzar desde el primer piso o el último piso. Complete el aprendizaje de una sola vez. |
| 4 | Si se logra ingresar al modo de aprendizaje de la posición de los pisos, el código de siete segmentos dejará de parpadear, y el código de siete segmentos y el IC mostrarán el piso inicial. Si no se logra ingresar al modo de aprendizaje de la posición de los pisos, se mostrará E1. | |
| 5 | El operador dentro de la cabina o en la parte superior de la cabina abre la puerta del elevador, y el operador dentro de la cabina mide la diferencia de altura X entre el umbral de la puerta del piso y el umbral de la cabina (la altura por encima de la cabina es negativa y la altura por debajo de la cabina es positiva; la unidad es mm. Si la precisión de nivelación cumple con los requisitos [-3mm, 3mm], pase directamente al siguiente paso). | |
| 6 | Si X está fuera del rango de [-20, 20] mm, se adopta el modo de operación a baja velocidad para ajustar la precisión de nivelación dentro del rango de [-20, 20] mm. | |
| 7 | El método de operación del modo de operación a baja velocidad es el siguiente: si X es positiva, la dirección de operación es hacia arriba; de lo contrario, es hacia abajo. Después de que el operador dentro de la cabina cierre manualmente la puerta del elevador, mantiene presionado el botón de cierre de la puerta en la caja de control y, a continuación, informa al operador en la parte superior de la cabina sobre la dirección de operación y los requisitos de inicio. El operador en la parte superior de la cabina operará el dispositivo de operación de mantenimiento para hacer funcionar el elevador. El elevador funcionará a una velocidad de 2.1m/min. Al mismo tiempo, la pantalla dentro de la cabina (IC) mostrará la distancia recorrida durante esta operación (en mm; la flecha hacia arriba se enciende para valores positivos y la flecha hacia abajo se enciende para valores negativos). Cuando el valor mostrado por el IC sea equivalente a X, el operador dentro de la cabina soltará el botón de cierre de la puerta en la caja de control y el elevador dejará de funcionar (parada lenta). Después de que el elevador se detenga de forma estable, el operador en la parte superior de la cabina puede cancelar la instrucción de operación de mantenimiento. | |
| 8 | Si X está dentro del rango de [-20, 20] mm, se adopta el modo de operación a velocidad ultrabaja para ajustar la precisión de nivelación al rango de [-3, 3] mm. | |
| 9 | El método de operación del modo de operación a velocidad ultrabaja es el siguiente: si X es positiva, la dirección de operación es hacia arriba; de lo contrario, es hacia abajo. El operador dentro de la cabina cierra manualmente la puerta del elevador y, a continuación, mantiene presionado el botón de apertura de la puerta en la caja de control; después, informa al operador en la parte superior de la cabina sobre la dirección de operación y los requisitos de inicio. El operador en la parte superior de la cabina operará el dispositivo de operación de mantenimiento para hacer funcionar el elevador. El elevador funcionará a una velocidad de 0.1m/min (si el tiempo de operación continua supera los 60s, el software detendrá el elevador). Al mismo tiempo, la pantalla dentro de la cabina (IC) mostrará la distancia recorrida durante esta operación (en mm; la flecha hacia arriba se enciende para valores positivos y la flecha hacia abajo se enciende para valores negativos). Cuando el valor mostrado por el IC sea equivalente a X, el operador dentro de la cabina soltará el botón de apertura de la puerta y el elevador dejará de funcionar (parada lenta). Después de que el elevador se detenga de forma estable, el operador en la parte superior de la cabina cancelará la instrucción de operación de mantenimiento. | |
| 10 | Repita los pasos [5] a [9] hasta ajustar la precisión de nivelación dentro del rango de [-3, 3] mm. | |
| 11 | Deje abierta la puerta del elevador; el operador dentro de la cabina presiona el botón de apertura de la puerta y, a continuación, hace doble clic en el botón de cierre de la puerta. El elevador registrará la posición actual del piso. Si el registro se realiza correctamente, el piso mostrado aumentará en 1 (aprendizaje de abajo hacia arriba) o disminuirá en 1 (aprendizaje de arriba hacia abajo). Si falla, se mostrará E2 o E5. | |
| 12 | Cierre la puerta del elevador y el operador en la parte superior de la cabina opera el dispositivo de operación de mantenimiento para hacer funcionar el elevador a la velocidad de mantenimiento hasta que el elevador llegue al área de la puerta del siguiente piso que se aprenderá y se detenga. | |
| 13 | Repita los pasos [5] a [12] hasta que todos los pisos se hayan aprendido correctamente; el código de siete segmentos y el IC mostrarán F. | |
| 14 | El operador en el cuarto de máquinas o en el ETP presiona SW1 hacia abajo y SW2 hacia arriba durante 3 segundos, y el elevador saldrá del modo de aprendizaje de la posición de los pisos. Si el aprendizaje se realiza correctamente, el código de siete segmentos y el IC mostrarán FF. Si el aprendizaje falla, el código de siete segmentos y el IC mostrarán E3 o E4. | |
| 15 | Configure SET1/0 en 0/8 y presione el interruptor SW1 hacia abajo. | |
| 16 | Restablezca la tarjeta P1 o apague el elevador y vuelva a encenderlo. | ¡No lo olvide! |
Los significados de los códigos de siete segmentos o de las pantallas del IC se muestran en la siguiente tabla:
| Tabla 9 Significado del código de siete segmentos | |
| Código de siete segmentos o pantalla del IC | Significado |
| E1 | No se pudo ingresar al modo de escritura de niveles |
| E2 | No se pudo registrar la información de ubicación del piso |
| E3 | No se pudo salir del modo de escritura de niveles |
| E4 | ZFS-ELE200 no pudo escribir la información de ubicación del piso |
| E5 | Los datos de ubicación del piso no son razonables |
| F | Todos los pisos en la dirección de aprendizaje (hacia arriba o hacia abajo) se aprendieron correctamente |
| FF | Los datos del piso se escribieron correctamente |