Bus de estación
1. Preparación del bus de estación
1.1 Hay dos tipos de sistemas de bus de estación:
① Bus BIO: Se utiliza en los elevadores KA, KS y PI para conectar los siguientes dispositivos:
- LIP y LOP FIGS
- Interfaces periféricas de terceros LCUM y LCUX
- Panel de mantenimiento RESG
- Interfaz del edificio BIOGIO.
② Bus CAN: Se utiliza en los elevadores M10 para conectar los siguientes dispositivos:
- Terminal ZL3
- Panel de piso de destino de la cabina (CDP)
- Interfaz del edificio y CANGIO.
1.2 Borrar nodos BIO
La función Borrar nodos BIO se utiliza para iniciar el autoaprendizaje desde el nodo original. Esta función elimina la configuración de
todos los nodos conectados al bus BIO.
HMI: Comandos → Borrar nodos BIO
► AS.JH: Ajuste JH en OFF.
► En cada piso: Asegúrese de que el bus del vestíbulo esté conectado a:
– LOP.XBIO
– LIP.XBIO
– GIO.XBIO
► Caja de interfaz del edificio: Asegúrese de que las PCBA BIOGIO (hasta tres unidades) tengan diferentes configuraciones de los interruptores CFG.
| Nombre del hardware | Nombre del software | CFG1 | CFG2 |
| GIO1 | E9 | OFF | ON |
| GIO2 | EA | ON | OFF |
| GIO3 | EB | ON | ON |
2. Depuración de los periféricos de estación del bus BIO
► AS.JH: Ajuste JH en ON.
► Antes de iniciar el autoaprendizaje, elimine todas las restricciones de acceso a los pisos.
- Los pisos con restricciones de acceso no se incluyen durante el autoaprendizaje.
► HMI: Llame al elevador al piso donde se encuentra el gabinete de control.
HMI: Comandos → Llamada de cabina → Piso → Lado de entrada → OK.
► AS.SCMAIN.HMI: Presione el botón de reinicio.
- El proceso de escaneo se detiene: la información del escaneo desaparece de la cuarta línea de la HMI.
► HMI: Inicie el proceso de autoaprendizaje de LOP.
HMI: Comandos → Teach-in LOP → ON → OK.
- La puerta de la cabina se abre y permanece abierta.
- Pantalla de la HMI:
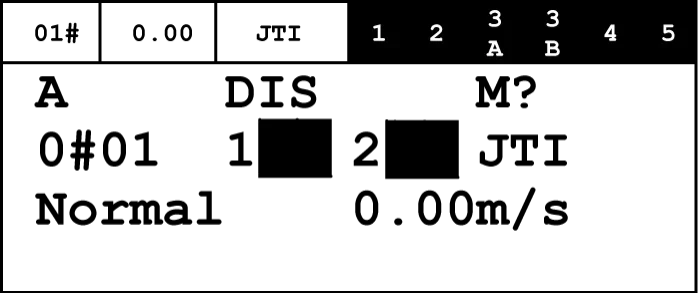
- Durante el periodo de autoaprendizaje, solo se registra una llamada de cabina por recorrido.
- Si se realiza una llamada en un piso sin entrada al elevador, el elevador llegará a ese piso, pero la puerta de la cabina no se abrirá. Para aprender el LOP del lado de la entrada trasera con la puerta trasera abierta, introduzca una nueva llamada de cabina en el mismo piso.
► Cabina: Entre en la cabina.
► CAR.COP: Llame al elevador desde el interior de la cabina al piso más bajo.
– La cabina se desplaza a la planta baja.
► Cabina: La puerta de la cabina del elevador se abre.
– Si se utiliza el control de apertura selectiva de puertas: abre la puerta de la cabina del lado de entrada para entrar en la cabina y llamar al elevador.
– Si se utiliza el control de apertura paralela de puertas: abre la primera puerta de la cabina del lado de entrada.
► Cabina: Salga de la cabina en un plazo de 12 segundos después de que la puerta de la cabina esté completamente abierta.
► Si solo hay un botón, mantenga presionado el botón de llamada de piso o el único botón disponible hasta recibir las siguientes indicaciones:
– COP emite tres señales acústicas.
– Las luces indicadoras o las flechas de recorrido preseleccionado de ambos botones de llamada de piso se encienden durante aproximadamente tres segundos.
– Si hay un LCUX en el piso, COP emitirá dos señales acústicas más.
► Cabina: Entre en la cabina.
► CAR.COP: Introduzca la llamada de cabina:
Al otro lado del mismo piso:
– Si se utiliza el control de apertura selectiva de puertas, al otro lado de entrada del mismo piso.
– Si se utiliza el control de apertura paralela de puertas, al mismo piso.
Al siguiente piso adyacente.
► Realice los mismos pasos hasta que el autoaprendizaje incluya todos los dispositivos periféricos.
► Cabina: Diríjase al piso más cercano al gabinete de control.
► HMI: Detenga el modo de autoaprendizaje de LOP.
HMI: Comandos → Teach-in LOP → OFF → OK.
► AS.SCMAIN.HMI: Presione el botón de reinicio.
- El proceso de escaneo se detiene: la información del escaneo desaparece de la cuarta línea de la HMI.
► HMI: Guarde la configuración en la PCBA periférica.
HMI: Comandos → FreezeNodeTr → OK.
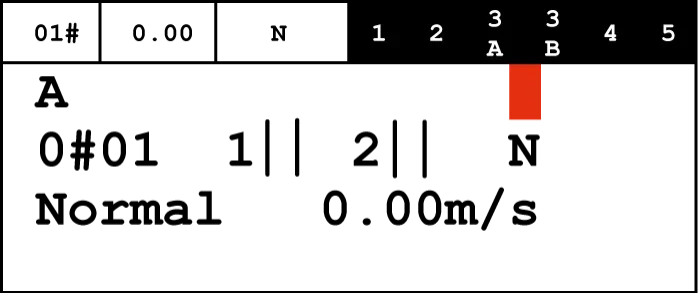
► HMI: Compruebe los resultados de los pasos completados.
El segmento LCD superior izquierdo debe mostrar un campo vacío (" ") o un signo de exclamación (!").
| Marca | Estado | Explicación |
| ? | ON | El proceso de congelación aún no ha terminado. |
| ? | Parpadeando | Ejecute el comando de congelación |
| ! | ON | El comando de congelación se ha completado y hay cambios con respecto al anterior. |
| ! | Parpadeando | El comando de congelación falló. |
| Ninguna | - | El comando de congelación se ha completado y no hay cambios con respecto al último. |
► Cabina: Diríjase a cada piso y asegúrese de que:
– Todos los botones de llamada de piso funcionen correctamente.
– Todos los indicadores de ubicación y las flechas direccionales funcionen correctamente.
3. Depuración de nodos LIP sin LOP
Este capítulo proporciona un enfoque alternativo en comparación con el capítulo anterior. Utilice esta información si el elevador tiene LIP, pero no LOP.
El autoaprendizaje de los nodos LIP se realiza en una sala de servidores o cerca de un gabinete de control en una sala de servidores. Los nodos se conectan al bus uno por uno mediante cables de autoaprendizaje LIP. Esta es una función opcional. El cable conecta el LIP a SCMAIN.LOP.
► AS: Ajuste JH en OFF.
► AS.SCMAIN.LOP: Desconecte el conector LOP del cableado del hueco.
► Traslade todos los LIP al gabinete de control.
► En la caja de interfaz del edificio: Asegúrese de que los interruptores CFG de la PCBA BIOGIO (hasta tres unidades) estén configurados con valores diferentes, como se muestra a continuación:
| Nombre del hardware | Nombre del software | CFG1 | CFG2 |
| GIO1 | E9 | OFF | ON |
| GIO2 | EA | ON | OFF |
| GIO3 | EB | ON | ON |
► Diríjase al gabinete de control.
► Seleccione uno de los LIP y conéctelo al interruptor de botón en LIP.DE-U, que se proporciona como componente del "Kit de cables de autoaprendizaje LIP". Este kit se suministra con el gabinete de control.
► Conecte el LIP al cable BIO, que también es un componente del mismo kit.
► AS.SCMAIN.LOP: Inserte el otro extremo del cable BIO.
► AS.JH: Ajuste JH en ON.
► Antes de iniciar el autoaprendizaje, elimine todas las restricciones de acceso a los pisos.
– Los pisos con restricciones de acceso no se incluyen durante el autoaprendizaje.
► HMI: Mueva la cabina a un piso donde sea posible acceder al gabinete de control.
HMI: Comandos → Llamada de cabina → Piso → Lado de entrada → OK.
► AS.SCMAIN.HMI: Presione el botón de reinicio.
- El proceso de escaneo se detiene: la información del escaneo desaparece de la cuarta línea de la HMI.
► HMI: Inicie el proceso de autoaprendizaje.
HMI: Comandos → Teach-in → Teach-in LOP → ON → OK.
- La puerta de la cabina se abre y permanece abierta.
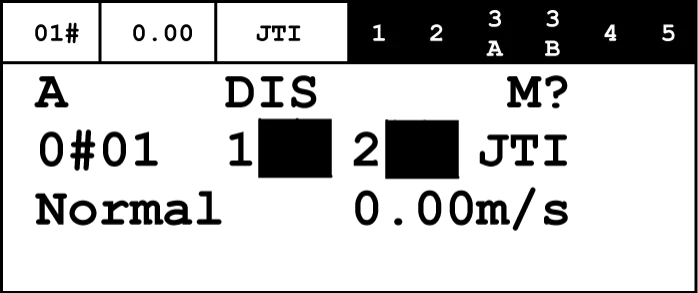
► HMI: Introduzca la llamada de cabina del piso más bajo que requiera el autoaprendizaje LIP.
HMI: ESC+OK → Piso → Lado de entrada → OK.
La cabina se desplaza a ese piso.
► Cabina: El elevador abre la puerta de la cabina:
– Si se utiliza el control de apertura selectiva de puertas: abre la puerta de la cabina del lado de entrada para la llamada de cabina.
– Si se utiliza el control de apertura paralela de puertas: abre la primera puerta de la cabina del lado de entrada.
► Después de que la puerta de la cabina aparezca como abierta en la HMI, mantenga presionado el botón durante 12 segundos o menos hasta obtener las siguientes indicaciones:
– La luz indicadora del botón se enciende durante aproximadamente tres segundos.
– La flecha de recorrido preseleccionado del LIP también se enciende durante tres segundos.
► LIP: Identifica el LIP por piso y por los permisos de acceso proporcionados.
► Retire el LIP e instale uno nuevo.
► HMI: Si hay una segunda entrada disponible, introduzca otra llamada de cabina en el mismo piso:
– Si se utiliza el control de apertura selectiva de puertas, diríjase al otro lado de entrada.
– Si se utiliza el control de apertura paralela de puertas, diríjase al primer lado de entrada.
HMI: ESC+OK → Piso → Lado de entrada → OK.
► Repita el mismo proceso hasta que todos los LIP hayan completado el autoaprendizaje y puedan reconocer el piso y el lado de entrada.
► HMI: Después de completar este proceso, detenga el modo de autoaprendizaje.
HMI: Comandos → Teach-in → Teach-in LOP → OFF → OK.
► LIP: Instale el LIP en el piso designado y acceda nuevamente para conectarlo al bus.
► AS.SCMAIN.HMI: Presione el botón de reinicio.
- El proceso de escaneo se detiene: la información del escaneo desaparece de la cuarta línea de la HMI.
► HMI: Guarde la configuración en la PCBA periférica.
HMI: Comandos → FreezeNodeTr → OK.
► HMI: Compruebe los resultados de los pasos completados.
El segmento LCD superior izquierdo no debe mostrar " " (campo vacío) ni "!".
► Cabina: Diríjase a cada piso y asegúrese de que:
– Todas las llamadas de piso/estación hayan sido aceptadas.
– El indicador de ubicación y la flecha de dirección preseleccionada (si existe) funcionen correctamente.
4. Depuración de nodos LIP con LOP compartidos
Este capítulo cubre pasos operativos adicionales que deben completarse antes del proceso de puesta en servicio de los nodos cuando dos elevadores utilizan el mismo LOP.
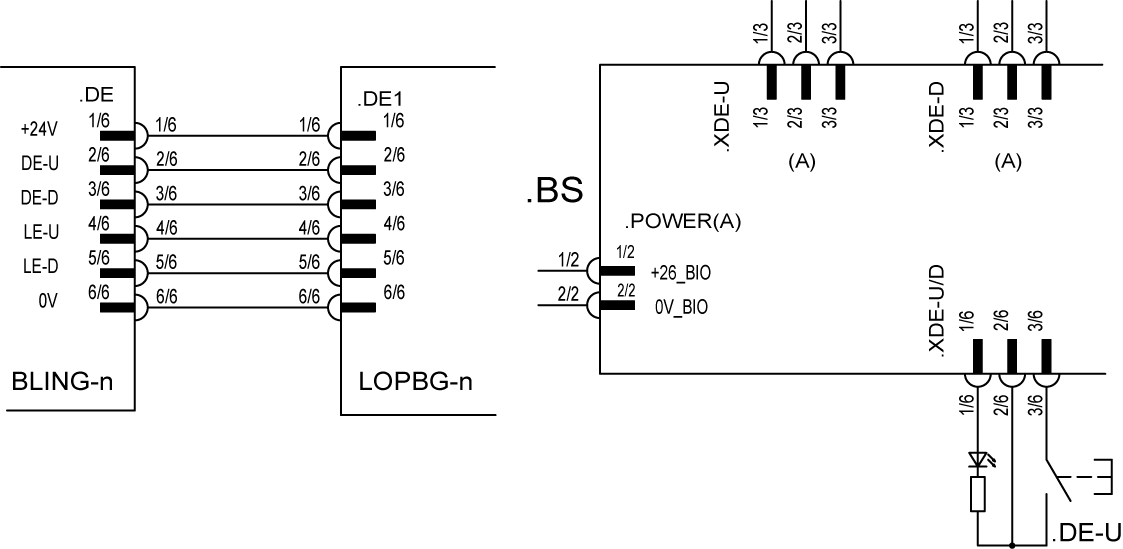
► Determine qué elevador tiene un nodo conectado a:
– El conector DE1 de la PCBA LOPBG (FI GS), o
– El conector A-XDE-D/U de la PCBA BS (periférico de terceros).
► Identifique el elevador A.
► Identifique el otro elevador que comparte la barra de llamadas como elevador B.
► Elevador A: Ajuste JH en ON.
► Elevador B: Ajuste JH en OFF.
– Si no se puede desconectar el interruptor principal, desconecte el conector SCMAIN.LOP del elevador B.
► Complete el proceso de autoaprendizaje del elevador A, como se muestra en "Depuración del bus BIO para periféricos de piso".
► Asegúrese de que la barra de llamadas de piso del elevador A funcione correctamente.
► Elevador A: Ajuste JH en OFF.
– Si no se puede desconectar el interruptor principal, desconecte el conector SCMAIN.LOP del elevador A.
► Elevador B: Ajuste JH en ON.
► Complete el proceso de autoaprendizaje del elevador B, como se muestra en "Depuración del bus BIO de los periféricos de piso/estación".
► Asegúrese de que el botón de llamada de piso del elevador B funcione correctamente.
► Elevador A: Ajuste JH en ON.
– Si no se puede conectar el interruptor principal, inserte SCMAIN.LOP en el elevador A.
5. Depuración del nodo del bus CAN
► Todos los CDP de los pisos: Asegúrese de que el bus del vestíbulo del CDP esté conectado al conector CAN de la PCBA.
► Todos los CDP de los pisos: Asegúrese de que la PCBA del CDP tenga las siguientes configuraciones:
– Los ajustes del interruptor giratorio de posición alta (dígito de las decenas) y del interruptor giratorio de posición baja (dígito de las unidades) son coherentes con el nivel del piso.
– El ajuste del interruptor SZ es coherente con el lado de entrada.
– El interruptor terminal está ajustado en OFF.
► Todos los ZRTL de piso: Asegúrese de que el ZRTL no esté conectado al bus del vestíbulo del conector CAN de la PCBA.
► Todos los ZRTL de piso: Asegúrese de que el interruptor terminal del ZRTL esté ajustado en ON en las siguientes terminales:
– El lado de entrada frontal del piso inferior, en elevadores con un solo lado de entrada.
– El lado de entrada posterior del piso superior, en elevadores con dos lados de entrada.
► Asegúrese de que todos los demás interruptores terminales de los ZRTL estén ajustados en OFF.
► Todos los BIB de piso (Building Interface Boxes): Asegúrese de que la PCBA CANGIO tenga los siguientes ajustes:
– Ajuste el interruptor giratorio de ID de nodo en una posición diferente (0 a F) en cada tarjeta.
– Ajuste el interruptor de velocidad en baudios en 50.
– Ajuste el interruptor TERM en todas las PCBA en OFF.
Puede haber un máximo de 16 PCBA CANGIO.
► AS.JH: Ajuste JH en OFF.
► AS.SCMAIN.CANL: Inserte el conector CANL.
► AS.JH: Ajuste JH en ON.
El proceso de escaneo se detiene: La información del escaneo desaparece de la cuarta línea de la HMI.
► HMI: Inicie el proceso de configuración de entradas/salidas.
HMI: Comando → Función de programación de IO → OK.
- Muestra una lista desplegable de todos los tipos de PCBA, que contiene entradas/salidas configurables.
► HMI: Asegúrese de que CANGIO esté disponible.
- No programe las funciones de IO en este momento.
► HMI: Ponga el elevador en modo de servicio reservado.
HMI: Comandos → Servicios → JRV → ON → OK.
► HMI: Introduzca la llamada desde la cabina para el piso donde se encuentra la entrada de la cabina.
HMI: ESC+OK → Piso → Lado de entrada → OK.
► Cabina: Proceda a cada piso y asegúrese de lo siguiente:
– Inserte el ZRTL correspondiente.
– Póngalo en servicio como se muestra en K 604085.
► AS.SCMAIN.HMI: Presione el botón de reinicio.
- El proceso de escaneo se detiene: La información del escaneo desaparece de la cuarta línea de la HMI.
► HMI: Guarde la configuración en la PCBA periférica.
HMI: Comandos → FreezeNodeTr → OK.
► HMI: Verifique los resultados de los pasos completados.
El segmento superior izquierdo de la pantalla LCD muestra "!".
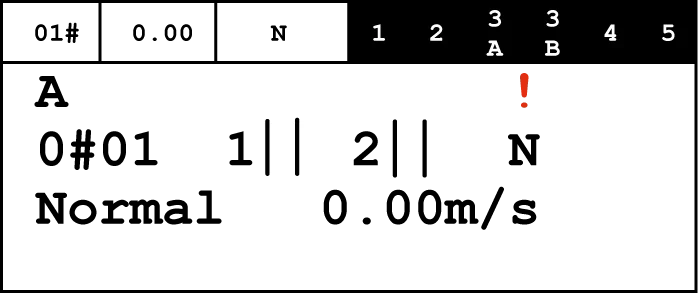
► Cabina: Proceda a cada piso para asegurarse de que el ZRTL y el CDP funcionen correctamente.