
Bus della stazione di piano
1. Preparazione del bus di stazione
1.1 Esistono due tipi di sistemi bus di stazione:
① Bus BIO: utilizzato negli ascensori KA, KS e PI per collegare i seguenti dispositivi:
- LIP e LOP FIGS
- Interfacce periferiche di terze parti LCUM e LCUX
- Pannello di manutenzione RESG
- Interfaccia dell'edificio BIOGIO.
② Bus CAN: utilizzato negli ascensori M10 per collegare i seguenti dispositivi:
- Terminale ZL3
- Pannello di piano della cabina (CDP)
- Interfaccia dell'edificio e CANGIO.
1.2 Cancellazione dei nodi BIO
La funzione Cancellazione dei nodi BIO viene utilizzata per avviare l'autoapprendimento dal nodo originale. Questa funzione rimuove la configurazione di
tutti i nodi collegati al bus BIO.
HMI: Comandi → Cancella nodi BIO
► AS.JH: impostare JH su OFF.
► Su ogni piano: assicurarsi che il bus di piano sia collegato a:
– LOP.XBIO
– LIP.XBIO
– GIO.XBIO
► Scatola dell'interfaccia dell'edificio: assicurarsi che le schede PCBA BIOGIO (fino a tre unità) abbiano impostazioni diverse degli interruttori CFG.
| Nome hardware | Nome software | CFG1 | CFG2 |
| GIO1 | E9 | OFF | ON |
| GIO2 | EA | ON | OFF |
| GIO3 | EB | ON | ON |
2. Messa a punto delle periferiche di stazione del bus BIO
► AS.JH: impostare JH su ON.
► Prima di avviare l'autoapprendimento, rimuovere tutte le limitazioni di accesso ai piani.
- I piani con limitazioni di accesso non vengono inclusi durante l'autoapprendimento.
► HMI: chiamare l'ascensore al piano in cui si trova l'armadio di comando.
HMI: Comandi → Chiamata cabina → Piano → Lato di ingresso → OK.
► AS.SCMAIN.HMI: premere il pulsante di reset.
- Il processo di scansione si interrompe: le informazioni sulla scansione scompaiono dalla quarta riga dell'HMI.
► HMI: avviare il processo di autoapprendimento LOP.
HMI: Comandi → Apprendimento LOP → ON → OK.
- La porta della cabina si apre e rimane aperta.
- Display HMI:
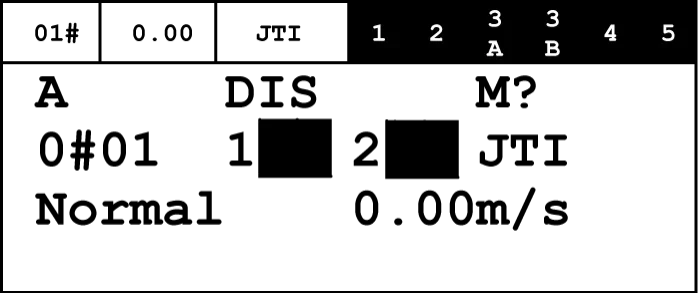
- Durante il periodo di autoapprendimento, viene registrata una sola chiamata cabina per corsa.
- Se viene effettuata una chiamata a un piano senza ingresso dell'ascensore, l'ascensore arriverà a quel piano, ma la porta della cabina non si aprirà. Per apprendere il LOP sul lato dell'ingresso posteriore con la porta posteriore aperta, immettere una nuova chiamata cabina allo stesso piano.
► Cabina: entrare nella cabina.
► CAR.COP: chiamare l'ascensore dall'interno della cabina fino al piano più basso.
– La cabina si sposta al piano terra.
► Cabina: la porta della cabina dell'ascensore si apre.
– Se si utilizza il controllo dell'apertura selettiva delle porte: apre la porta della cabina sul lato di ingresso per entrare nella cabina e chiamare l'ascensore.
– Se si utilizza il controllo dell'apertura parallela delle porte: apre la prima porta della cabina sul lato di ingresso.
► Cabina: uscire dalla cabina entro 12 secondi dalla completa apertura della porta della cabina.
► Se è presente un solo pulsante, tenere premuto il pulsante di chiamata al piano o l'unico pulsante disponibile finché non si ricevono le seguenti indicazioni:
– COP emette tre segnali acustici.
– Le spie degli indicatori o le frecce di marcia preselezionate su entrambi i pulsanti di chiamata al piano si illuminano per circa tre secondi.
– Se al piano è presente un LCUX, COP emetterà altri due segnali acustici.
► Cabina: entrare nella cabina.
► CAR.COP: immettere la chiamata cabina:
Verso l'altro lato dello stesso piano:
– Se si utilizza il controllo dell'apertura selettiva delle porte, verso l'altro lato di ingresso dello stesso piano.
– Se si utilizza il controllo dell'apertura parallela delle porte, verso lo stesso piano.
Verso il piano adiacente successivo.
► Eseguire gli stessi passaggi finché l'autoapprendimento non include tutte le periferiche.
► Cabina: procedere fino al piano più vicino all'armadio di comando.
► HMI: arrestare la modalità di autoapprendimento LOP.
HMI: Comandi → Apprendimento LOP → OFF → OK.
► AS.SCMAIN.HMI: premere il pulsante di reset.
- Il processo di scansione si interrompe: le informazioni sulla scansione scompaiono dalla quarta riga dell'HMI.
► HMI: salvare la configurazione sulla PCBA periferica.
HMI: Comandi → FreezeNodeTr → OK.
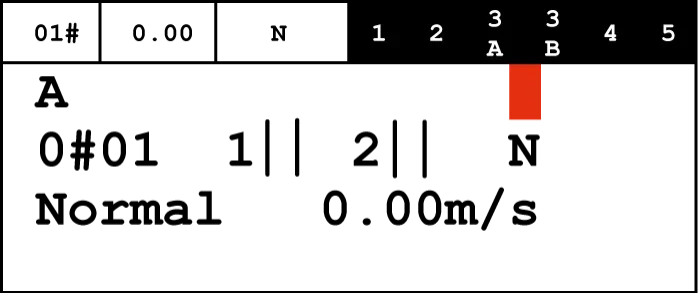
► HMI: verificare i risultati dei passaggi completati.
Il segmento LCD in alto a sinistra deve visualizzare un campo vuoto (" ") oppure un punto esclamativo (!").
| Simbolo | Stato | Spiegazione |
| ? | ON | Il congelamento non è ancora completato. |
| ? | Lampeggiante | Eseguire il comando di congelamento |
| ! | ON | Il comando di congelamento è stato completato e sono presenti modifiche rispetto a quello precedente. |
| ! | Lampeggiante | Il comando di congelamento non è riuscito. |
| Nessuno | - | Il comando di congelamento è stato completato e non sono presenti modifiche rispetto all'ultimo. |
► Cabina: procedere a ogni piano e assicurarsi che:
– Tutti i pulsanti di chiamata al piano funzionino correttamente.
– Tutti gli indicatori di posizione e le frecce direzionali funzionino correttamente.
3. Messa a punto dei nodi LIP senza LOP
Questo capitolo descrive un approccio alternativo rispetto al capitolo precedente. Utilizzare queste informazioni se l'ascensore dispone di LIP ma non di LOP.
L'autoapprendimento dei nodi LIP viene eseguito in una sala server o vicino a un armadio di comando in una sala server. I nodi vengono collegati al bus uno alla volta tramite cavi di autoapprendimento LIP. Questa è una funzione opzionale. Il cavo collega il LIP a SCMAIN.LOP.
► AS: Impostare JH su OFF.
► AS.SCMAIN.LOP: Scollegare il connettore LOP dal cablaggio del vano.
► Spostare tutti i LIP nell'armadio di comando.
► Nella scatola di interfaccia dell'edificio: assicurarsi che gli interruttori CFG della BIOGIO PCBA (fino a tre unità) siano impostati su valori diversi, come mostrato di seguito:
| Nome hardware | Nome software | CFG1 | CFG2 |
| GIO1 | E9 | OFF | ON |
| GIO2 | EA | ON | OFF |
| GIO3 | EB | ON | ON |
► Spostarsi nell'armadio di comando.
► Selezionare uno dei LIP e collegarlo all'interruttore a pulsante in LIP.DE-U, fornito come componente del "LIP Self-Learning Cable Kit". Questo kit viene fornito con l'armadio di comando.
► Collegare il LIP al cavo BIO, anch'esso componente dello stesso kit.
► AS.SCMAIN.LOP: Inserire l'altra estremità del cavo BIO.
► AS.JH: Impostare JH su ON.
► Prima di avviare l'autoapprendimento, rimuovere tutte le restrizioni di accesso ai piani.
– I piani con restrizioni di accesso non vengono inclusi durante l'autoapprendimento.
► HMI: Spostare la cabina a un piano dal quale sia possibile accedere all'armadio di comando.
HMI: Comandi → Chiamata cabina → Piano → Lato di ingresso → OK.
► AS.SCMAIN.HMI: Premere il pulsante di reset.
- Il processo di scansione si arresta: le informazioni sulla scansione scompaiono dalla quarta riga dell'HMI.
► HMI: Avviare il processo di autoapprendimento.
HMI: Comandi → Teach-in → Teach-in LOP → ON → OK.
- La porta della cabina si apre e rimane aperta.
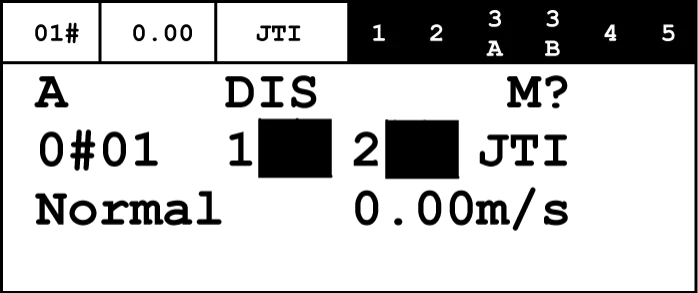
► HMI: Inserire la chiamata cabina al piano più basso che richiede l'autoapprendimento del LIP.
HMI: ESC+OK → Piano → Lato di ingresso → OK.
La cabina si sposta a quel piano.
► Cabina: l'ascensore apre la porta della cabina:
– Se è presente il controllo dell'apertura selettiva delle porte: apre la porta della cabina sul lato di ingresso della chiamata cabina.
– Se è presente il controllo dell'apertura parallela delle porte: apre la prima porta della cabina sul lato di ingresso.
► Dopo che la porta della cabina viene visualizzata come aperta sull'HMI, tenere premuto il pulsante per 12 secondi o meno finché non si ottengono le seguenti indicazioni:
– La spia del pulsante si illumina per circa tre secondi.
– Anche la freccia di marcia della preselezione del LIP si illumina per tre secondi.
► LIP: identifica il LIP in base al piano e alle autorizzazioni di accesso fornite.
► Rimuovere il LIP e installarne uno nuovo.
► HMI: Se è disponibile un secondo accesso, inserire un'altra chiamata cabina sullo stesso piano:
– Se viene utilizzato il controllo dell'apertura selettiva delle porte, procedere verso l'altro lato di ingresso.
– Se viene utilizzato il controllo dell'apertura parallela delle porte, procedere verso il primo lato di ingresso.
HMI: ESC+OK → Piano → Lato di ingresso → OK.
► Ripetere lo stesso processo finché tutti i LIP non hanno completato l'autoapprendimento e sono in grado di riconoscere il piano e il lato di ingresso.
► HMI: Al termine di questo processo, arrestare la modalità di autoapprendimento.
HMI: Comandi → Teach-in → Teach-in LOP → OFF → OK.
► LIP: Installare il LIP al piano designato e accedervi nuovamente per collegarlo al bus.
► AS.SCMAIN.HMI: Premere il pulsante di reset.
- Il processo di scansione si arresta: le informazioni sulla scansione scompaiono dalla quarta riga dell'HMI.
► HMI: Salvare la configurazione sulla PCBA periferica.
HMI: Comandi → FreezeNodeTr → OK.
► HMI: Controllare i risultati dei passaggi completati.
Il segmento LCD in alto a sinistra non deve visualizzare " " (campo vuoto) né "!".
► Cabina: procedere a ciascun piano e assicurarsi che:
– Tutte le chiamate di piano/stazione siano state accettate.
– L'indicatore di posizione e la freccia della direzione preselezionata (se presente) funzionino correttamente.
4. Debug dei nodi LIP con LOP condivisi
Questo capitolo descrive ulteriori operazioni che devono essere completate prima del processo di messa in servizio dei nodi quando due ascensori utilizzano lo stesso LOP.
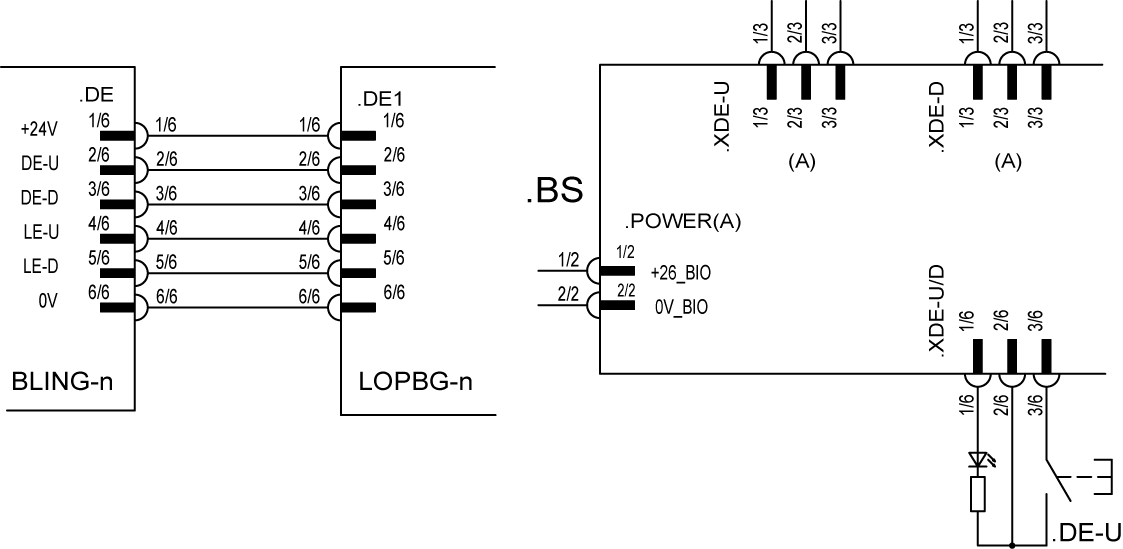
► Determinare quale ascensore ha un nodo collegato a:
– Il connettore DE1 sulla PCBA LOPBG (FI GS), oppure
– Il connettore A-XDE-D/U sulla PCBA BS (periferica di terze parti).
► Identificare l'ascensore A.
► Identificare l'altro ascensore che condivide la pulsantiera di chiamata come ascensore B.
► Ascensore A: impostare JH su ON.
► Ascensore B: impostare JH su OFF.
– Se non è possibile scollegare l'interruttore principale, scollegare il connettore SCMAIN.LOP dall'ascensore B.
► Completare il processo di autoapprendimento per l'ascensore A, come mostrato in "BIO Bus Debugging for Hall Peripherals".
► Assicurarsi che la pulsantiera delle chiamate di piano dell'ascensore A funzioni correttamente.
► Ascensore A: impostare JH su OFF.
– Se non è possibile scollegare l'interruttore principale, scollegare il connettore SCMAIN.LOP dall'ascensore A.
► Ascensore B: impostare JH su ON.
► Completare il processo di autoapprendimento dell'ascensore B, come mostrato in "BIO Bus Debugging of Hall/Station Peripherals".
► Assicurarsi che il pulsante di chiamata di piano dell'ascensore B funzioni correttamente.
► Ascensore A: impostare JH su ON.
– Se non è possibile collegare l'interruttore principale, inserire SCMAIN.LOP nell'ascensore A.
5. Debug del nodo del bus CAN
► Tutti i CDP di piano: assicurarsi che il bus di piano del CDP sia collegato al connettore CAN della PCBA.
► Tutti i CDP di piano: assicurarsi che la PCBA del CDP disponga delle seguenti impostazioni:
– Le impostazioni del commutatore rotativo in posizione alta (cifra delle decine) e del commutatore rotativo in posizione bassa (cifra delle unità) sono coerenti con il livello del piano.
– L'impostazione del commutatore SZ è coerente con il lato di ingresso.
– Il commutatore terminale è impostato su OFF.
► Tutti gli ZRTL di piano: assicurarsi che lo ZRTL non sia collegato al bus lobby del connettore CAN della PCBA.
► Tutti gli ZRTL di piano: assicurarsi che il commutatore terminale dello ZRTL sia impostato su ON nei seguenti terminali:
– Lato di ingresso anteriore del piano più basso, negli ascensori con un solo lato di ingresso.
– Lato di ingresso posteriore del piano più alto, negli ascensori con due lati di ingresso.
► Assicurarsi che tutti gli altri commutatori terminali ZRTL siano impostati su OFF.
► Tutti i BIB di piano (Building Interface Boxes): assicurarsi che la PCBA CANGIO abbia le seguenti impostazioni:
– Impostare il commutatore rotativo dell'ID del nodo su una posizione diversa (da 0 a F) su ciascuna scheda.
– Impostare il commutatore della velocità di trasmissione su 50.
– Impostare il commutatore TERM su OFF su tutte le PCBA.
È possibile utilizzare un massimo di 16 PCBA CANGIO.
► AS.JH: impostare JH su OFF.
► AS.SCMAIN.CANL: inserire il connettore CANL.
► AS.JH: impostare JH su ON.
Il processo di scansione si interrompe: le informazioni di scansione scompaiono dalla quarta riga dell'HMI.
► HMI: avviare il processo di configurazione degli ingressi/uscite.
HMI: Comando → Funzione Programma IO → OK.
- Visualizza un elenco a discesa di tutti i tipi di PCBA, contenenti ingressi/uscite configurabili.
► HMI: assicurarsi che CANGIO sia disponibile.
- Non programmare le funzioni IO in questa fase.
► HMI: mettere l'ascensore in modalità di servizio riservato.
HMI: Comandi → Servizi → JRV → ON → OK.
► HMI: inserire la chiamata in cabina per il piano in cui si trova l'ingresso della cabina.
HMI: ESC+OK → Piano → Lato di ingresso → OK.
► Cabina: procedere a ciascun piano e assicurarsi di quanto segue:
– Inserire lo ZRTL pertinente.
– Metterlo in servizio come illustrato in K 604085.
► AS.SCMAIN.HMI: premere il pulsante di reset.
- Il processo di scansione si interrompe: le informazioni di scansione scompaiono dalla quarta riga dell'HMI.
► HMI: salvare la configurazione nella PCBA periferica.
HMI: Comandi → FreezeNodeTr → OK.
► HMI: controllare i risultati dei passaggi completati.
Il segmento LCD superiore sinistro visualizza "!".
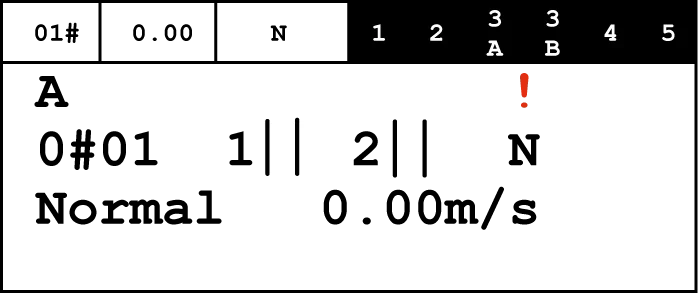
► Cabina: procedere a ciascun piano per assicurarsi che ZRTL e CDP funzionino correttamente.