
Barra de estação de desembarque
1. PreparAração da barra de estação
1.1 Existem dois tipos de sistemas de barra de estação:
① Barra BIO: Usada em elevadores KA, KS e PI para conectar os seguintes dispositivos:
- LIP e LOP FIGS
- Interfaces periféricas de terceiros LCUM e LCUX
- Painel de manutenção RESG
- Interface predial BIOGIO.
② Barra CAN: Usada em elevadores M10 para conectar os seguintes dispositivos:
- Terminal ZL3
- Painel de pavimento de destino da cabina (CDP)
- Interface predial e CANGIO.
1.2 Limpar nós BIO
A função Limpar nós BIO é usada para iniciar o autoaprendizado a partir do nó original. Essa função remove a configuração de
todos os nós conectados à barra BIO.
HMI: Comandos → Limpar nós BIO
► AS.JH: Defina JH como OFF.
► Em cada pavimento: Certifique-se de que a barra do saguão esteja conectada a:
– LOP.XBIO
– LIP.XBIO
– GIO.XBIO
► Caixa da interface predial: Certifique-se de que as PCBA BIOGIO (até três unidades) tenham configurações diferentes dos interruptores CFG.
| Nome do hardware | Nome do software | CFG1 | CFG2 |
| GIO1 | E9 | OFF | ON |
| GIO2 | EA | ON | OFF |
| GIO3 | EB | ON | ON |
2. Depuração dos periféricos da estação da barra BIO
► AS.JH: Defina JH como ON.
► Antes de iniciar o autoaprendizado, remova todas as restrições de acesso aos pavimentos.
- Os pavimentos com restrições de acesso não são incluídos durante o autoaprendizado.
► HMI: Chame o elevador para o pavimento onde o gabinete de controle está localizado.
HMI: Comandos → Chamada da cabina → Pavimento → Lado de entrada → OK.
► AS.SCMAIN.HMI: Pressione o botão de reset.
- O processo de varredura é interrompido: as informações da varredura desaparecem da quarta linha da HMI.
► HMI: Inicie o processo de autoaprendizado do LOP.
HMI: Comandos → Autoaprendizado LOP → ON → OK.
- A porta da cabina abre e permanece aberta.
- Visor da HMI:
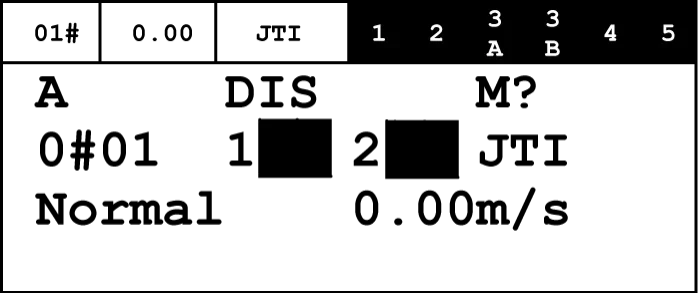
- Durante o período de autoaprendizado, apenas uma chamada da cabina é registrada por percurso.
- Se uma chamada for feita em um pavimento sem entrada de elevador, o elevador chegará a esse pavimento, mas a porta da cabina não abrirá. Para aprender o LOP no lado da entrada traseira com a porta traseira aberta, faça uma nova chamada da cabina no mesmo pavimento.
► Cabina: Entre na cabina.
► CAR.COP: De dentro da cabina, chame o elevador para o pavimento mais baixo.
– A cabina se desloca até o pavimento térreo.
► Cabina: A porta da cabina do elevador abre.
– Se estiver usando controle seletivo de abertura de portas: Abra a porta da cabina do lado de entrada para entrar na cabina e chamar o elevador.
– Se estiver usando controle paralelo de abertura de portas: Abra a primeira porta da cabina do lado de entrada.
► Cabina: Saia da cabina em até 12 segundos após a porta da cabina estar totalmente aberta.
► Se houver apenas um botão, pressione e mantenha pressionado o botão de chamada de pavimento ou o único botão disponível até receber as seguintes indicações:
– O COP emite três bipes.
– As luzes indicadoras ou as setas de movimento pré-selecionadas em ambos os botões de chamada de pavimento acendem por aproximadamente três segundos.
– Se houver um LCUX no pavimento, o COP emitirá mais dois bipes.
► Cabina: Entre na cabina.
► CAR.COP: Insira a chamada da cabina:
Para o outro lado do mesmo pavimento:
– Se estiver usando controle seletivo de abertura de portas, para o outro lado de entrada do mesmo pavimento.
– Se estiver usando controle paralelo de abertura de portas, para o mesmo pavimento.
Para o próximo pavimento adjacente.
► Execute as mesmas etapas até que o autoaprendizado inclua todos os dispositivos periféricos.
► Cabina: Prossiga até o pavimento mais próximo do gabinete de controle.
► HMI: Interrompa o modo de autoaprendizado do LOP.
HMI: Comandos → Autoaprendizado LOP → OFF → OK.
► AS.SCMAIN.HMI: Pressione o botão de reset.
- O processo de varredura é interrompido: as informações da varredura desaparecem da quarta linha da HMI.
► HMI: Salve a configuração na PCBA periférica.
HMI: Comandos → FreezeNodeTr → OK.
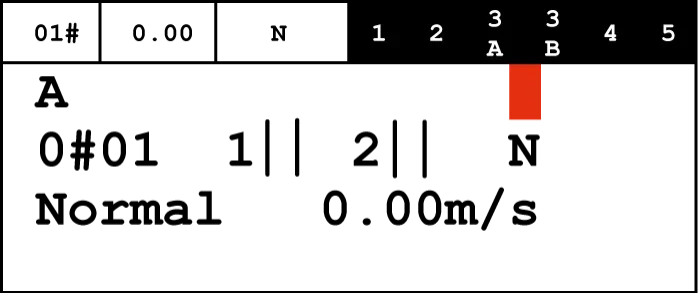
► HMI: Verifique os resultados das etapas concluídas.
O segmento LCD superior esquerdo deve exibir um campo vazio (" ") ou um ponto de exclamação (!").
| Marca | Estado | Explicação |
| ? | ON | O congelamento ainda não foi concluído. |
| ? | Piscando | Execute o comando de congelamento |
| ! | ON | O comando de congelamento foi concluído e há alterações em comparação com o anterior. |
| ! | Piscando | O comando de congelamento falhou. |
| Nenhuma | - | O comando de congelamento foi concluído e não há alterações em relação ao último. |
► Cabina: Prossiga até cada pavimento e certifique-se de que:
– Todos os botões de chamada de pavimento estejam funcionando corretamente.
– Todos os indicadores de localização e as setas direcionais estejam funcionando corretamente.
3. Depuração de nós LIP sem LOPs
Este capítulo apresenta uma abordagem alternativa em comparação com o capítulo anterior. Use estas informações se o elevador tiver LIPs, mas não tiver LOPs.
O autoaprendizado dos nós LIP é realizado em uma sala de servidores ou próximo a um gabinete de controle em uma sala de servidores. Os nós são conectados à barra um por um por meio de cabos de autoaprendizado LIP. Este é um recurso opcional. O cabo conecta o LIP ao SCMAIN.LOP.
► AS: Defina JH como OFF.
► AS.SCMAIN.LOP: Desconecte o conector LOP da fiação do poço.
► Mova todos os LIPs para o gabinete de controle.
► Na caixa de interface do edifício: certifique-se de que as chaves CFG da BIOGIO PCBA (até três unidades) estejam definidas com valores diferentes, conforme mostrado abaixo:
| Nome do hardware | Nome do software | CFG1 | CFG2 |
| GIO1 | E9 | OFF | ON |
| GIO2 | EA | ON | OFF |
| GIO3 | EB | ON | ON |
► Vá para o gabinete de controle.
► Selecione um dos LIPs e conecte-o ao botão de pressão em LIP.DE-U, fornecido como componente do "LIP Self-Learning Cable Kit". Esse kit é fornecido com o gabinete de controle.
► Conecte o LIP ao cabo BIO, que também é um componente do mesmo kit.
► AS.SCMAIN.LOP: Insira a outra extremidade do cabo BIO.
► AS.JH: Defina JH como ON.
► Antes de iniciar o autoaprendizado, remova todas as restrições de acesso aos andares.
– Os andares com restrições de acesso não são incluídos durante o autoaprendizado.
► HMI: Mova a cabina para um andar onde seja possível acessar o gabinete de controle.
HMI: Comandos → Chamada da cabina → Andar → Lado de entrada → OK.
► AS.SCMAIN.HMI: Pressione o botão de reset.
- O processo de varredura é interrompido: as informações da varredura desaparecem da quarta linha da HMI.
► HMI: Inicie o processo de autoaprendizado.
HMI: Comandos → Teach-in → LOP Teach-in → ON → OK.
- A porta da cabina se abre e permanece aberta.
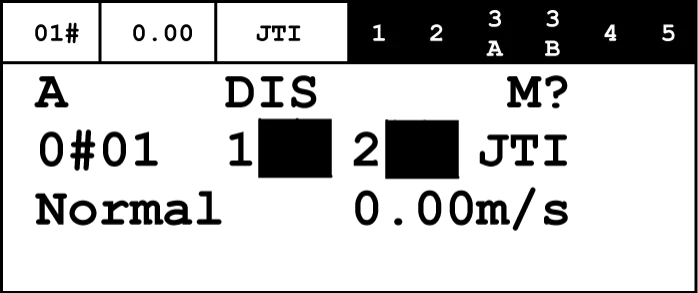
► HMI: Insira a chamada da cabina para o andar mais baixo que requer o autoaprendizado do LIP.
HMI: ESC+OK → Andar → Lado de entrada → OK.
A cabina se desloca até esse andar.
► Cabina: O elevador abre a porta da cabina:
– Se houver controle seletivo de abertura de portas: abre a porta da cabina do lado de entrada para a chamada da cabina.
– Se houver controle paralelo de abertura de portas: abre a primeira porta da cabina do lado de entrada.
► Depois que a porta da cabina for exibida como aberta na HMI, pressione e mantenha o botão pressionado por 12 segundos ou menos, até que as seguintes indicações sejam obtidas:
– A luz indicadora do botão acende por aproximadamente três segundos.
– A seta de funcionamento de pré-seleção do LIP também acende por três segundos.
► LIP: Identifica o LIP pelo andar e pelas permissões de acesso fornecidas.
► Remova o LIP e instale um novo.
► HMI: Se houver uma segunda entrada disponível, insira outra chamada da cabina no mesmo andar:
– Se for utilizado o controle seletivo de abertura de portas, prossiga para o outro lado de entrada.
– Se for utilizado o controle paralelo de abertura de portas, prossiga para o primeiro lado de entrada.
HMI: ESC+OK → Andar → EntrySide → OK.
► Repita o mesmo processo até que todos os LIPs tenham concluído o autoaprendizado e possam reconhecer o andar e o lado de entrada.
► HMI: Após concluir esse processo, interrompa o modo de autoaprendizado.
HMI: Comandos → Teach-in → LOP Teach-in → OFF → OK.
► LIP: Instale o LIP no andar designado e acesse-o novamente para conectá-lo ao barramento.
► AS.SCMAIN.HMI: Pressione o botão de reset.
- O processo de varredura é interrompido: as informações da varredura desaparecem da quarta linha da HMI.
► HMI: Salve a configuração na PCBA periférica.
HMI: Comandos → FreezeNodeTr → OK.
► HMI: Verifique os resultados das etapas concluídas.
O segmento LCD superior esquerdo não deve exibir " " (campo vazio) nem "!".
► Cabina: Prossiga para cada andar e certifique-se de que:
– Todas as chamadas de hall/estação tenham sido aceitas.
– O indicador de localização e a seta de direção pré-selecionada (se houver) estejam funcionando corretamente.
4. Depuração de nós LIP com LOPs compartilhados
Este capítulo aborda etapas operacionais adicionais que precisam ser concluídas antes do processo de comissionamento dos nós, quando dois elevadores utilizam o mesmo LOP.
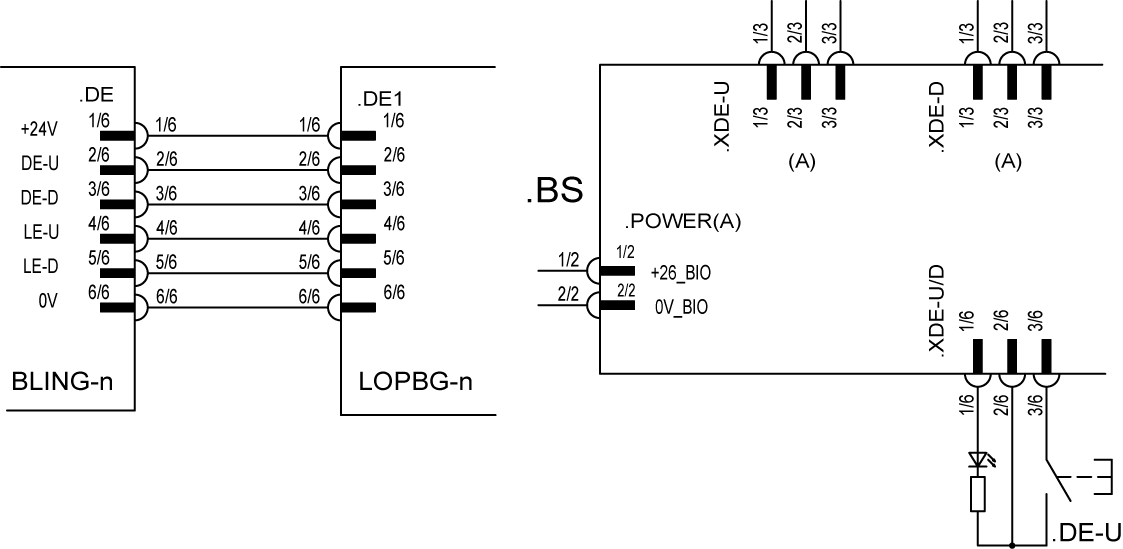
► Determine qual elevador tem um nó conectado a:
– O conector DE1 na PCBA LOPBG (FI GS), ou
– O conector A-XDE-D/U na PCBA BS (periférico de terceiros).
► Identifique o elevador A.
► Identifique o outro elevador que compartilha a barra de chamadas como elevador B.
► Elevador A: Defina JH como ON.
► Elevador B: Defina JH como OFF.
– Se não for possível desconectar a chave principal, desconecte o conector SCMAIN.LOP do elevador B.
► Conclua o processo de autoaprendizado do elevador A, conforme mostrado em "BIO Bus Debugging for Hall Peripherals".
► Certifique-se de que a barra de chamadas de hall do elevador A esteja funcionando corretamente.
► Elevador A: Defina JH como OFF.
– Se não for possível desconectar a chave principal, desconecte o conector SCMAIN.LOP do elevador A.
► Elevador B: Defina JH como ON.
► Conclua o processo de autoaprendizado do elevador B, conforme mostrado em "BIO Bus Debugging of Hall/Station Peripherals".
► Certifique-se de que o botão de chamada de hall do elevador B esteja funcionando corretamente.
► Elevador A: Defina JH como ON.
– Se não for possível conectar a chave principal, insira o SCMAIN.LOP no elevador A.
5. Depuração do nó do barramento CAN
► Todos os CDPs de andar: Certifique-se de que o barramento de hall do CDP esteja conectado ao conector CAN da PCBA.
► Todos os CDPs de andar: Certifique-se de que a PCBA do CDP tenha as seguintes configurações:
– As configurações do seletor rotativo de posição alta (dígito das dezenas) e do seletor rotativo de posição baixa (dígito das unidades) são consistentes com o nível do andar.
– A configuração do seletor SZ é consistente com o lado de entrada.
– O seletor de terminação está configurado como OFF.
► Todos os ZRTLs dos andares: Certifique-se de que o ZRTL não esteja conectado ao barramento do lobby do conector CAN da PCBA.
► Todos os ZRTLs dos andares: Certifique-se de que o seletor de terminação do ZRTL esteja configurado como ON nos seguintes terminais:
– No lado da entrada frontal do andar inferior, em elevadores com apenas um lado de entrada.
– No lado da entrada traseira do andar superior, em elevadores com dois lados de entrada.
► Certifique-se de que todos os outros seletores de terminação dos ZRTLs estejam configurados como OFF.
► Todos os BIBs dos andares (Building Interface Boxes): Certifique-se de que a PCBA CANGIO tenha as seguintes configurações:
– Configure o seletor rotativo de ID do nó em uma posição diferente (0 a F) em cada placa.
– Configure o seletor de taxa de transmissão como 50.
– Configure o seletor TERM como OFF em todas as PCBAs.
Pode haver no máximo 16 PCBAs CANGIO.
► AS.JH: Configure JH como OFF.
► AS.SCMAIN.CANL: Insira o conector CANL.
► AS.JH: Configure JH como ON.
O processo de varredura é interrompido: as informações da varredura desaparecem da quarta linha da HMI.
► HMI: Inicie o processo de configuração de entrada/saída.
HMI: Comando → Função Program IO → OK.
- Exibe uma lista suspensa de todos os tipos de PCBA que contêm entradas/saídas configuráveis.
► HMI: Certifique-se de que CANGIO esteja disponível.
- Não programe as funções de IO neste momento.
► HMI: Coloque o elevador no modo de serviço reservado.
HMI: Comandos → Serviços → JRV → ON → OK.
► HMI: Insira a chamada de cabine para o andar onde a entrada da cabine está localizada.
HMI: ESC+OK → Andar → Lado de entrada → OK.
► Cabine: Prossiga para cada andar e certifique-se de que:
– Insira o ZRTL correspondente.
– Coloque-o em operação conforme mostrado em K 604085.
► AS.SCMAIN.HMI: Pressione o botão de reset.
- O processo de varredura é interrompido: as informações da varredura desaparecem da quarta linha da HMI.
► HMI: Salve a configuração na PCBA periférica.
HMI: Comandos → FreezeNodeTr → OK.
► HMI: Verifique os resultados das etapas concluídas.
O segmento superior esquerdo do LCD exibe "!".
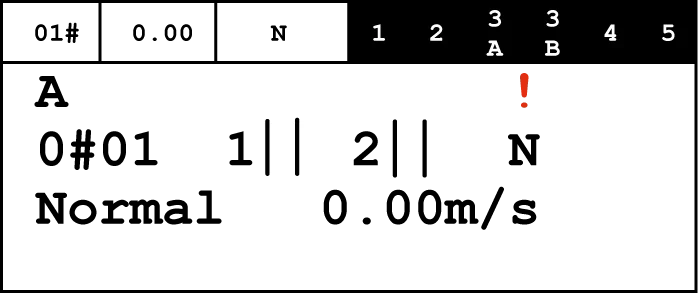
► Cabine: Prossiga para cada andar para garantir que o ZRTL e o CDP estejam funcionando corretamente.