
1 Visão geral dos sistemas de comunicação de elevadores
Os circuitos de comunicação de elevadores (OR) garantem a troca confiável de dados entre componentes críticos, impactando diretamente a segurança e a eficiência operacional. Este guia aborda o barramento CAN e os protocolos da série RS, oferecendo informações técnicas para manutenção e estratégias de solução de problemas otimizadas para SEO.
1.1 Sistema de barramento CAN
Principais recursos
-
Topologia: Rede de barramento multinó que suporta comunicação full-duplex.
-
PadrArões elétricos:
-
Sinalização diferencial: Cabos de par trançado CAN_H (Alto) e CAN_L (Baixo) para imunidade a ruídos.
-
Níveis de tensão: Dominante (CAN_H=3.5V, CAN_L=1.5V) versus Recessivo (CAN_H=2.5V, CAN_L=2.5V).
-
-
Mecanismo de prioridade:
-
Valores de ID menores = Maior prioridade (por exemplo, ID 0 > ID 100).
-
Resolução de colisões por meio da retirada automática do nó.
-
Aplicações
-
Monitoramento de segurança em tempo real
-
Coordenação do controle de grupo
-
Transmissão de códigos de falha
Especificações de cabeamento
| Tipo de cabo | Código de cores | Resistor de terminação | Comprimento máx. |
|---|---|---|---|
| Par trançado blindado | CAN_H: Amarelo | 120Ω (Ambas as extremidades) | 40m |
| CAN_L: Verde |
1.2 Protocolos de comunicação da série RS
Comparação de protocolos
| Protocolo | Modo | Velocidade | Nós | Imunidade a ruídos |
|---|---|---|---|---|
| RS-232 | Ponto a ponto | 115.2 kbps | 2 | Baixa |
| RS-485 | Multiderivação | 10 Mbps | 32 | Alta |
Principais usos
-
RS-485: Sistemas de chamadas de pavimento, retorno do status da cabine.
-
RS-232: Interfaces de computadores de manutenção.
Diretrizes de instalação
-
Use cabos trançados blindados (AWG22 ou mais espessos).
-
Faça a terminação das extremidades do barramento com resistores de 120Ω.
-
Evite topologias em estrela; priorize conexões em cadeia.
1.3 Arquitetura de comunicação do elevador
Quatro subsistemas principais
-
Controle de grupo: Coordena vários elevadores por meio do barramento CAN.
-
Sistemas da cabine: Gerencia comandos internos por meio do RS-485.
-
Estações de pavimento: Gerencia chamadas externas; requer caixa de energias de pavimento (H10-H20).
-
Funções auxiliares: Acesso de bombeiros, monitoramento remoto.
Gerenciamento de energia
| Cenário | Solução | Dicas de configuração |
|---|---|---|
| >20 nós de pavimento | Alimentação dupla (H20A/H20B) | Equilibrar a carga (≤15 nós/grupo) |
| Longa distância (>50m) | Repetidores de sinal | Instalar a cada 40m |
| Ambientes com alta EMI | Filtros de ferrite | Fixar nas extremidades do barramento |
1.4 Guia de solução de problemas
-
Verificações básicas:
-
Meça a tensão do barramento (CAN: 2.5-3.5V; RS-485: ±1.5-5V).
-
Verifique os resistores de terminação (120Ω para CAN/RS-485).
-
-
Análise de sinal:
-
Use um osciloscópio para detectar distorções na forma de onda.
-
Monitore a carga do barramento CAN (<70% recomendado).
-
-
Teste de isolamento:
-
Desconecte os nós para identificar segmentos defeituosos.
-
Substitua os componentes suspeitos (por exemplo, caixas de energia de pavimento).
-
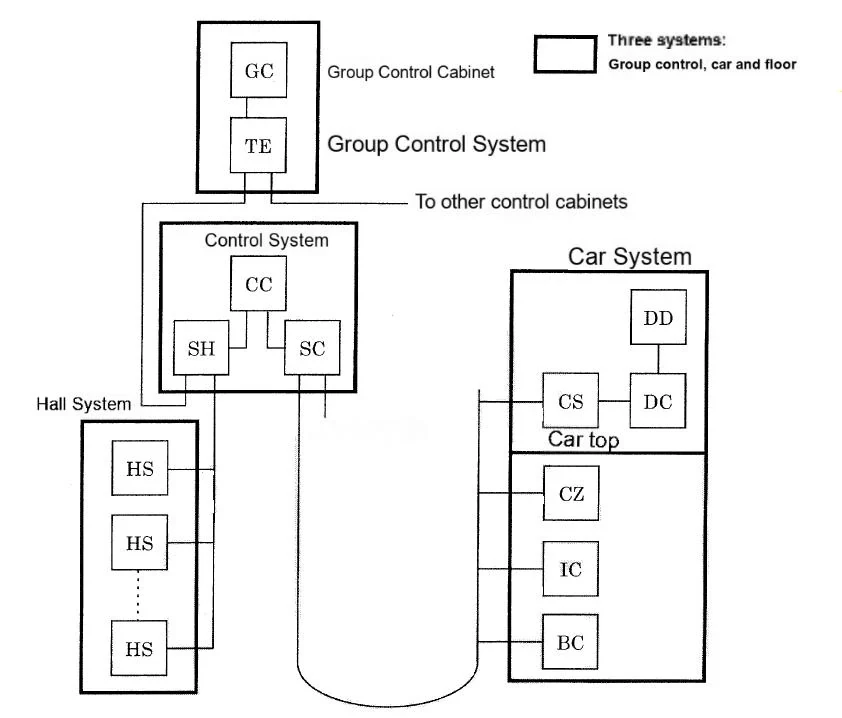
Figura 1: Diagrama do sistema de comunicação do elevador
2 Etapas gerais para solução de problemas
As falhas de comunicação nos sistemas de elevadores podem se manifestar de várias formas, mas seguir uma abordagem estruturada garante um diagnóstico e uma resolução eficientes. Abaixo estão etapas otimizadas para identificar e resolver problemas nos circuitos OR, adaptadas para SEO e clareza técnica.
2.1 Identifique o barramento de comunicação defeituoso por meio dos códigos de erro da placa P1
Ações principais:
-
Verifique os códigos da placa P1:
-
Sistemas antigos: Códigos genéricos (por exemplo, "E30" para erros de comunicação).
-
Sistemas modernos: Códigos detalhados (por exemplo, "Tempo limite do barramento CAN" ou "Erro de CRC do RS-485").
-
-
Priorize o isolamento do sinal:
-
Exemplo: Um código "Falha no link de controle de grupo" indica problemas no barramento CAN, enquanto "Tempo limite da chamada de pavimento" aponta para falhas no RS-485.
-
2.2 Inspecione as linhas de alimentação e dados
Verificações críticas:
-
Teste de continuidade:
-
Use um multímetro para verificar a integridade dos fios. Para cabos longos, crie um circuito com fios sobressalentes para obter uma medição precisa.
-
-
Resistência de isolamento:
-
Meça com um megômetro (>10MΩ para RS-485; >5MΩ para o barramento CAN).
-
Dica: Sinais de alta frequência simulam curtos-circuitos se o isolamento se deteriorar.
-
-
Especificações do par trançado:
-
Verifique o passo de torção (padrão: 15–20mm para CAN; 10–15mm para RS-485).
-
Evite cabos fora do padrão — mesmo segmentos curtos comprometem a integridade do sinal.
-
2.3 Diagnostique problemas nos nós por meio dos LEDs de status
Procedimento:
-
Localize os nós defeituosos:
-
Nós CAN: Verifique os LEDs "ACT" (atividade) e "ERR".
-
Nós RS-485: Verifique as taxas de intermitência de "TX/RX" (1Hz = normal).
-
-
Padrões comuns dos LEDs:
Estado do LED Interpretação ACT aceso continuamente, ERR apagado Nó funcional ERR piscando Erro de CRC ou conflito de ID ACT/RX apagados Perda de alimentação ou sinal
2.4 Verifique as configurações dos nós e os resistores de terminação
Verificações de configuração:
-
Validação do ID do nó:
-
Certifique-se de que os IDs correspondam às atribuições dos andares (por exemplo, Nó 1 = 1º andar).
-
IDs incompatíveis causam rejeição de pacotes ou colisões no barramento.
-
-
Resistores de terminação:
-
Obrigatórios nas extremidades do barramento (120Ω para CAN/RS-485).
-
Exemplo: Se o nó mais distante mudar, reposicione o resistor.
-
Problemas comuns:
-
Falta de terminação → Reflexões de sinal → Corrupção de dados.
-
Valor incorreto do resistor → Queda de tensão → Falha de comunicação.
2.5 Considerações adicionais
-
Consistência do firmware:
-
Todos os nós (especialmente as estações de pavimento) devem executar versões idênticas do software.
-
-
Compatibilidade de hardware:
-
Substitua as placas defeituosas por versões correspondentes (por exemplo, placas R1.2 para nós R1.2).
-
-
Interferência da alimentação:
-
Teste as fontes CA (por exemplo, circuitos de iluminação) quanto a EMI usando um analisador de espectro.
-
Instale núcleos de ferrite nos cabos de comunicação próximos a dispositivos de alta potência.
-
3 Falhas comuns de comunicação
3.1 Falha: Botões de andar da cabine sem resposta
Possíveis causas e soluções:
| Causa | Solução |
|---|---|
| 1. Falha no cabo de sinal serial | - Verifique se há curtos/interrupções nos cabos seriais do painel da cabine até a estação superior da cabine e o gabinete de controle. - Use um multímetro para testar a continuidade. |
| 2. Erro no jumper do painel de controle | - Verifique as configurações de jumpers/chaves de acordo com os diagramas de fiação (por exemplo, tipo de porta, atribuições dos andares). - Ajuste os potenciômetros para obter a intensidade adequada do sinal. |
| 3. Modos especiais ativados | - Desative os modos de bombeiro/bloqueio por meio da placa P1. - Redefina a chave de serviço para a operação normal. |
| 4. Falha da placa | - Substitua as placas defeituosas: P1, controle da porta, placa BC da cabine ou fonte de alimentação do painel da cabine. |
3.2 Falha: Botões de chamada de pavimento sem resposta
Possíveis causas e soluções:
| Causa | Solução |
|---|---|
| 1. Problemas no cabo serial | - Inspecione os cabos entre a estação de pavimento e a estação de acesso, e entre a estação de acesso e o gabinete de controle. - Teste com cabos sobressalentes, se necessário. |
| 2. Erros no controle de grupo | - Verifique as conexões do controle de grupo (barramento CAN). - Confirme se os jumpers da placa P1 correspondem ao número do elevador. - Teste as placas GP1/GT1 no painel de controle de grupo. |
| 3. Configuração incorreta do potenciômetro de andar | - Ajuste as configurações FL1/FL0 de acordo com os desenhos de instalação. - Recalibre os sensores de posição do andar. |
| 4. Falha da placa | - Substitua as placas de chamada de pavimento, as placas da estação de acesso ou as placas P1/de controle de grupo defeituosas. |
3.3 Falha: Cancelamento automático das chamadas registradas durante a operação
Possíveis causas e soluções:
| Causa | Solução |
|---|---|
| 1. Interferência de sinal | - Verifique todos os pontos de aterramento (resistência <1Ω). - Separe os cabos de comunicação das linhas de alimentação (distância >30cm). - Aterre os fios não utilizados em cabos planos. - Instale núcleos de ferrite ou conduítes blindados. |
| 2. Mau funcionamento da placa | - Substitua as placas de comunicação serial (P1, painéis da cabine/pavimento). - Atualize o firmware para a versão mais recente. |
Dicas técnicas para manutenção
-
Teste de cabos:
-
Use um reflectômetro no domínio do tempo (TDR) para localizar falhas em cabos de linhas seriais longas.
-
-
Verificação do aterramento:
-
Meça a tensão entre as blindagens dos cabos de comunicação e o aterramento (<0.5V CA).
-
-
Atualizações de firmware:
-
Combine sempre as versões do firmware das placas (por exemplo, P1 v3.2 com controle de porta v3.2).
-